
프로그래머스의 Lv.1 공원 산책 문제 풀이
문제 설명
지나다니는 길을 'O', 장애물을 'X'로 나타낸 직사각형 격자 모양의 공원에서 로봇 강아지가 산책을 하려합니다. 산책은 로봇 강아지에 미리 입력된 명령에 따라 진행하며, 명령은 다음과 같은 형식으로 주어집니다.
["방향 거리", "방향 거리" … ]
예를 들어 "E 5"는 로봇 강아지가 현재 위치에서 동쪽으로 5칸 이동했다는 의미입니다. 로봇 강아지는 명령을 수행하기 전에 다음 두 가지를 먼저 확인합니다.
주어진 방향으로 이동할 때 공원을 벗어나는지 확인합니다.
주어진 방향으로 이동 중 장애물을 만나는지 확인합니다.
위 두 가지중 어느 하나라도 해당된다면, 로봇 강아지는 해당 명령을 무시하고 다음 명령을 수행합니다.
공원의 가로 길이가 W, 세로 길이가 H라고 할 때, 공원의 좌측 상단의 좌표는 (0, 0), 우측 하단의 좌표는 (H - 1, W - 1) 입니다.
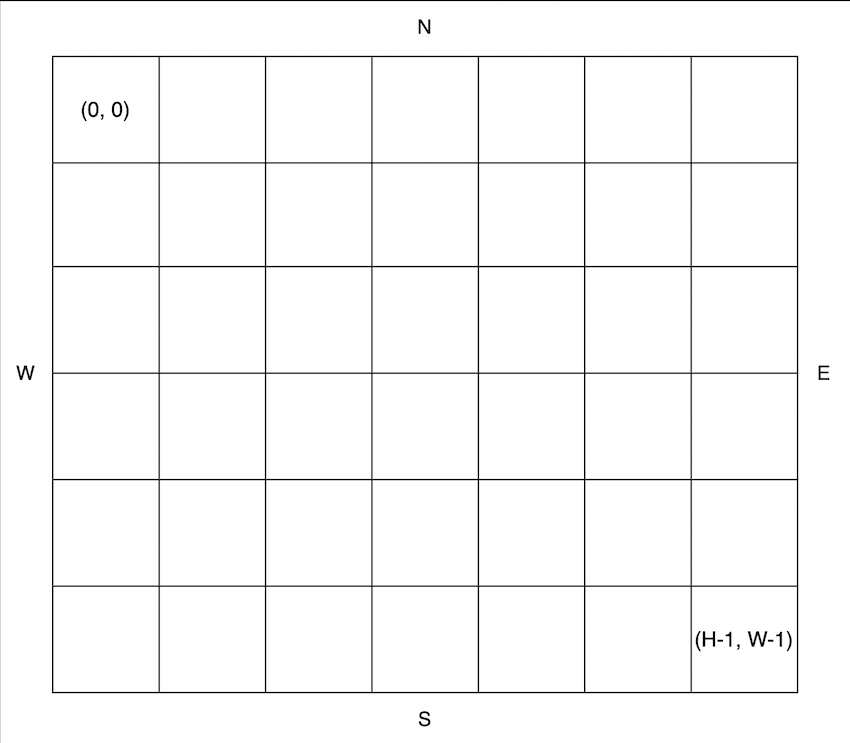
공원을 나타내는 문자열 배열 park, 로봇 강아지가 수행할 명령이 담긴 문자열 배열 routes가 매개변수로 주어질 때, 로봇 강아지가 모든 명령을 수행 후 놓인 위치를 [세로 방향 좌표, 가로 방향 좌표] 순으로 배열에 담아 return 하도록 solution 함수를 완성해주세요.
제한 사항
-
3 ≤ park의 길이 ≤ 50
- 3 ≤ park[i]의 길이 ≤ 50
- park[i]는 다음 문자들로 이루어져 있으며 시작지점은 하나만 주어집니다.
- S : 시작 지점
- O : 이동 가능한 통로
- X : 장애물
- 3 ≤ park[i]의 길이 ≤ 50
-
1 ≤ routes의 길이 ≤ 5
- routes의 각 원소는 로봇 강아지가 수행할 명령어를 나타냅니다.
- 로봇 강아지는 routes의 첫 번째 원소부터 순서대로 명령을 수행합니다.
- routes의 원소는 "op n"과 같은 구조로 이루어져 있으며, op는 이동할 방향, n은 이동할 칸의 수를 의미합니다.
- op는 다음 네 가지중 하나로 이루어져 있습니다.
- N : 북쪽으로 주어진 칸만큼 이동합니다.
- S : 남쪽으로 주어진 칸만큼 이동합니다.
- W : 서쪽으로 주어진 칸만큼 이동합니다.
- E : 동쪽으로 주어진 칸만큼 이동합니다.
- 1 ≤ n ≤ 9
문제 풀이
1. 초기 위치 설정하기S의 위치를 찾고, 저장합니다.
2. 델타탐색을 사용함으로서 이동 변화를 미리 정의하고 코드를 더 이해하기 쉽게 만들려고 했습니다. 델타탐색을 위한 배열 정의하기
3. 주어진 루트대로 델타배열을 사용하여 이동합니다.
4. 경계와 장애물이 있는지 확인합니다.
5. 위치 업데이트하여 최종 위치를 반환합니다.
코드
    public int[] solution(String[] park, String[] routes) {
  // 가로, 세로 길이 구하기
   int W = park[0].length();
   int H = park.length;
   int startX = -1, startY = -1;

   // 초기 위치 설정, S의 위치를 저장하기
   for (int i = 0; i < H; i++) {
     for (int j = 0; j < W; j++) {
       if (park[i].charAt(j) == 'S') {
         startX = i;
         startY = j;
         break;
       }
     }
     if (startX != -1) break;
   }
   // 델타배열 방향 정의
   int[][] deltaDirection = {
           {'E', 0, 1},
           {'W', 0, -1},
           {'N', -1, 0},
           {'S', 1, 0}

   };

   int x = startX;
   int y = startY;
   // routes의 방향, 거리 분리 후 델타 값 찾기
   for (String route : routes) {
     String[] parts = route.split(" ");
     char direction = parts[0].charAt(0);
     int distance = Integer.parseInt(parts[1]);
     int deltaX = 0, deltaY = 0;
     for (int[] dir : deltaDirection) {
       if (dir[0] == direction) {
         deltaX = dir[1];
         deltaY = dir[2];
         break;
       }
     }
     int newX = x, newY = y;
     boolean validMove = true;
     // 새로운 위치 계산, 그 위치 장애물 확인
     for (int i = 1; i <= distance ; i++) {
       newX = x + deltaX * i;
       newY = y + deltaY * i;
       if (newX < 0 || newX >= H || newY < 0 || newY >= W || park[newX].charAt(newY) == 'X') {
         validMove = false;
         break;
       }
     }

     if (validMove) {
       x = newX;
       y = newY;
     }
   }
   return new int[]{x, y};
 }