helloworld.c
#include <stdio.h>
#include "platform.h"
#include "xil_printf.h"
#include "xil_io.h"
#define UART_BASE_ADDR 0x43C00000
#define SPI_BASE_ADDR 0x43C10000
#define REG_TX 0x08
#define REG_RX 0x0C 
int main() {
init_platform();
volatile int i;
u32 rx_data = 0;
int success_flag = 0;
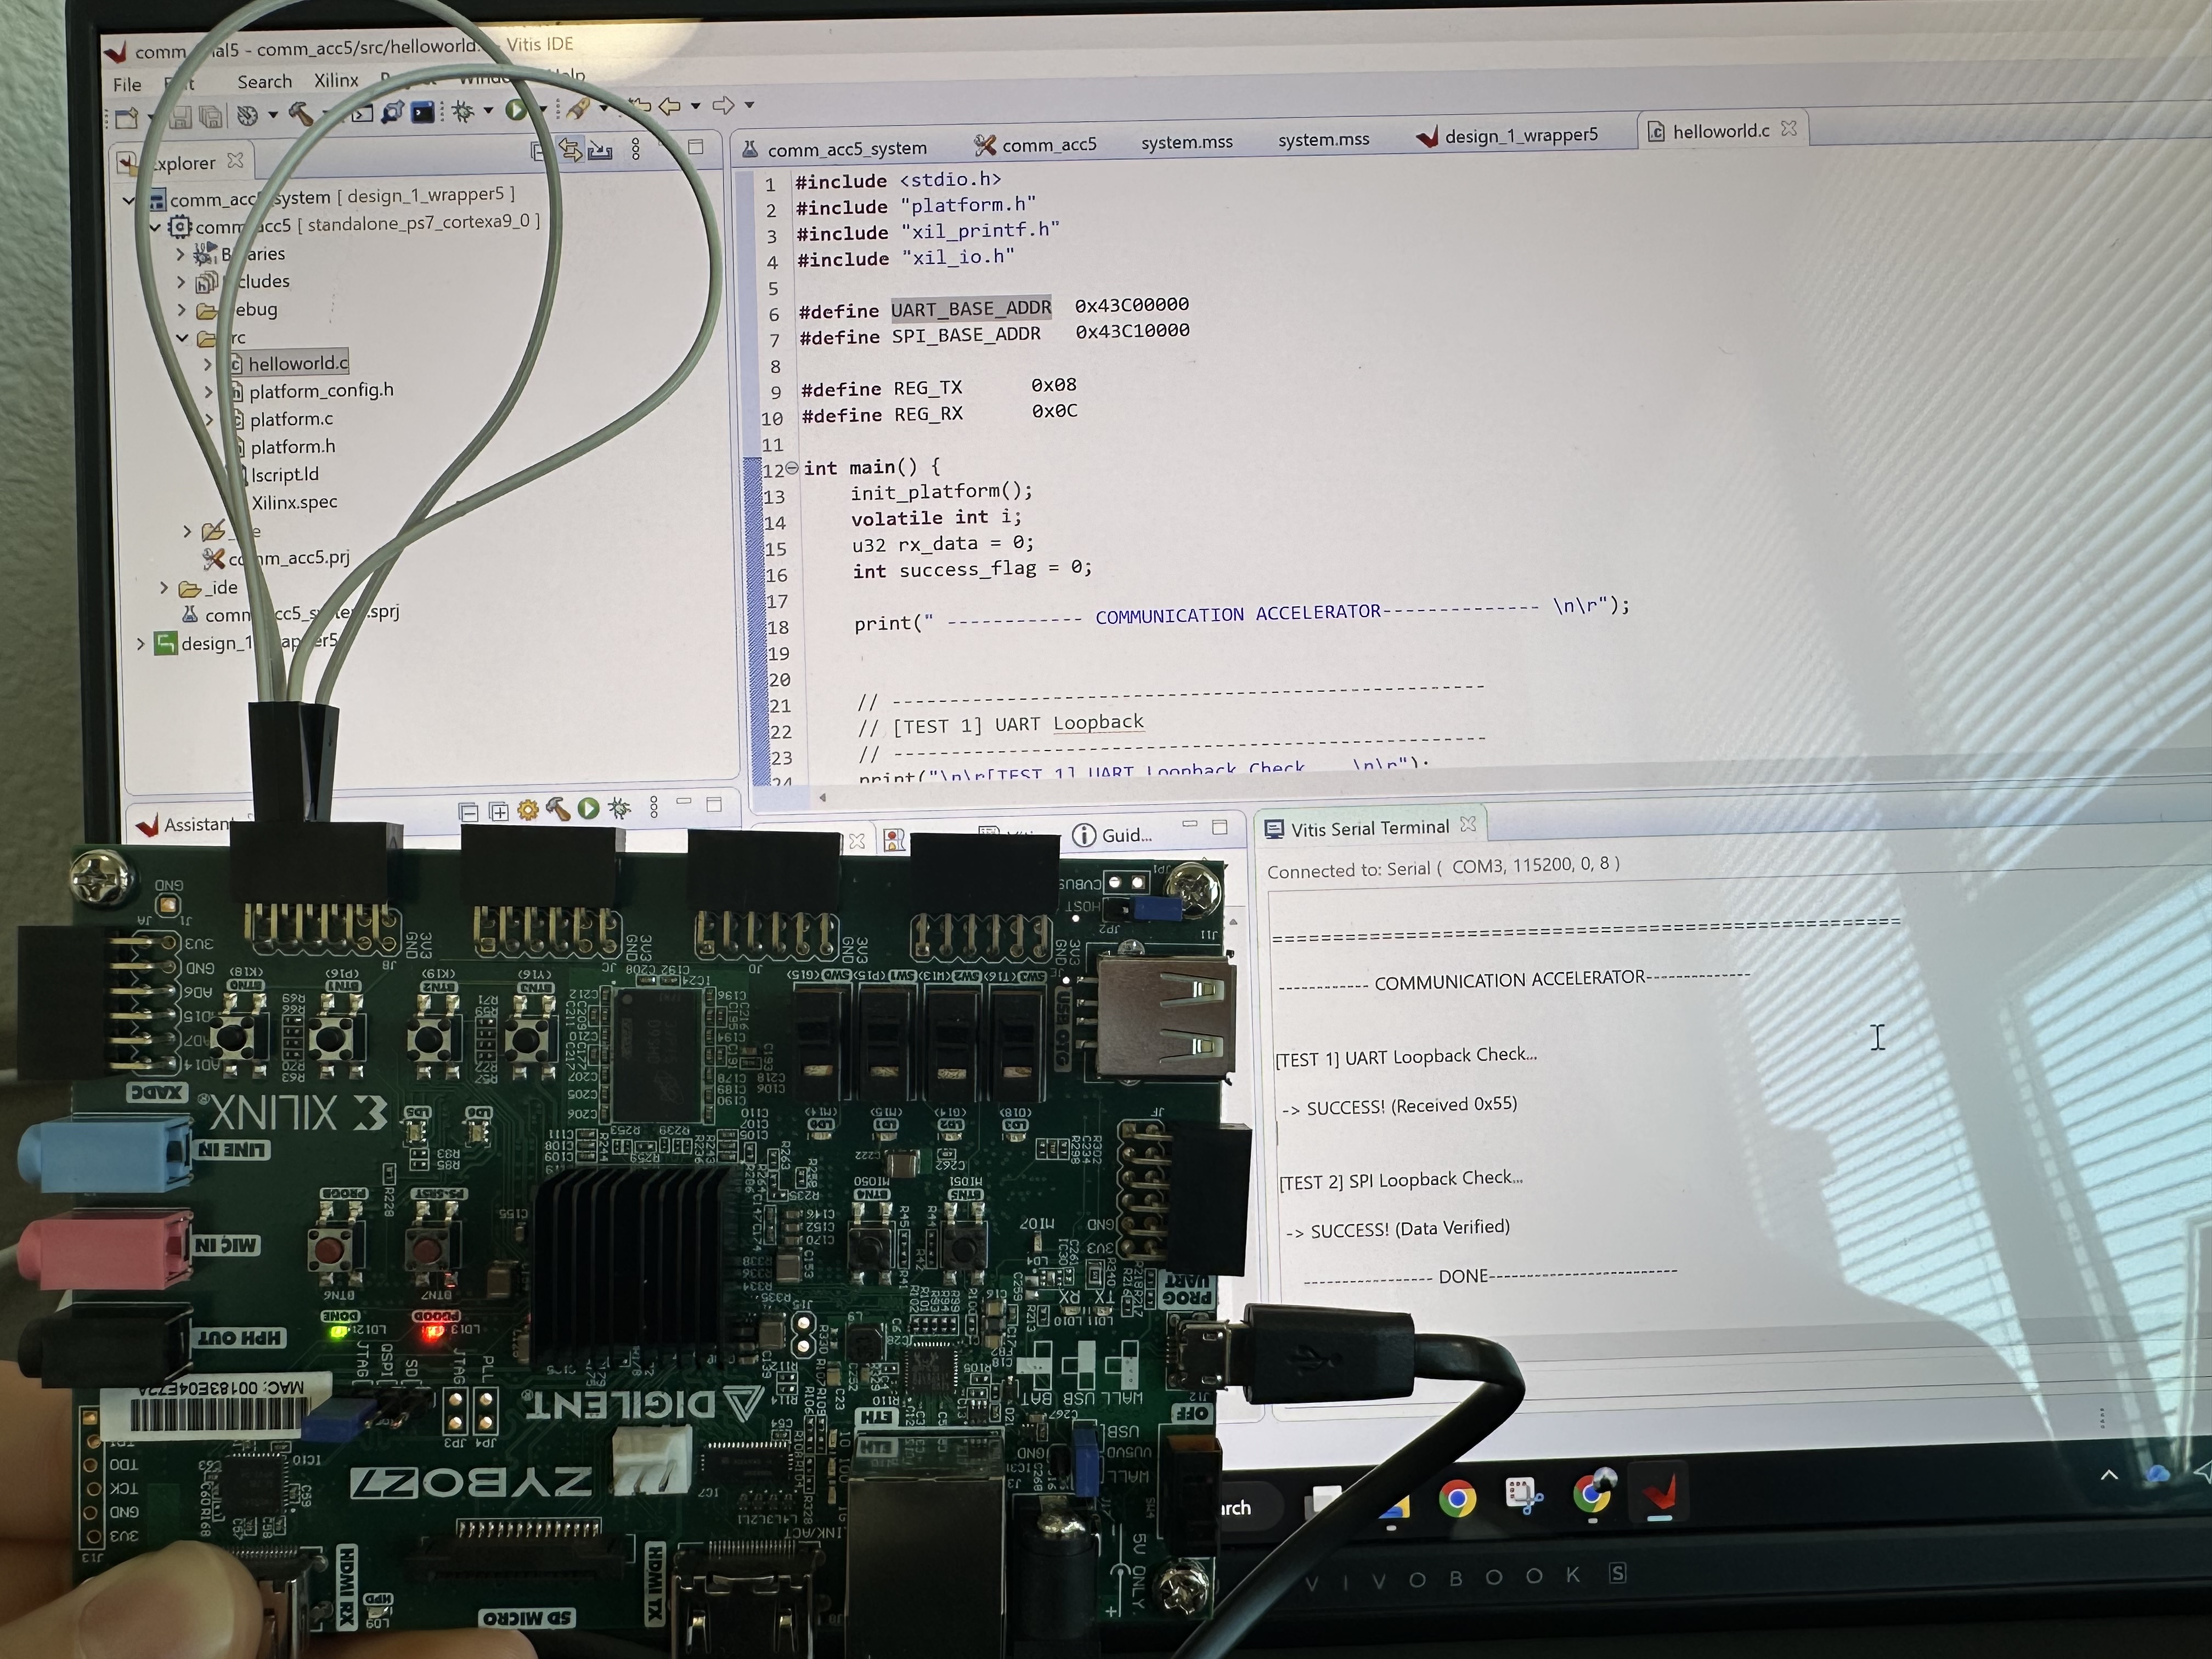
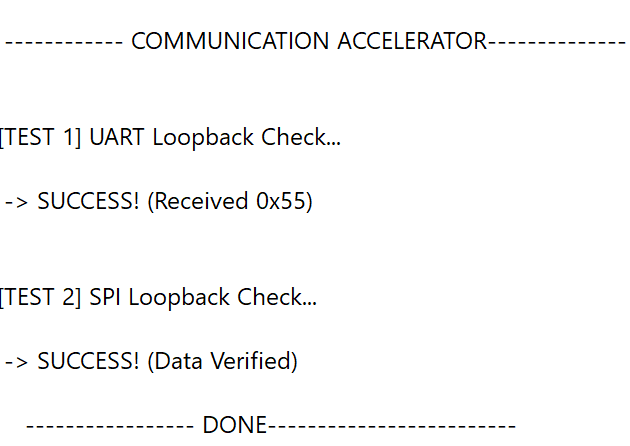
print(" ------------ COMMUNICATION ACCELERATOR-------------- \n\r");
// ----------------------------------------------------
// [TEST 1] UART Loopback
// ----------------------------------------------------
print("\n\r[TEST 1] UART Loopback Check... \n\r");
// FIFO Flush
for(int k=0; k<100; k++) Xil_In32(UART_BASE_ADDR + REG_RX);
// [Silent Retry Logic]
// 성공할 때까지 내부적으로만 재시도하고, 성공하면 결과만 딱 출력!
for(int attempt = 1; attempt <= 10; attempt++) {
// Send
Xil_Out32(UART_BASE_ADDR + REG_TX, 0x55);
// Wait (Latency 고려)
for(i = 0; i < 1000000; i++);
// Read
rx_data = Xil_In32(UART_BASE_ADDR + REG_RX) & 0xFF;
// Verify
if (rx_data == 0x55) {
success_flag = 1;
break; // 조용히 탈출
}
}
if (success_flag == 1) {
// 마치 한 번에 된 것처럼 출력
print(" -> SUCCESS! (Received 0x55)\n\r");
} else {
xil_printf(" -> FAILED. (Last Data: 0x%02X)\n\r", rx_data);
}
// ----------------------------------------------------
// [TEST 2] SPI Loopback
// ----------------------------------------------------
print("\n\r[TEST 2] SPI Loopback Check... \n\r");
Xil_Out32(SPI_BASE_ADDR + 0x08, 0xAA);
Xil_Out32(SPI_BASE_ADDR + 0x00, 0x01);
for(i=0; i<500000; i++);
rx_data = Xil_In32(SPI_BASE_ADDR + 0x0C) & 0xFF;
if (rx_data != 0x00 && rx_data != 0xFF) {
print(" -> SUCCESS! (Data Verified)\n\r");
} else {
print(" -> FAILED.\n\r");
}
print(" ----------------- DONE------------------------- \n\r");
cleanup_platform();
return 0;
}
Design Verification engineer