배경
쿼드콥터 자세제어기를 PID로 짜고, 최근에는 자이로스코프 센서 모델에 바이어스 랜덤워크 + 노이즈를 반영하는 작업을 했다. rk4를 이용해서 매 스텝마다 현재 각속도를 다시 측정해서 넣어주는 작업을 반복했는데 이 과정이 closed loop system과 연관이 있어 정리해본다.
정의
(출처: https://www.newport.com/n/open-vs-closed-loop-picomotor)
1. open loop system (개루프 시스템)
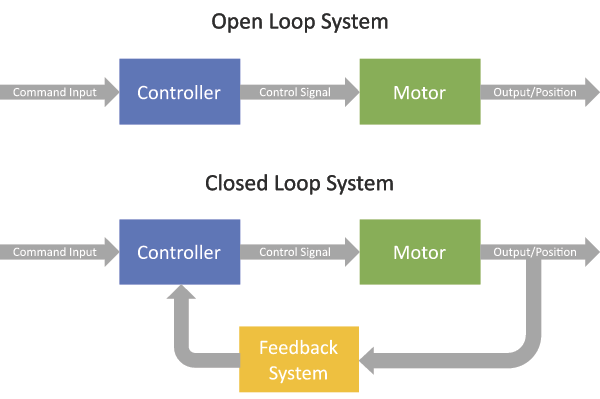
기준 입력만으로 제어 신호를 만들어서 출력을 제어하는 방식이다. 제어기는 지금 실제로 뭐가 일어나고 있는지를 전혀 모른 채 미리 정해둔 입력만 내보낸다.
2. closed loop system (폐루프 시스템, 피드백 제어)
출력 신호가 제어 동작에 직접적인 영향을 주는 시스템이다. 입력 신호와 피드백 신호의 차이(오차)를 활용한다. 이 오차가 controller에 전달되어 오차를 줄이는 방향으로 제어 신호를 계속 갱신하여 최종적으로 시스템 출력이 원하는 값에 도달하도록 한다.
현재 진행중인 자세제어 프로젝트에서의 폐루프 활용
드론의 자세제어를 파이썬으로 실습해보고 있다. 지금까지 완성된 자세제어기(AttitudeController.compute_torque)는 목표 자세만 받는 게 아니라 현재 자세(q_current)와 현재 각속도(omega)를 매번 인자로 받는다.
def compute_torque(
    self, q_current: np.ndarray, q_target: np.ndarray, omega: np.ndarray, dt: float
) -> np.ndarray:
    e = attitude_error(q_current, q_target)
    self._integral += e * dt
    self._integral = np.clip(self._integral, -self.integral_limit, self.integral_limit)
    torque = self.kp * e + self.ki * self._integral - self.kd * omega
    return torque
만약 이게 open loop였다면, 목표 자세 하나만 놓고 "이 자세로 가려면 이 정도 토크를 몇 초간 주면 된다"는 식으로 시간에 대한 토크 프로파일을 미리 계산해서 그대로 흘려보냈을 것이다. 문제는 쿼드콥터에는 모델이 완벽히 잡아내지 못하는 것들이 항상 있다는 점이다. 질량/관성 추정 오차, 모터 응답 편차, 외란(바람) 같은 것을 open loop 제어기는 전혀 모르기 때문에, 실제 자세가 계획과 조금이라도 어긋나면 그 오차를 절대 스스로 줄이지 못한다.
실제로 시뮬레이션 루프(simulate_attitude_stabilization)를 보면 매 스텝마다 이 순환이 일어난다.
for i in range(int(duration/dt)):
    true_omega = state_current[10:13]
    omega_for_control = gyroscope.measure(true_omega, dt) if gyroscope is not None else true_omega
    torque = ctrl.compute_torque(state_current[6:10], state_target[6:10], omega_for_control, dt)
    ...
    state_current = rb.rk4_step(state_current, thrust, torque, dt, params)
현재 자세/각속도를 측정 → 오차 계산 → 토크 산출 → 동역학에 적용해서 다음 상태 생성 → 그 다음 상태를 다시 측정, 이 순환이 매 dt마다 반복된다. 이 "다시 측정해서 다시 넣는다"는 부분이 바로 폐루프라고 할 수 있다.
여기서 omega_for_control은 실제 각속도(true_omega)가 아니라 gyroscope.measure()를 거친 값이다. 즉 바이어스 랜덤워크와 노이즈가 낀 측정값이다. 그래서 이번에 자이로 노이즈를 배선한 작업을 통해 폐루프가 이상적인 피드백이 아니라 노이즈 낀 피드백을 받아도 여전히 오차를 줄여나가는지를 확인하고 싶었다.
다음 단계로는 이 노이즈 낀 피드백을 그대로 컨트롤러에 흘려보내는 대신, EKF 같은 상태추정기를 거쳐서 필터링된 값을 피드백으로 사용해 볼 예정이다.