FIR Filter?
Finite impulse response filter
input의 가중치의 합을 return하는 filter
대충 input에 뭘 곱하고 합쳐서 return한다는 뜻.
Running-Average Filter
FIR filter의 일종
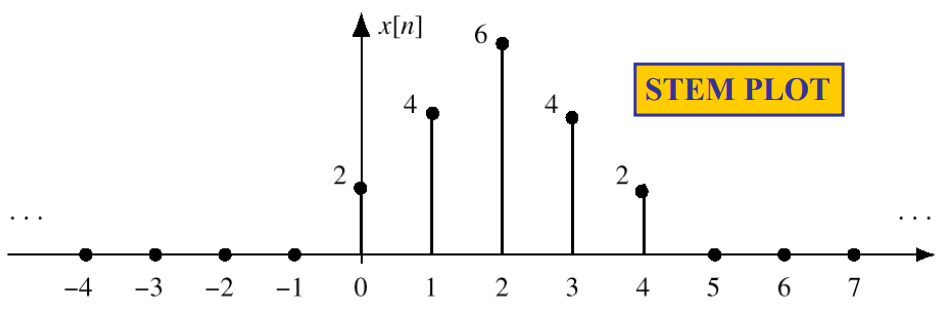
Discrete-time Signal: number의 list
indexed by n
의 예시
3-Point Average System
연속되는 세 숫자를 더해 평균 구함
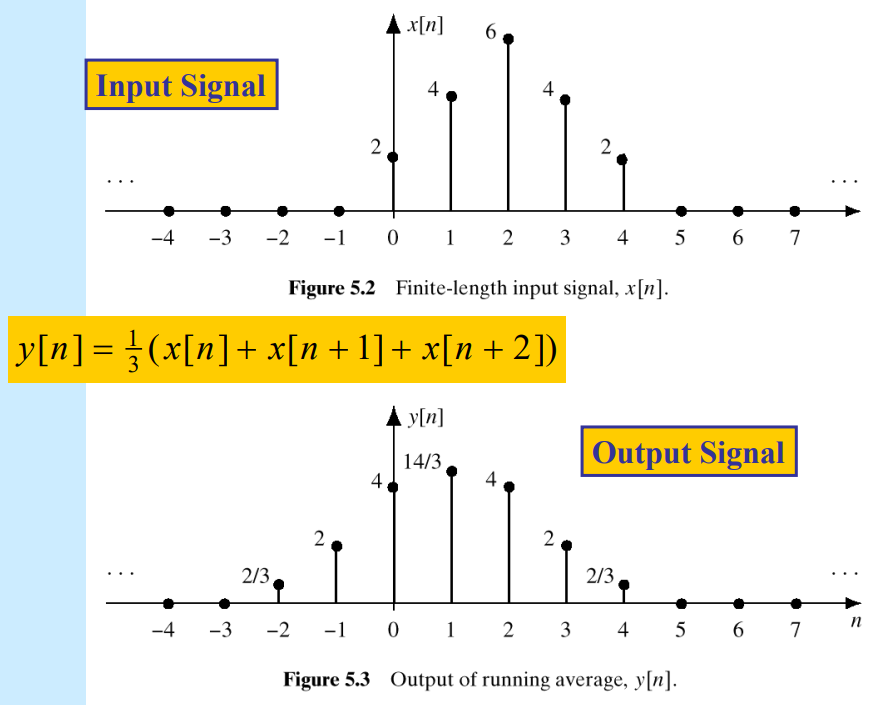
이 예시는 n, n+1, n+2 세 값으로 평균을 구했지만 다른 방법으로도 가능함
다른 방식 ex) n-2, n-1, n으로 구하면 값 자체의 sequence는 같고 각 값이 나타나는 time만 다름
General FIR Filter
이 때, 를 filter coefficient라고 한다
running average의 경우 3-point라 하면, ,
즉, filter order = M, filter length = M+1
filter의 output을 라고 한다
Unit Impulse Signal
n=0일 때 만 1 인 신호
을 이용해서 신호 을 나타낼 수 있다
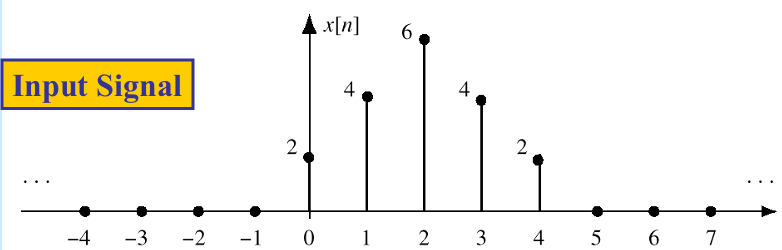
요런 신호를 을 이용하여 나타내면
가 된다.
Unit Impulse Response
앞에서 filter의 output을 response라고 하기로 했다.
이 때, filter의 input이 unit impulse signal 이면, 라고 하고 으로 표기한다
Convolution
FIR filter의 definition을 convolution 연산이라고 볼 수 있다
으로 표현할 수 있다
Linear Time-Invariant System
말 그대로 time-invariant하고 linear한 특징을 가진 system
Time-Invariance
input이 만큼 delay되면, output도 똑같은 만큼 delay됨
Linear
Linearity는 두가지 특징이 있음
1. Scaling: input에 n배 하면 output도 n배 됨
2. Superposition: 두 input에 대한 output의 합과 두 input의 합의 output이 같음
FIR filter는 두 가지 특징을 모두 만족하므로, LTI system이다.
Cascaded LTI System
convolution연산은 교환, 결합법칙 적용됨
즉, 연산순서 바꿔도 결과는 같음
