짐벌락
오일러각 체계에서는 회전을 한 번에 계산하지 않고, 세 번에 나누어서 순서대로 계산한다.
어떤 축의 회전은 다른 축의 회전에 영향을 줄 수 있고,
특정한 경우, 앞의 두 회전에 의해 세번째 회전의 자유도가 상실되어
한 축의 회전을 사용할 수 없게 되는 현상이 발생한다.
이를 짐벌락 이라고 부른다.
(회전을 세 번 나누어 실행하는 도중 축 두 개가 겹쳐 하나의 축으로 잠금되는 현상)
오일러 각도에 따른 자유도 손실
위키피디아 - 짐벌락
위키피디아 - 삼각법 공식
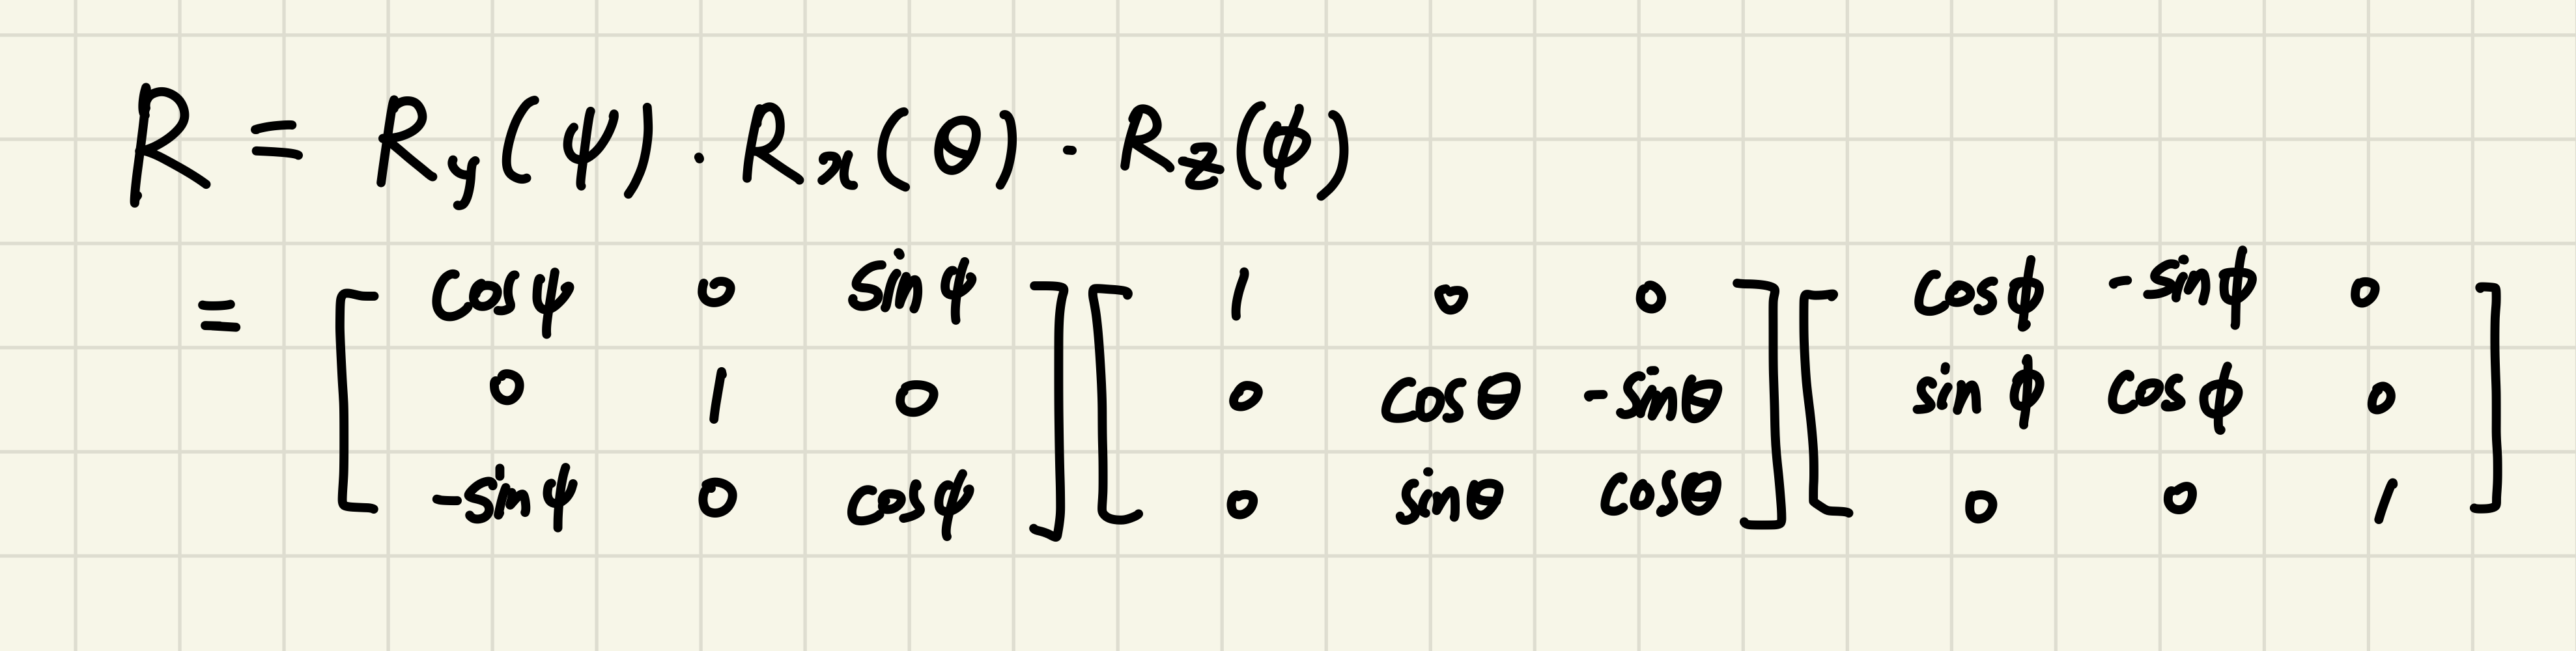
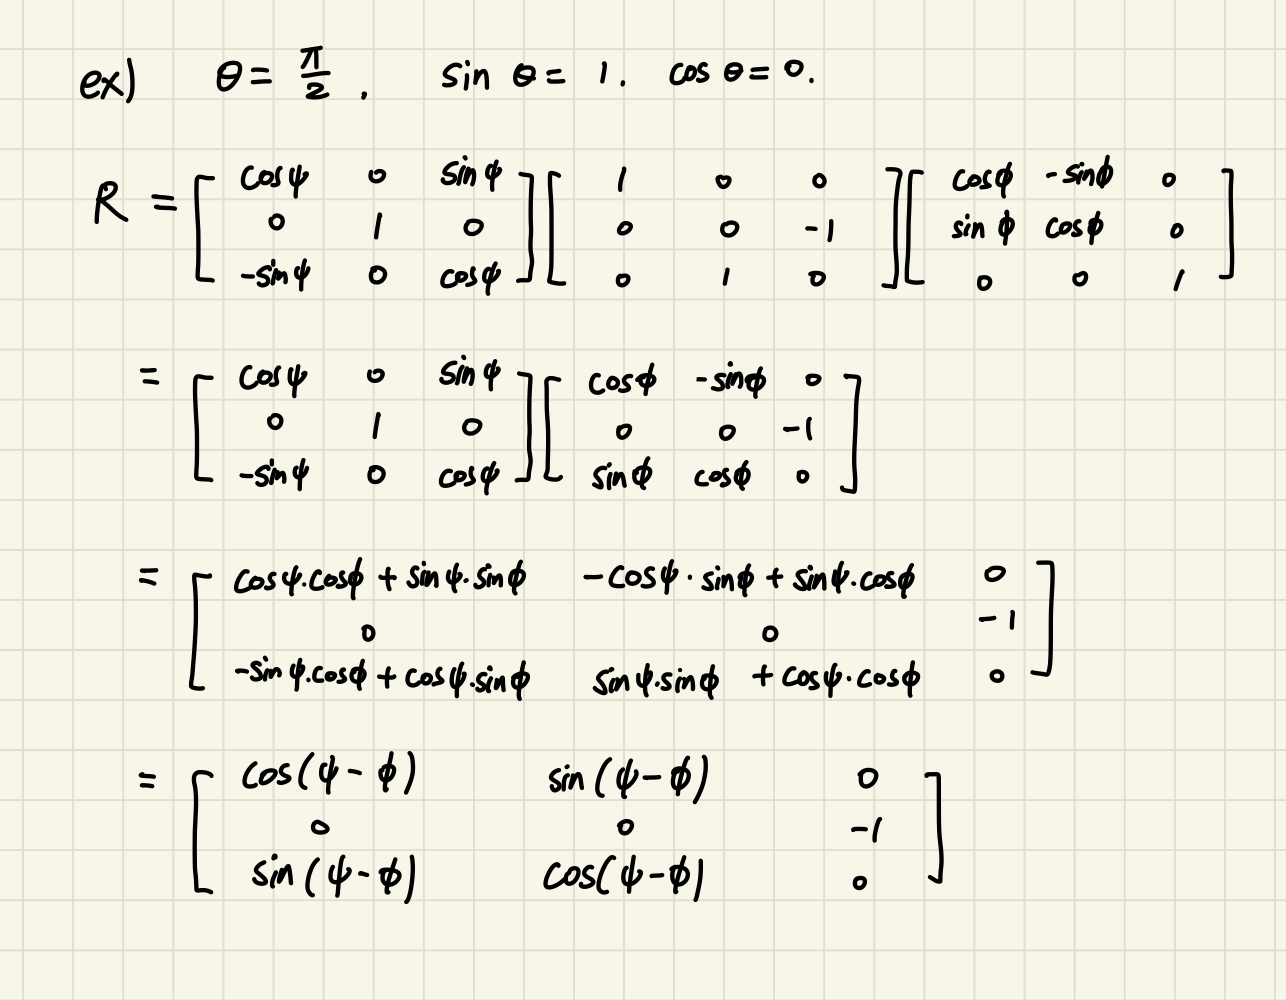
결과 행렬에서 3열이 [ 0 -1 0 ] 으로 고정됨을 확인할 수 있다.
즉, Z축 회전 각도 phi 가 3번째 열에 영향을 미치지 못하고 사라진 것이다.
이를 짐벌락 이라고 한다.
아래는 같은 수식이지만, 마크다운 문법으로 작성해보았다.
R=Ry(ψ)⋅Rx(θ)⋅Rz(ϕ)
Ry(ψ)=⎣⎢⎡cosψ0−sinψ010sinψ0cosψ⎦⎥⎤, Rx(π/2)=⎣⎢⎡1000010−10⎦⎥⎤, Rz(ϕ)=⎣⎢⎡cosϕsinϕ0−sinϕcosϕ0001⎦⎥⎤
Let x=π/2 ,
A=Rx(2π)⋅Rz(ϕ)=⎣⎢⎡1000010−10⎦⎥⎤⋅⎣⎢⎡cosϕsinϕ0−sinϕcosϕ0001⎦⎥⎤=⎣⎢⎡cosc0sinc−sinc0cosc0−10⎦⎥⎤
R=Ry(ψ)⋅A=⎣⎢⎡cosψ0−sinψ010sinψ0cosψ⎦⎥⎤⋅A
=⎣⎢⎡cosbcosc+sinbsinc0−sinbcosc+cosbsinc−cosbsinc+sinbcosc0sinbsinc+cosbcosc0−10⎦⎥⎤
쿼터니언
오일러각과 다르게 한 번에 회전하는 방식으로 짐벌락 현상이 일어나지 않는다.
코드와 예제
// 오일러각을 표현하는 Vector3 값에서 새로운 Quaternion 값을 생성
Quaternion.Euler(Vector3);

// (0,60,0) 회전을 표현하는 쿼터니언 회전 데이터 생성
Quaternion rot = Quaternion.Euler(new Vector3(0,60,0));

// Quaternion 을 오일러각으로 가져오기
Vector3 eulerRotation = rot.eulerAngles;

// 현재 회전에서 한 번 더 회전하기 - 쿼터니언 사이의 연산은 행렬을 사용하므로 + 이 아닌 * 사용
Quaternion a = Quaternion.Euler(30,0,0);
Quaternion b = Quaternion.Euler(0,60,0);
Quaternion c = a * b;