안녕하세요, 미니지식공간입니다.
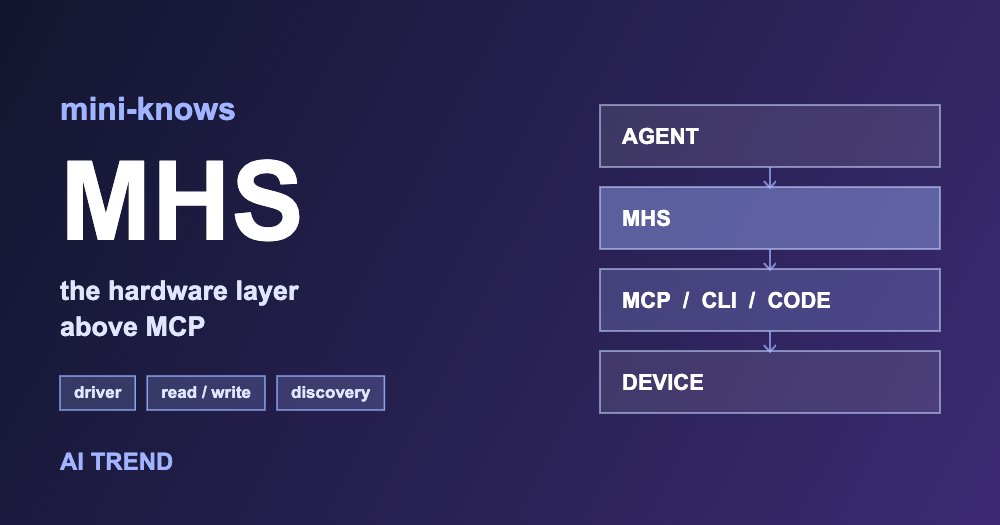
2026년 8월 27일 앤스로픽이 공개한 Model Hardware Standard(MHS) 는 AI 에이전트가 물리 장비를 조작하기 위한 공유 사양이다. MCP(Model Context Protocol)가 모델과 소프트웨어를 이었다면 MHS는 그 아래 하드웨어 계층을 표준화하는 쪽이라, 에이전트 하네스를 다루는 입장에서는 제어 경로와 안전 경계가 어떻게 잡혔는지가 먼저 궁금해진다.
TL;DR
- 2026-08-27 앤스로픽이 MHS 리서치 프리뷰 공개. 표준화된 드라이버 + read/write 프리미티브 + 표준 형식 디스커버리의 조합이다.
- 에이전트 접근 경로는 세 가지 — MCP, CLI, 코드 파일(API). 모델 무관(model-agnostic)이라 클로드 전용이 아니다.
- 스펙 문서·저장소·SDK는 아직 공개되지 않았다. 지금 코드로 확인 가능한 것은 재닐리아의 레퍼런스성 오픈소스 하네스
gently정도다.
1. 릴리스 사실관계
| 항목 | 내용 |
|---|---|
| 발표일 | 2026-08-27 (앤스로픽 뉴스룸 / Fortune 동일 날짜 보도) |
| 주체 | Anthropic (원 개발: Anthropic × HHMI Janelia Research Campus) |
| 형태 | 리서치 프리뷰, 신청 기반(modelhardwarestandard.com) |
| 대상 | 과학 연구실 및 첨단 제조사 1차 그룹 |
| 모델 종속성 | 없음. 어떤 LLM·에이전트 하네스든 표준 프로토콜로 접근 |
| 장비 요건 | 프로그래밍 인터페이스 보유. 없는 장비는 미지원 |
| 오픈소스 | 예정. 시점 미발표 — 확인 필요 |
| 스펙/저장소/SDK | 공개 문서에 명시 없음 — 확인 필요 |
앤스로픽은 장비 통합에 걸리던 수 주~수 개월을 수 시간~수 분으로 줄인다고 밝혔다. 자사 발표 수치이며 독립 검증 자료는 함께 공개되지 않았다.
2. 아키텍처 — 무엇을 표준화했나
발표문이 기술한 구성 요소는 아래와 같다. 새로운 전송 계층을 만든 게 아니라, 드라이버의 모양과 명령 어휘를 통일한 쪽에 가깝다.
| 요소 | 정의 | 설계 의도 |
|---|---|---|
| 표준화된 드라이버 | OS와 하드웨어 장비 사이를 번역하는 소프트웨어 | 장비마다 다른 드라이버 형태를 하나로 |
| 프리미티브 | read(예: get temperature), write(예: set temperature) | 장비 종류와 무관한 최소 명령 집합 |
| 디스커버리 | 장비를 표준 형식으로 발견 가능하게 노출 | 중간 번역 프로그램 없이 네트워크 너머 상호 인지 |
| 자연어 태그 | 드라이버 안에 장비 정보를 자연어로 기술 | 사용자가 직접 작성하거나 에이전트가 인터뷰하며 채움 |
| 레퍼런스 파일 | 드라이버가 자동 생성. 측정 가능 항목·조절 가능 항목·안전 한계 | 에이전트가 장비 능력을 읽는 진입점 |
| 상태 딕셔너리 | 변수·컨트롤·센서값을 공유 메모리의 단일 딕셔너리에 기록 | 재닐리아 원형 설계. 메모리 속도로 장비 간 통신 |
| 매니페스트 | states(시스템이 가질 수 있는 조건) + procedures(수행 가능한 조작) | CMU 사례에서 서로 다른 인터페이스 3종을 하나로 흡수 |
안전은 장비 수준에서 강제된다. 발표문은 에이전트가 레이저 출력을 과도하게 올리는 상황을 MHS가 막은 예를 들고, CMU 팀은 인위적으로 만든 6가지 이상 조건(플레이트 누락·회전, 리더 사용 중, 카메라 연결 끊김, 장비 도달 불가, 비상정지 작동)을 장비가 움직이기 전에 전부 차단했다고 적었다.
3. 제어 경로 세 가지
발표문은 이렇게 정리한다. MHS에는 세 가지 메커니즘이 있고 — MCP, 명령줄 인터페이스, 코드 파일(API) — 이들이 함께 동작해 코드 한 줄로 여러 장비를 오케스트레이션할 수 있게 한다는 것이다.
각 경로가 겨냥하는 지점이 다르다.
- MCP — 에이전트가 대화 중 장비를 도구로 호출하는 경로. 탐색적 작업에 쓴다.
- CLI — 사람이 직접 치거나 스크립트에서 부르는 경로.
- 코드 파일(API) — 드라이버 명령을 이어 붙여 길거나 빠른 동작을 실행하는 경로. 에이전트가 매 단계마다 추론하지 않아도 되게 만드는 게 목적이다.
세 번째가 실무적으로 가장 중요하다. 앤스로픽은 클로드가 레이저를 조정하고 카메라로 결과를 관찰하는 과정을 반복한 뒤, 배운 것을 코드 파일로 포장해 결정론적 스크립트를 작성했다고 기술한다. 매번 추론하는 대신 단일 명령으로 재현하는 구조다. 탐색은 에이전트가 하고 확정된 절차는 코드로 굳히는 이 패턴은, 하드웨어가 아닌 일반 에이전트 설계에도 그대로 적용된다.
MCP 경로를 쓰려면 결국 클라이언트가 MCP 서버를 붙이는 통상적인 설정이 필요하다. MCP 공식 문서(2026-07-28 판)의 로컬 서버 연결 예시는 다음과 같다.
{
  "mcpServers": {
    "filesystem": {
      "command": "npx",
      "args": [
        "-y",
        "@modelcontextprotocol/server-filesystem",
        "/Users/username/Desktop",
        "/Users/username/Downloads"
      ]
    }
  }
}
출처: https://modelcontextprotocol.io/docs/develop/connect-local-servers (파일시스템 서버 예시 원문). MHS 전용 서버 패키지명은 아직 공개되지 않아, 위 형태의 command/args 구조가 그대로 쓰일지는 확인 필요다.
4. 코드로 볼 수 있는 유일한 조각 — gently
앤스로픽 발표문이 링크한 저장소 중 유일한 깃허브 링크가 gently-project/gently다. 재닐리아 Shroff 랩에서 개발 중인 현미경용 에이전틱 하네스이며, MIT 라이선스에 저장소 기준 v0.11.0이다. MHS 자체 구현체는 아니지만, 발표문이 MHS를 이용한 라이트시트 현미경의 에이전틱 제어 프로젝트로 지목한 곳이라 안전 계층 설계를 엿볼 수 있다.
README에 적힌 실행 절차는 다음과 같다.
# 1. Start the device layer (hardware control + SAM detection)
python start_device_layer.py

# 2. Launch the agent
python launch_gently.py

# Or launch without hardware (for development / review)
python launch_gently.py --offline

# Resume a previous session
python launch_gently.py --resume            # interactive picker
python launch_gently.py --resume latest     # most recent session
python launch_gently.py --resume <id>       # specific session
주목할 점은 디바이스 계층과 에이전트가 별도 프로세스로 분리돼 있다는 것이다. README의 안전 스택 표를 그대로 옮기면 이렇다.
| 계층 | 보호 방식 |
|---|---|
| Process Isolation | HTTP API가 에이전트와 디바이스 계층을 분리. 클라이언트가 죽어도 현미경은 영향 없음 |
| Device Limits | 어떤 동작보다 먼저 set() 안에서 하드 바운드 검증. 스테이지·피에조·갈보 모두 보호 |
| Plan Constraints | Bluesky plan이 안전한 프리미티브로 제한된 어휘만 사용 |
| Templated Actions | 에이전트는 원시 좌표가 아니라 Embryo 객체를 다룸 |
| Automatic Cleanup | try-finally 패턴으로 어떤 오류에서도 레이저 소등 보장 |
README는 이를 두고 위험한 코드를 가져오라(bring your risky code)고 표현한다. AI가 생성한 계획이든 실험적 인식 코드든, 디바이스 계층이 하드웨어에 닿기 전에 잡아낸다는 전제다. 에이전트에게 물리 장비를 맡길 때 필요한 것이 결국 프로세스 격리 + 값 범위 검증 + 제한된 명령 어휘라는 점을 잘 보여준다.
디렉터리 구조도 참고할 만하다. 재사용 가능한 하네스와 도메인 애플리케이션을 나누고, 생물 종과 하드웨어를 플러그인으로 뺀 4계층이다.
gently/
├── core/          # Layer 1: 도메인 지식 없는 기반 (event_bus, store, imaging, coordinates)
├── harness/       # Layer 2: 재사용 가능한 에이전트 프레임워크 (tools, perception, memory, ...)
├── organisms/     # Layer 3: 교체 가능한 도메인 플러그인 (celegans)
├── hardware/      #          교체 가능한 하드웨어 플러그인 (dispim)
└── app/           # Layer 4: 현미경 에이전트 (agent.py, tools/, orchestration/)
출처: https://github.com/gently-project/gently (README, MIT 라이선스). 위 명령과 표·트리는 README에 기재된 내용을 옮긴 것이다.
5. 현장 수치 — 어디까지 나왔나
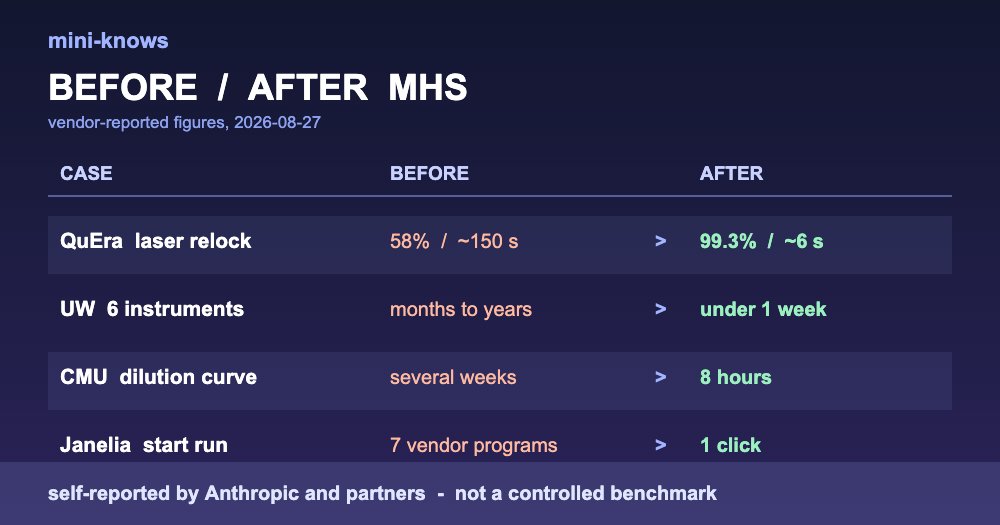
전부 앤스로픽·파트너 기관의 자사 발표이며 통제된 비교 실험이 아니다. 그래도 성능 이야기의 상한선을 가늠하는 데는 쓸 만하다.
| 기관 | 지표 | 이전 | MHS 적용 후 |
|---|---|---|---|
| QuEra | 레이저 재잠금 성공률 | 약 58% | 99.3% (700회 중 695회, 블라인드 테스트) |
| QuEra | 재잠금 소요 시간 | 시도당 약 150초 | 어려운 교란 10~14초, 단순한 것 0.9~5.4초 |
| QuEra | PID 잔류 오차 | 15.7 mV (전문가 튜닝) | 1.55 mV (363회 실험, 16시간 무인) |
| QuEra | 19시간 연속 잠금 유지 | 시간당 약 1.6회 이탈 | 이탈 0회 |
| 워싱턴대 | 장비 6대 통합 | 수 개월~수 년 (레거시 통합) | 1주 미만 (드라이버 작성 포함) |
| CMU | 희석 곡선 완성까지 | 벤더 구축 통상 수 주 | 8시간, 약 3배 빠름 |
| CMU | 자동 재실행 후 적합도 | Run 1은 R² < 0.9로 기각 | Run 2에서 R² > 0.98 |
| 제넨텍 | BCA 어세이 최적 유량 | — | 물 약 140 µL/s(RMSE 0.016), BSA 10 µL/s(RMSE 0.181) |
| HHMI 재닐리아 | 실험 시작 절차 | 7개 벤더 프로그램을 고정 순서로 실행 | 대시보드 클릭 1회 |
QuEra 사례는 조건을 정확히 읽어야 한다. 96%는 개발 런에서 나온 수치이고, 99.3%는 이후 블라인드 테스트 결과다. 기존 스크립트는 레이저 시스템 엔지니어·소프트웨어 엔지니어·알고리즘 전문가·테스터가 수 개월에 걸쳐 만든 것이었다.
6. 도입 전 체크리스트
- 장비에 프로그래밍 인터페이스가 있는가. 없으면 현재 MHS 대상이 아니다. 제조사 드라이버 로드맵을 확인해야 한다.
- 에이전트 계층과 디바이스 계층을 분리했는가. gently가 보여주듯 프로세스 격리가 사실상 1차 방어선이다.
- 값 범위 검증이 장비 쪽에 있는가. 에이전트 프롬프트로 막는 방식은 하드웨어에서는 위험하다.
- 확정된 절차를 코드로 굳혔는가. 매 단계 추론은 느리고 비결정적이다. 탐색과 실행을 분리한다.
- 감독 지점을 정의했는가. 앤스로픽도 공간·물리 추론 한계로 전문가 감독이 필요하다고 명시했다.
- 과잉 정지를 감수할 준비가 됐는가. QuEra에서는 클로드가 위험해 보이는 동작 앞에서 승인을 기다리느라 실험이 밤새 멈추기도 했다.
자주 묻는 질문
Q. MHS 스펙 문서나 SDK를 지금 받아볼 수 있나?
공개된 스펙 문서, 깃허브 저장소, 패키지 이름은 발표 시점 기준 없다. modelhardwarestandard.com의 신청 폼을 통한 프리뷰 참가가 유일한 경로다. 오픈소스 공개는 예고됐으나 날짜는 발표되지 않았다(확인 필요).
Q. 기존 MCP 서버 코드를 고쳐야 하나?
MHS는 MCP를 대체하는 게 아니라 제어 경로 중 하나로 MCP를 사용한다. 다만 MHS 전용 서버의 패키지명이나 설정 형태가 공개되지 않아, 기존 MCP 서버에 어떤 변경이 필요한지는 현재 판단할 수 없다.
Q. 클로드가 아닌 모델로도 되나?
앤스로픽 발표문과 Fortune 보도 모두 MHS가 모델 무관이라고 명시했다. 다만 공개된 현장 사례는 전부 클로드 기반이며, 다른 모델의 검증 결과는 아직 공개되지 않았다.
마무리
MHS에서 개발자가 지금 당장 손댈 수 있는 것은 많지 않다. 신청해야 접근할 수 있고, 스펙도 아직 열리지 않았다. 그래도 짚어둘 가치는 있다. 탐색은 에이전트가 하고 확정된 절차는 결정론적 코드로 굳히는 패턴, 그리고 안전 검증을 프롬프트가 아니라 디바이스 계층에 두는 설계는 하드웨어가 아닌 곳에서도 그대로 쓰이는 원칙이기 때문이다.
MCP 쪽 배경이 필요하다면 이전에 정리한 MCP 2026-07-28 마이그레이션 가이드와, 에이전트 간 규약을 다룬 A2A가 AAIF에 합류한 배경 정리를 함께 보면 계층 구분이 더 명확해진다.
출처
- Anthropic, "Previewing the Model Hardware Standard", 2026-08-27 — https://www.anthropic.com/news/model-hardware-standard-research-preview
- Fortune, Emily Forlini, 2026-08-27 — https://fortune.com/2026/08/27/anthropic-makes-first-move-into-physical-ai-with-universal-standard-for-scientists-manufacturing/
- Model Hardware Standard 공식 사이트 — https://www.modelhardwarestandard.com/
- gently-project/gently README (MIT) — https://github.com/gently-project/gently
- Model Context Protocol 공식 문서, 로컬 서버 연결 — https://modelcontextprotocol.io/docs/develop/connect-local-servers
본 글은 공개 자료를 바탕으로 정리했으며, 세부 내용·수치는 원 출처·공식 문서와 대조 확인을 권장합니다. 성능·시간 단축 수치는 앤스로픽 및 파트너 기관의 자사 발표 기준입니다.