Study_3D Object Detection
1.[논문리뷰] PointNet

Related WorkPoint Cloud Features: Point Feature는 내재적이냐 외재적이냐, 로컬이냐 글로벌이냐로 분류 기준을 삼을 수 있다.내재적 / 외재적 → 물체의 위치에 상관없이 물체 표면 자체의 기하학적 성질에서 추출하는 특징을 내재적이라고
2.[논문리뷰] PointNet++
Instruction기존의 PointNet은 포인트클라우드 데이터를 그대로 사용하면서 특징을 추출해내는 아주 좋은 기법이였다. 여기서는 점들간의 거리 metric을 사용하여 local들을 다양한 크기로 partitioning한 다음에 그 안에서 pattern을 포착해내
3.[논문리뷰] VoxelNet
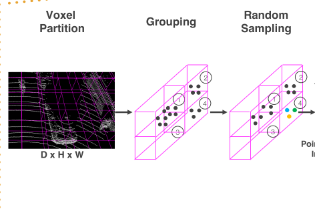
BackgroundVoxel?volume + pixel의 합친 단어로, 3차원에서의 격자 단위를 의미한다.보통의 pointcloud는 sparse하고 순서에 대해서 불규칙성을 나타내기 때문에 3D detection에 그대로 사용하기가 어려웠다. 그치만 pointnet논
4.[논문리뷰] PointPillars
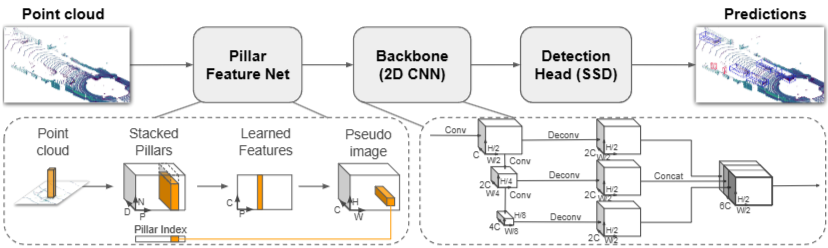
introduction & related work우선 포인트클라우드 데이터 자체가 av에서 굉장히 중요한 역할을 하기도 하고 많이 쓰이는 데이터의 형태인데 여기서 문제가 이것을 어떻게 처리를 할것인지에 대한 연구가 많이 이루어졌다. 그래서 나온것이 이 데이터 자체를 입
5.[논문리뷰] Center-based 3D Object Detection and Tracking
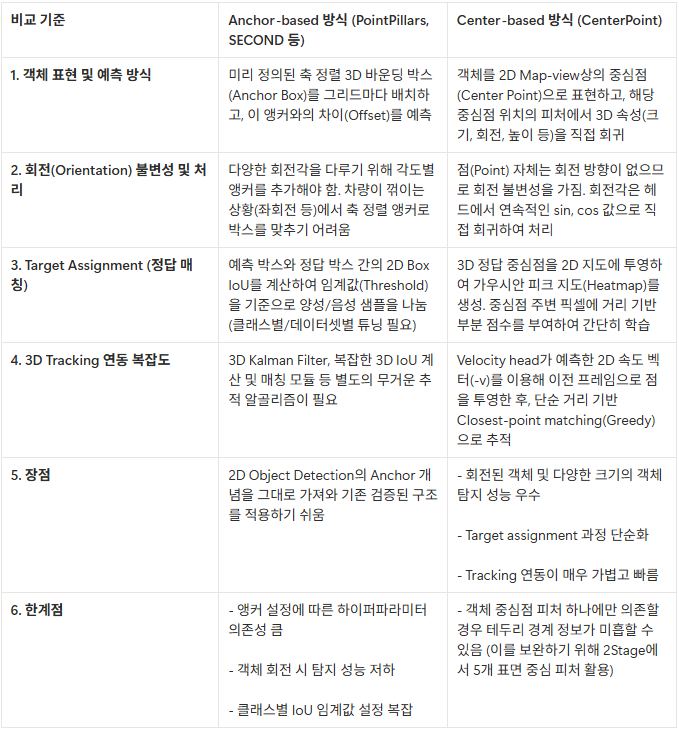
Introduction우리가 원래 객체 탐지 추적을 할때 바운딩 박스를 쳐서 하게 되는데 이것은 직선 주행에서는 괜찮지만 좌회전이나 우회전같이 회전을 할때 직사각형의 도형의 특성때문에 객체를 정확하게 탐지해내기가 적합하지 않다는것이다. 그리고 후보 앵커들을 만들고 그것
6.[논문리뷰] Lift, Splat, Shoot: Encoding Images From Arbitrary Camera Rigs by Implicitly Unprojecting to 3D
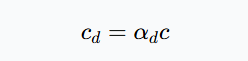
introduction여기서 말하고자 하는것은 일반적인 컴퓨터비전은 입력이미지와 동일한 좌표계 내에서 예측을 출력한다. 근데 이 패러다임은 자율주행과는 맞지 않다. 그 이유는 자율주행에서는 여러종류의 센서데이터 값이 들어오기떄문에 좌표계 또한 다를수밖에 없다. 그래서