[논문 리뷰] Autonomous Automobile Trajectory Tracking for Off-Road Driving: Controller Design, Experimental Validation and Racing
논문 Review
Autonomous Automobile Trajectory Tracking for Off-Road Driving: Controller Design, Experimental Validation and Racing
Gabriel M. Hoffmann, Claire J. Tomlin, Michael Montemerlo, Sebastian Thrun (2007)
Stanford University
Abstract
본 논문은 실시간으로 제공되는 궤적을, 빠르게 변화하는 비포장(off-road) 지형에서 자율적으로 추종하기 위한 비선형 제어 법칙을 제시한다. 기존 방법들은 전역적 안정성 부족, 추종 정확도 부족, 또는 매끄러운 노면에 대한 의존성 중 하나 이상의 문제를 가지고 있었으며, 이는 비포장 자율주행에서 차량을 잃어버리는 결과로 이어질 수 있다. 본 연구는 차량의 차체가 아닌 전륜(front wheel)의 방향을 목표 궤적에 대해 고려하는 새로운 방식으로 자동차 궤적 추종 문제를 다룬다. 이는 시스템의 병치 제어(collocated control)를 가능하게 한다. 운동학적 운동방정식을 이용해 조향 제어 법칙을 설계하고 전역 점근 안정성(global asymptotic stability)을 증명하였으며, 이후 공압 타이어와 서보 구동 조향 휠의 동역학을 다루도록 확장하였다. 차량 속도 제어를 위해 브레이크와 스로틀은 스위칭 비례적분(PI) 제어기로 구동된다. 전체 제어 시스템은 컴퓨터 자원을 거의 소모하지 않는다. 이 방식은 2005 DARPA Grand Challenge에 출전한 폭스바겐 투아렉 "Stanley"에 구현되었으며, 132마일의 비포장 자율주행 레이스에서 실증되었다. 실험 결과는 장애물 사이, 가파르고 굴곡진 지형, 깊은 진흙 웅덩이, 절벽 가장자리를 따라 궤적을 추종하는 능력을 보여주었고, 전형적인 RMS 횡방향 오차(crosstrack error)는 0.1m 미만이었다. 2005 DARPA National Qualification Event에서 Stanley는 40개 경쟁 차량 중 유일하게 장애물에 부딪히거나 게이트를 놓치지 않은 차량이었으며, DARPA Grand Challenge 2005에서 가장 빠른 완주 기록을 세웠다.
I. Introduction
- 자율주행 자동차 기술은 학계와 산업계 모두에서 관심이 높아지고 있는 빠르게 발전하는 분야다. 기존의 주행 제어 시스템 설계는 주로 포장된 균일한 노면에서의 주행을 다뤄왔지만, 최근에는 비포장 지형에서의 자율주행에도 관심이 늘고 있다.
- 비포장 지형 주행은 추가적인 과제를 안겨준다. 제어 시스템은 거칠고 굴곡진 도로, 자갈·모래·진흙 웅덩이 등 빠르게 변화하는 지형을 다룰 수 있어야 하며, 가까이 있는 장애물 사이에서도 안정적으로 궤적을 추종해야 한다. 또한 별도의 개입 없이 큰 외란으로부터 복구할 수 있어야 한다.
- 기존 온로드(on-road) 연구들의 한계:
- GMC Jimmy에 적용된 PID 제어기(선형화된 시스템, 최대 25mph)
- California PATH 프로젝트의 선형 제어기 — 자기 마커(magnetic marker)를 이용해 최대 78mph, 고속도로 7.6마일(60mph) 자율주행 실증. lookahead distance를 오차 지표로 사용
- Potential field 기반의 lookahead distance 조향 보조 시스템 — 운전자 개입 없이는 곡선 구간에서 오차가 커지지만, 오차의 상한은 증명됨(최대 50mph)
- NIST HMMWV — clothoid 궤적 기반 예측 제어기로 최대 22mph 비포장 주행. 개루프(open-loop)로 추종하며 속도가 커질수록 추종 오차도 증가
- 목표점(goal point)을 "추격(chase)"하는 PID 기반 제어기 — 휴리스틱 없이는 중간 속도에서도 불안정하며, 코너를 완전히 자르고(clip) 외란 억제 성능이 떨어짐. DARPA Grand Challenge 2005의 여러 차량에 실제로 사용되었으나 급커브에서 성능이 나빴음
- 이러한 온로드 제어 법칙들은 뛰어난 정확도를 달성했지만, 비포장 환경을 위해 설계된 것이 아니다. 선형화 기반 방법이 가정하는 조건을 위배할 만큼 큰 외란으로부터도 차량이 복구할 수 있어야 한다.
- 본 논문은 차체가 아닌 전륜의 방향을 목표 궤적에 대해 고려하는 새로운 방식으로 이 문제를 다룬다. 이를 통해 시스템의 병치 제어(collocated control)가 가능해진다. 운동학적 운동방정식을 이용해 조향 제어 법칙을 설계하고 전역 점근 안정성을 증명하며, 이후 수개월간의 실제 주행 실험 결과를 제시한다.
II. Vehicle Models
이 논문은 차량 운동을 모델링하기 위해 두 가지 방식을 사용한다. 첫 번째는 운동학적 모델로, 차량의 관성을 무시할 수 있다고 가정하며 이 가정하에 전역적으로 안정한 제어기 설계가 가능하다(저속 주행에 효과적). 두 번째는 동역학적 모델로, 타이어 슬립과 조향 서보 구동 등 관성 효과를 포함한다. 더 복잡하지만 더 정확하며, 실제 동역학을 다루도록 제어기를 튜닝하고 보강하는 시뮬레이션에 사용된다.
A. Kinematic Model
속도 로 주행하는 자동차의 운동학적 거동은, 가이드 휠(guiding wheel)의 횡방향 오차(crosstrack error) 와, 추종할 경로 중 가장 가까운 세그먼트에 대한 그 휠의 각도 로 기술할 수 있다.
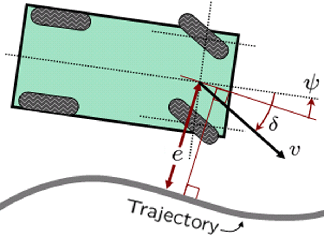
여기서 는 가장 가까운 경로 세그먼트에 대한 차량의 요 각도(헤딩)이고, 는 차량에 대한 전륜의 각도이다. 이 기준 좌표계를 사용하면 액추에이터가 오차 지표에 직접 작용할 수 있어, 병치된(collocated) 센싱과 제어가 가능해진다. 전진 주행 시 가이드 휠은 전륜이며, 횡방향 오차의 미분은 다음과 같다.
단, 조향은 기계적으로 로 제한된다. 요 각도의 미분, 즉 요 레이트(yaw rate)는 다음과 같다.
여기서 와 는 각각 무게중심(CG)으로부터 전륜/후륜까지의 거리이다. 후진 주행 시에는 후륜을 가이드 휠로 취급할 수 있으며, 이는 3장에서 다시 다룬다.
B. Dynamic Model
차량의 비선형 동역학적 운동을 모델링하기 위해, 타이어 슬립과 조향 서보 모터의 영향을 고려한다. 전륜과 후륜 타이어는 각각 구름 방향에 수직한 힘 , 을 발생시키며, 이는 타이어의 국소 속도 벡터와 전방 방향 사이의 각도 에 비례한다(bicycle model).
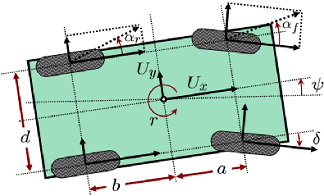
계획된 주행 영역 내에서는 다음 근사가 성립한다.
여기서 는 타이어 쌍의 코너링 강성(tire stiffness)이고,
, 는 차체 고정 좌표계에서의 종방향/횡방향 속도이다. 운동방정식은 다음과 같다.
여기서 , 는 전륜/후륜 타이어가 구름 방향으로 제공하는 힘의 성분이다. 값은 오프로드 타이어를 장착한 Touareg에서, 실험과 시뮬레이션 결과를 매칭하여 145kN/rad로 확인되었다.
조향 휠은 명령된 각도에 즉시 도달할 수 없으며, 조향 컬럼의 관성·서보 시스템·통신 지연에 의존하는 지연이 존재한다. 실험적으로, 다음과 같은 1차 모델이 조향 휠 응답을 정확히 모델링하는 것으로 확인되었다.
시뮬레이션에서 시간 지연 는 실험에 기반한 보수적인 값인 0.4초를 사용하였다.
III. Tracking Control Laws
이 장에서는 횡방향(lateral) 및 종방향(longitudinal) 제어 법칙을 다룬다. 두 제어기는 차량 상태와 명령된 궤적을 입력으로 받아, 고정된 주기(Stanley 기준 20Hz)로 명령을 출력한다. GPS와 관성 센서를 이용한 추정기가 차량 상태를 제공하며, 명령된 궤적 중 전륜에 가장 가까운 세그먼트의 위치·방향·곡률·속도만 사용된다.
A. Lateral Control
이 제어기는 계획기가 결정한 목표 경로를, 빠르게 변화하고 거친 지형에서도 상태의 오차에 강건하게 폐루프로 추종하도록 한다. 먼저 운동학적 운동방정식으로부터 부분 제어 법칙을 결정한 뒤, 운동학적 가정 하에서 전역 점근 안정성을 증명한다. 이후 실제 시스템에서의 안정성과 추종 성능을 개선하기 위해 동역학적 운동방정식을 고려하여 제어 법칙을 보강한다.
식 (1)과 (2)를 살펴보면, 다음과 같은 제어기를 선택함으로써 횡방향 오차가 0인 지점에서 전역적으로 점근 안정한 평형점을 갖는 미분방정식을 얻을 수 있다.
정리 1 (Theorem 1): 식 (1)(2)로 주어지는 운동학적 운동방정식에 대해, 위 조향 제어 법칙을 이용하면 이고 일 때, 횡방향 오차 에서 전역적으로 점근 안정한 평형점을 갖는 폐루프 시스템을 얻는다.
증명은 위상 공간(phase space)을 세 영역 — 입력이 상한에서 포화된 영역, 하한에서 포화된 영역, 그리고 명목(nominal) 제어 영역 — 으로 나누어 진행된다(Figure 4). 일반성을 잃지 않고 를 상수로 둔다.
두 포화 영역과 명목 영역의 경계는, 명목 조향 명령 가 조향 한계에 도달하는 지점이며, 에 대한 함수로 다음과 같이 표현된다.
포화 영역에서는 가 상수이므로 가 시간에 대해 선형으로 감소하며, 유한 시간 내에 식 (6)의 경계를 지나 명목 영역으로 진입한다.
명목 영역에서는 조향 제어 법칙 식 (5)를 운동학적 운동방정식 식 (1)에 대입하면 다음을 얻는다.
식 (7)로부터 의 부호는 항상 의 부호와 반대이고, 는 선형(속도 )과 지수함수(속도 ) 사이의 수렴 속도로 원점(유일한 평형점)에 수렴함을 알 수 있다. 포화 영역으로 전이되더라도 유한 시간 내에 다시 명목 영역으로 복귀하며, 이때 는 전이 이전보다 작아진다. 따라서 원점이 시스템의 전역적으로 점근 안정한 평형점이 된다.
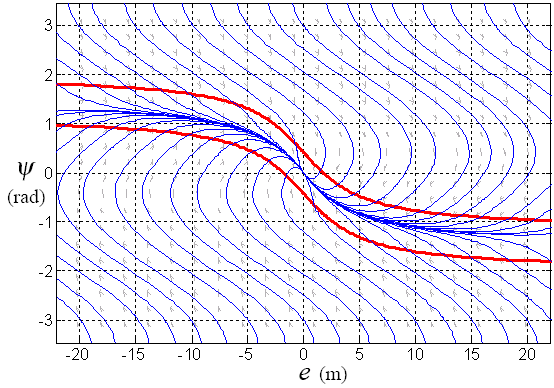
횡방향 오차가 클 때, 이 제어 법칙은 차량이 목표 궤적을 향해 직진하도록 만든다. 오차가 작아지면 식은 근사적으로 가 되어, 시간영역 해는 이다. 즉 차량이 궤적 근처에 있을 때는 시간상수 로 지수적으로 수렴한다. 차량이 반대 방향을 향하고 있을 때는 가장 짧은 경로로 다시 전방을 향하도록 방향으로 조향하며, 그 사이 구간에서는 arctan 함수가 매끄럽고 안정적인 전이를 가능하게 한다.
이 제어기는 전륜의 위치는 능동적으로 제어하지만 요(yaw)는 직접 제어하지 않는다. 타이어는 횡방향 속도에 대한 반작용력을 제공하는 댐퍼처럼 작용하는데, 저속에서는 이것이 요 동역학을 안정화시키지만 속도가 커질수록 이 반작용의 크기가 속도에 반비례해 작아져 능동적인 댐핑이 필요해진다. 시뮬레이션과 실험을 통해, 요 레이트에 대한 음의 피드백이 추종 성능에 영향을 주지 않으면서도 가장 좋은 능동 댐핑을 제공하는 것으로 확인되었다. 따라서 조향 명령에 항이 추가된다.
조향 서보를 명령할 때, 지연과 오버슈트가 불안정성을 유발할 수 있다. 이를 방지하기 위해 조향 명령에 항을 추가하는데, 이는 소프트웨어 측에서의 리드(lead) 보상 역할을 한다. 값은 조향 휠 응답을 감쇠시킬 만큼 크되, 성능에 미치는 영향은 최소가 되도록 튜닝된다.
굴곡진 도로에서는 추가적인 고려가 필요하다. 자동차는 커브에서 전륜/후륜 타이어로 횡가속도를 발생시키기 위해 안쪽을 향하게 되므로, 제어기의 요 설정값은 0이 아니어야 한다. 일정한 곡률 경로에 대한 정상상태 요각 는 다음과 같이 구할 수 있다.
이 설정값은 안정성에는 영향을 주지 않지만, 회전 구간에서 횡방향 오차를 상쇄하도록 차량을 올바르게 조향시켜준다(다만 궤적 곡률의 과도 변화는 보상하지 못한다).
저속 주행을 위한 마지막 보정으로, 이득 항 가 의 잡음에 지나치게 민감해질 만큼 커지는 것을 방지하기 위해, 분모에 튜닝 가능한 이득 를 더한다. 실험적으로 가 적절한 것으로 확인되었다. 동역학을 보상한 완전한 조향 법칙은 다음과 같다.
이 제어 법칙은 로 포화되며, DARPA Grand Challenge 레이스를 포함해 수개월간 Stanley에서 결함 없이 사용되었다. 최고 시험 속도인 Stanley의 비포장 42mph, Junior의 포장도로 71mph까지도 횡방향 오차를 안정적으로 0에 수렴시킬 수 있었다.
동일한 오차 지표와 개념을 이용해 후륜을 가이드 휠로 삼고 (후륜의 방향)를 기준으로 루프를 닫음으로써, 후진 주행에도 이 제어기를 적용할 수 있다. 이는 Stanley에서 비포장 15mph까지 구현·테스트되어 유사한 성능을 보였다.
B. Longitudinal Control
종방향 제어기는 궤적 계획기, 안전 속도 추천기, 헬스 모니터로부터 속도 요청을 받아 그중 최솟값을 목표값으로 사용한다. 브레이크 실린더 압력과 스로틀 레벨을 서로 반대 방향으로 작용하는 단동식(single-acting) 액추에이터 쌍으로 취급한다(브레이크 시스템에서는 거의 정확히 성립함이 실험으로 확인됨). 제어기는 다음과 같은 이산 시간 비례적분(PI) 오차 지표를 계산한다.
여기서 는 명령된 속도이며, 와 값은 외란 억제와 오버슈트 사이의 트레이드오프를 결정한다. 적분 항은 와인드업 방지를 위해 포화시킨다.
이런 단동식 액추에이터 쌍 구조는 채터(chatter)와 데드밴드(deadband) 문제를 겪을 수 있다. 이 논문은 오차 지표가 양수일 때는 브레이크 실린더 압력을, 음수일 때는 스로틀 레벨을 그 절댓값에 비례하도록 명령하는 방식을 사용한다. 위상 평면(phase portrait) 분석 결과 이 방법이 채터·데드밴드 문제를 해결함을 보였다.
IV. Experimental Results
2005년 2월부터 10월까지, 폭스바겐 투아렉 "Stanley"(폭 1.9m의 SUV, 폭 0.25m의 오프로드 타이어 장착)를 이용해 수백 마일의 주행 시험이 수행되었다. 일반적인 시험 속도는 5~35mph였다. 제어기는 Pentium-M 1.6GHz 컴퓨터에서 실행되었으며 자원 소모는 무시할 만한 수준이었다. 대부분의 실험에서는 필요시 개입할 수 있도록 사람이 차량에 탑승했으나, 2005년 3월 초기 제어 시스템이 완성된 이후로는 어떠한 개입도 필요하지 않았다.
A. Off-Road Tests
애리조나 사막에서 진행한 한 시험에서는, 가파른 경사면에 침식이 있는 자갈길 루프 코스를 주행하였다. 빠른 직선 구간과, 가파른 언덕을 오르내리는 굴곡진 도로가 포함되어 있었다.
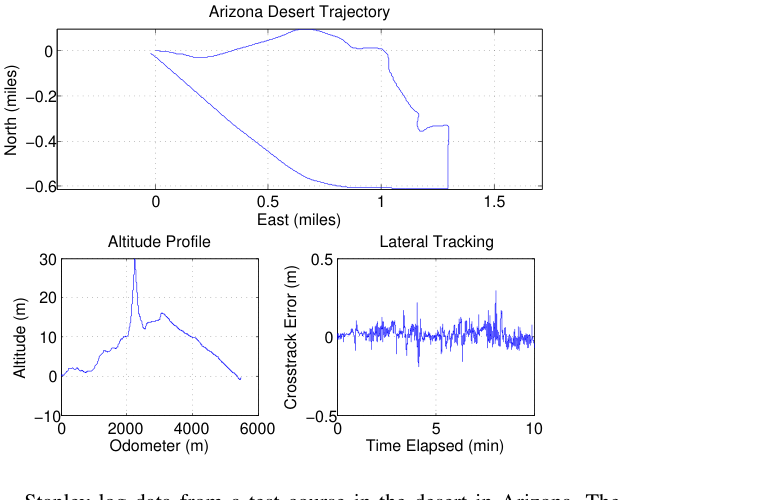
횡방향 오차의 평균은 0.003m, 표준편차와 RMS 오차는 0.02m였다. 이 코스에는 25mph로 회피 주행한 장애물도 포함되어 있었다.
모하비 사막의 2004 DARPA Grand Challenge 코스에서 진행한 또 다른 시험에서는, 봄비 이후 생긴 깊이 0.1m 이상의 물웅덩이를 만났다. 미끄러짐이 발생했지만 제어기가 이를 보상하여, 웅덩이 깊이·도로 곡률·속도에 따라 최대 0.2~0.5m의 횡방향 오차를 보였다. 물웅덩이는 최대 15mph까지 통과하였으며, 앞유리가 물로 뒤덮이는 상황에서도 직선 구간에서는 0.2m 이하의 정확도를 유지했다. 건조한 조건에서는 예상대로, 궤적의 각속도 변화가 제어기에 피드포워드되지 않기 때문에 커브 진입·진출 시 횡방향 오차가 더 컸다. 35mph로 장애물을 회피할 때 이 현상이 두드러졌는데, 후륜이 미끄러졌음에도 제어기는 전륜을 도로에 맞춰 반대 조향(counter steering)하며 유지했다. 시험 중 관측된 최악의 횡방향 오차는 약 1.5m로, 자갈길 코너에서 20mph로 미끄러지며 발생했다.
B. Endurance Test
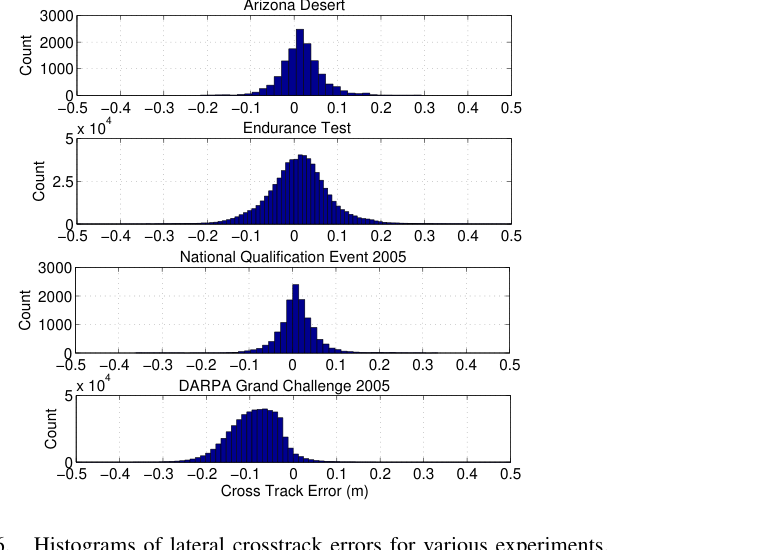
이 실험은 폭스바겐의 애리조나 시험장에서, 장애물이 있는 폐루프 비포장 트랙을 이용한 내구성 시험이었다. 루프는 2.3마일 길이였으며 88회 반복되어 총 200.1마일의 자율주행이 이루어졌다. 평균 횡방향 오차는 0.02m였고, RMS 오차와 표준편차는 0.08m였다.
C. DARPA Grand Challenge Desert Race
DARPA Grand Challenge는 온타리오 스피드웨이에서 열린 "National Qualification Event"(NQE)와, 네바다 사막과 산악지대를 가로질러 프림(Primm, NV)에서 출발해 다시 그곳으로 돌아오는 132마일의 "Grand Challenge Event"(GCE)로 구성되었으며, 차량에는 운전자가 탑승하지 않았다. DARPA 관계자가 탄 추격 차량이 각 차량을 뒤따르며 원격 킬 스위치를 갖추고 있었다. NQE에는 장애물과 모의 험지가 포함되어 있었다.
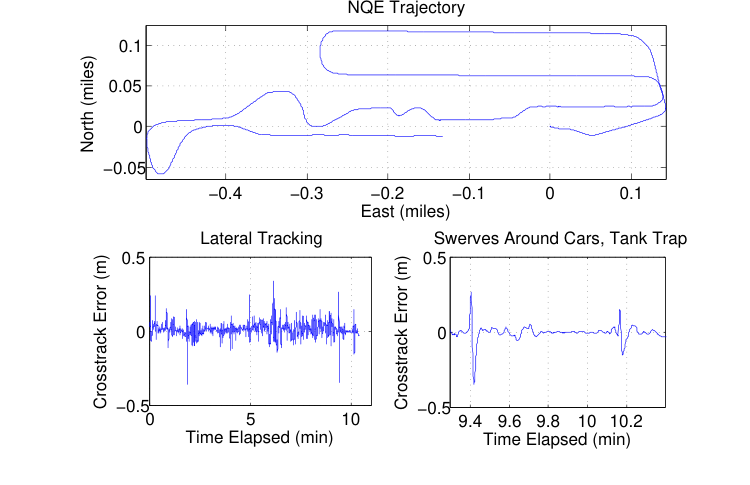
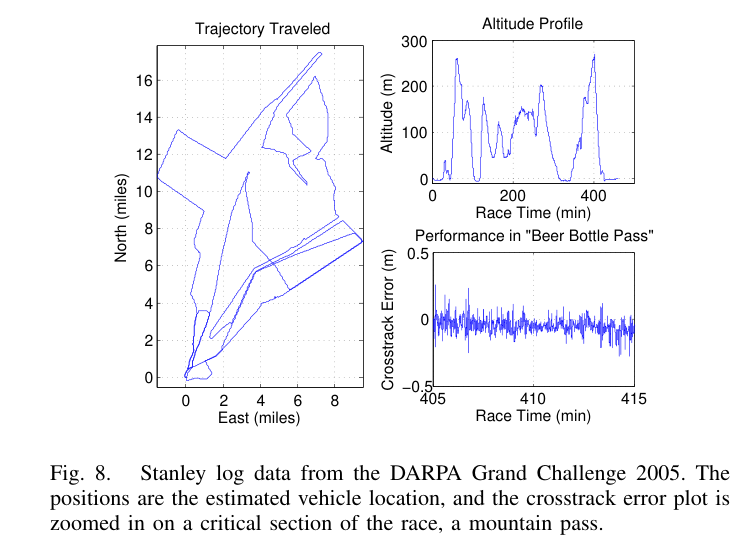
한 대표적인 주행 구간에서, 평균 횡방향 오차는 0.01m, RMS 오차와 표준편차는 0.05m였다. GCE에서는 평균 횡방향 오차 -0.06m, 표준편차 0.09m, RMS 오차 0.1m를 기록했다(평소보다 큰 오프셋의 원인은 명확하지 않으나 조향각 캘리브레이션 오차로 추정되며, 그 크기는 타이어 폭의 1/5에 불과하다).
Stanley는 6시간 53분 58초 만에 완주했으며, 평균 속도 19.1mph, 최고 속도 38.0mph를 기록했다. 0.1m의 RMS 오차는 타이어 폭의 절반 미만으로, 장애물과 절벽 가장자리 사이에서 궤적을 안전하게 추종할 만큼 충분한 정확도로 험난한 비포장 코스를 완주할 수 있음을 보여준다.
V. Conclusion
- 실시간으로 제공되는 궤적을 빠르게 변화하는 비포장 지형에서 추종하기 위한 비선형 제어 법칙을 제시하였다. 차체가 아닌 전륜의 방향을 목표 궤적에 대해 제어함으로써 시스템의 병치 제어가 가능해진다.
- 운동학적 운동방정식을 이용한 제어 법칙에 대해 전역 점근 안정성을 증명하였다. 이후 공압 타이어와 서보 구동 조향의 동역학을 다루도록 보강되었다.
- 속도 제어기는 채터를 방지하도록 설계된 스위칭 비례적분(PI) 제어기를 사용한다. 두 제어 법칙 모두 컴퓨팅 자원을 거의 소모하지 않는다.
- 실험 결과는 장애물 사이, 거칠고 굴곡진 도로 위에서 다양한 비포장 환경의 궤적을 정확히 추종할 수 있음을 보여주었으며, 전형적인 RMS 횡방향 오차는 0.1m 미만이었다.
- Stanley는 DARPA National Qualification Event에서 장애물에 부딪히지 않은 유일한 차량이었고, DARPA Grand Challenge 2005에서 사막과 산악 지형을 평균 19.1mph로 주파하며 가장 빠른 완주 기록을 세웠다.
References
- Gillespie, T. D., Fundamentals of Vehicle Dynamics, SAE, Warrendale, PA, 1992.
- Byrne, R. H., Abdallah, C. T., and Dorato, P., "Experimental Results in Robust Lateral Control of Highway Vehicles," 34th CDC, 1995.
- Guldner, J., Sienel, W., Tan, H.-S., and Ackermann, J., "Robust Automatic Steering Control for Look-Down Reference Systems with Front and Rear Sensors," IEEE T-CST, 1999.
- Rajamani, R., Tan, H.-S., Law, B. K., and Zhang, W.-B., "Demonstration of Integrated Longitudinal and Lateral Control for the Operation of Automated Vehicles in Platoons," IEEE T-CST, 2000.
- Rossetter, E. J., A Potential Field Framework for Active Vehicle Lanekeeping Assistance, PhD Thesis, Stanford University, 2003.
- Gerdes, J. C. and Rossetter, E. J., "A Unified Approach to Driver Assistance Systems Based on Artificial Potential Fields," J. Dyn. Sys., Meas., Control, 2001.
- Coombs, D., Murphy, K., Lacaze, A., and Legowik, S., "Driving Autonomously Offroad up to 35 km/h," IEEE IV Symposium, 2000.
- Kelly, A. and Stentz, A., "Rough Terrain Autonomous Mobility – Part 2: An Active Vision, Predictive Control Approach," Autonomous Robots, 1998.
- O'Connor, M., Bell, T., Elkaim, G., and Parkinson, B., "Automatic Steering of Farm Vehicles Using GPS," 3rd Int'l Conf. on Precision Agriculture, 1996.
- Broggi, A., Bertozzi, M., Fascioli, A., Bianco, C. G. L., and Piazzi, A., "The ARGO Autonomous Vehicle's Vision and Control Systems," Int'l J. of Intelligent Control Systems, 1999.
- Patwardhan, S., Tan, H.-S., and Guldner, J., "Lane Following During Backward Driving for Front Wheel Steered Vehicles," ACC, 1997.
- Gerdes, J. C. and Hedrick, J. K., "Hysteresis Control of Nonlinear Single-Acting Actuators as Applied to Brake/Throttle Switching," ACC, 1999.
- Khalil, H. K., Nonlinear Systems, Prentice Hall, 1996.
- Thrun, S. et al., "Winning the DARPA Grand Challenge," Journal of Field Robotics, 2006.
- DARPA, "DARPA Grand Challenge 2005," 2004.