저자·소속 : Xiwei Wu, Bing Xiao — School of Automation, Northwestern Polytechnical University, Xi’an, China게재 정보 : Journal of the Franklin Institute , 361 (2024), 1332–1346DOI : 10.1016/j.jfranklin.2023.12.056
Abstract 요약
논문의 질문과 해결 순서
1. Introduction
단순한 경로 생성은 충돌 회피와 차량 동역학을 동시에 보장하지 못하고, 일반 MPC는 모델 오차와 외란에 민감한 문제임.
기존 튜브 MPC에서 모델 불확실성과 외란을 한 집합에 합치면 오차 튜브가 커지고 명목 제약이 지나치게 좁아질 수 있음.
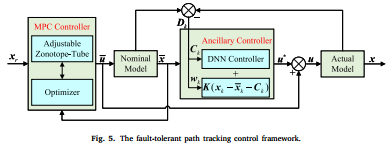
따라서 계획 단계에서 안전 영역을 만들고, 제어 단계에서는 DNN으로 보상 가능한 성분을 줄인 뒤 AZT-MPC로 남는 외란을 다루는 구성임.
이 연구의 안전성은 논문이 설정한 직선 도로·일정한 주변 차량 속도 등의 가정 안에서 해석할 필요가 있음.
2. Path planning for lane change
2.1. Construction of lane change scenario
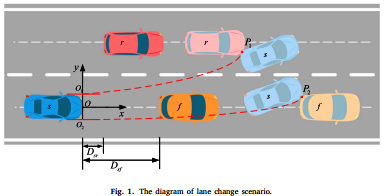
자차 s s s f f f r r r
자차 후방 모서리와 뒤차의 접촉점 P 1 P_1 P 1 P 2 P_2 P 2
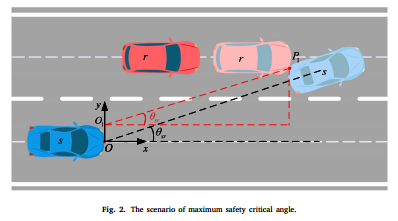
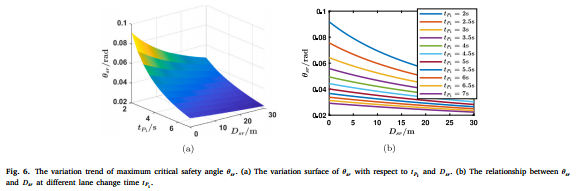
2.1.1. Maximum safety critical angle
뒤차와의 접촉을 피하기 위한 상한 각도를 계산함.
x P 1 = ∫ t 0 t P 1 v s ( t ) cos θ s ( t ) d t = ∫ t 0 t P 1 v r ( t ) d t + L + D s r , y P 1 = ∫ t 0 t P 1 v s ( t ) sin θ s ( t ) d t = d l a n e − W 2 (1) \begin{aligned} x_{P_1}&=\int_{t_0}^{t_{P_1}}v_s(t)\cos\theta_s(t)\,dt=\int_{t_0}^{t_{P_1}}v_r(t)\,dt+L+D_{sr},\\ y_{P_1}&=\int_{t_0}^{t_{P_1}}v_s(t)\sin\theta_s(t)\,dt=d_{lane}-\frac W2 \end{aligned}\tag{1} x P 1 y P 1 = ∫ t 0 t P 1 v s ( t ) cos θ s ( t ) d t = ∫ t 0 t P 1 v r ( t ) d t + L + D s r , = ∫ t 0 t P 1 v s ( t ) sin θ s ( t ) d t = d l a n e − 2 W ( 1 ) θ s r = arctan ( d l a n e − W / 2 ∫ t 0 t P 1 v r ( t ) d t + L + D s r ) (2) \theta_{sr}=\arctan\left(\frac{d_{lane}-W/2}{\int_{t_0}^{t_{P_1}}v_r(t)\,dt+L+D_{sr}}\right)\tag{2} θ s r = arctan ( ∫ t 0 t P 1 v r ( t ) d t + L + D s r d l a n e − W / 2 ) ( 2 ) θ m a x = f s r ( t 0 , s e t , t P 1 , s e t , v r , s e t , D s r , s e t ) (3) \theta_{max}=f_{sr}(t_{0,set},t_{P_1,set},v_{r,set},D_{sr,set})\tag{3} θ m a x = f s r ( t 0 , s e t , t P 1 , s e t , v r , s e t , D s r , s e t ) ( 3 )
L , W L,W L , W D s r D_{sr} D s r t P 1 t_{P_1} t P 1
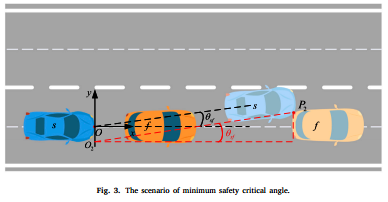
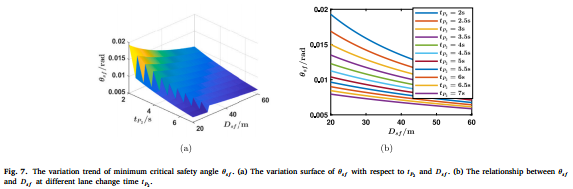
2.1.2. Minimum safety critical angle
앞차를 너무 늦게 피할 때 자차 전방 모서리가 앞차와 접촉하는 경계로부터 하한 각도를 계산함.
x P 2 = ∫ t 0 t P 2 v s ( t ) cos θ s ( t ) d t = D s f + ∫ t 0 t P 2 v f ( t ) d t , y P 2 = ∫ t 0 t P 2 v s ( t ) sin θ s ( t ) d t = W 2 (4) \begin{aligned} x_{P_2}&=\int_{t_0}^{t_{P_2}}v_s(t)\cos\theta_s(t)\,dt=D_{sf}+\int_{t_0}^{t_{P_2}}v_f(t)\,dt,\\ y_{P_2}&=\int_{t_0}^{t_{P_2}}v_s(t)\sin\theta_s(t)\,dt=\frac{W}{2} \end{aligned}\tag{4} x P 2 y P 2 = ∫ t 0 t P 2 v s ( t ) cos θ s ( t ) d t = D s f + ∫ t 0 t P 2 v f ( t ) d t , = ∫ t 0 t P 2 v s ( t ) sin θ s ( t ) d t = 2 W ( 4 ) θ s f = arctan ( W / 2 D s f + ∫ t 0 t P 2 v f ( t ) d t ) (5) \theta_{sf}=\arctan\left(\frac{W/2}{D_{sf}+\int_{t_0}^{t_{P_2}}v_f(t)\,dt}\right)\tag{5} θ s f = arctan ( D s f + ∫ t 0 t P 2 v f ( t ) d t W / 2 ) ( 5 )
D s f D_{sf} D s f t P 2 t_{P_2} t P 2 v s v_s v s v f v_f v f
θ m i n = f s f ( t 0 , s e t , t P 2 , s e t , v f , s e t , D s f , s e t ) (6) \theta_{min}=f_{sf}(t_{0,set},t_{P_2,set},v_{f,set},D_{sf,set})\tag{6} θ m i n = f s f ( t 0 , s e t , t P 2 , s e t , v f , s e t , D s f , s e t ) ( 6 )
식 (6)은 앞차와의 간격·속도 및 접촉 시점 설정으로 하한 안전 임계각을 평가하는 관계임.
2.1.3. Safe lane change zone
θ m i n < θ s a f e < θ m a x (7) \theta_{min}<\theta_{safe}<\theta_{max}\tag{7} θ m i n < θ s a f e < θ m a x ( 7 )
앞차를 피할 만큼 충분히 빠르면서도 뒤차와 접촉할 만큼 급격하지 않은 각도 구간임. 이 구간이 비면 해당 가정 아래 안전 후보가 없다는 해석임.
2.2. Generate lane change path
안전 각도만으로 매끄러운 경로가 정해지지 않으므로 3차 준균일 B-스플라인을 사용함.
P ( μ ) = ∑ i = 0 n P i B i , k ( μ ) , μ ∈ [ 0 , 1 ] (8) P(\mu)=\sum_{i=0}^{n}P_iB_{i,k}(\mu),\qquad\mu\in[0,1]\tag{8} P ( μ ) = i = 0 ∑ n P i B i , k ( μ ) , μ ∈ [ 0 , 1 ] ( 8 )
P i P_i P i B i , k B_{i,k} B i , k k k k μ i \mu_i μ i
B i , k ( μ ) = { 1 , k = 1 , μ i ≤ μ < μ i + 1 , 0 , k = 1 , otherwise , μ − μ i μ i + k − 1 − μ i B i , k − 1 ( μ ) + μ i + k − μ μ i + k − μ i + 1 B i + 1 , k − 1 ( μ ) , k ≥ 2 (9) B_{i,k}(\mu)=\begin{cases} 1,&k=1,\ \mu_i\le\mu<\mu_{i+1},\\ 0,&k=1,\ \text{otherwise},\\ \dfrac{\mu-\mu_i}{\mu_{i+k-1}-\mu_i}B_{i,k-1}(\mu) +\dfrac{\mu_{i+k}-\mu}{\mu_{i+k}-\mu_{i+1}}B_{i+1,k-1}(\mu),&k\ge2 \end{cases}\tag{9} B i , k ( μ ) = ⎩ ⎪ ⎪ ⎪ ⎨ ⎪ ⎪ ⎪ ⎧ 1 , 0 , μ i + k − 1 − μ i μ − μ i B i , k − 1 ( μ ) + μ i + k − μ i + 1 μ i + k − μ B i + 1 , k − 1 ( μ ) , k = 1 , μ i ≤ μ < μ i + 1 , k = 1 , otherwise , k ≥ 2 ( 9 )
노드 벡터가 정하는 구간 안에서 각 제어점의 영향도를 재귀적으로 계산하는 식임. 분모가 0인 항은 원문 관례에 따라 0으로 둠.
P ( μ ) = 1 6 [ 1 μ μ 2 μ 3 ] [ 1 4 1 0 − 3 0 3 0 3 − 6 3 0 − 1 3 − 3 1 ] [ P i P i + 1 P i + 2 P i + 3 ] (10) P(\mu)=\frac16\begin{bmatrix}1&\mu&\mu^2&\mu^3\end{bmatrix} \begin{bmatrix}1&4&1&0\\-3&0&3&0\\3&-6&3&0\\-1&3&-3&1\end{bmatrix} \begin{bmatrix}P_i\\P_{i+1}\\P_{i+2}\\P_{i+3}\end{bmatrix}\tag{10} P ( μ ) = 6 1 [ 1 μ μ 2 μ 3 ] ⎣ ⎢ ⎢ ⎢ ⎡ 1 − 3 3 − 1 4 0 − 6 3 1 3 3 − 3 0 0 0 1 ⎦ ⎥ ⎥ ⎥ ⎤ ⎣ ⎢ ⎢ ⎢ ⎡ P i P i + 1 P i + 2 P i + 3 ⎦ ⎥ ⎥ ⎥ ⎤ ( 1 0 )
식 (10)은 각 곡선 구간이 네 개의 인접 제어점에 의해 결정되는 국소 3차 행렬 표현임. 이 국소성 때문에 일부 제어점 조정으로 곡선의 해당 구간을 설계할 수 있음.
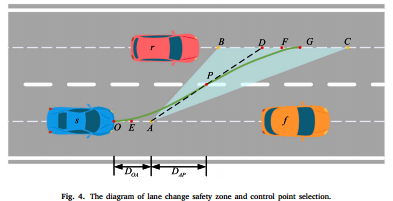
2.2.2. Selection of control points
여섯 제어점을 사용하고 시작·종료 부분을 차로 중심선에 두며 중간 연결선을 안전 영역 안에 배치함. 전·후반부의 중심 대칭도 요구함.
2.2.3. Generate the path cluster
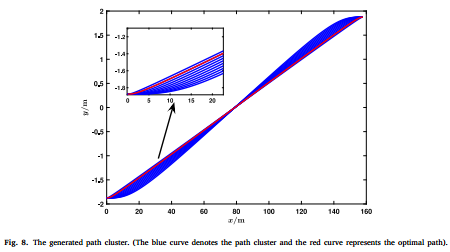
차량 속도, 앞·뒤차 거리와 제어점 거리의 여러 조합을 사용하여 안전 구간을 만족하는 후보 경로 집합을 생성함.
2.3. Optimal path screening
2.3.1. Feasibility check of path
먼저 곡률과 가속도에 대한 차량 한계를 검사함.
κ ( t ) = ∣ x ˙ ( t ) y ¨ ( t ) − x ¨ ( t ) y ˙ ( t ) ∣ ( x ˙ ( t ) 2 + y ˙ ( t ) 2 ) 3 / 2 (11) \kappa(t)=\frac{|\dot x(t)\ddot y(t)-\ddot x(t)\dot y(t)|}{(\dot x(t)^2+\dot y(t)^2)^{3/2}}\tag{11} κ ( t ) = ( x ˙ ( t ) 2 + y ˙ ( t ) 2 ) 3 / 2 ∣ x ˙ ( t ) y ¨ ( t ) − x ¨ ( t ) y ˙ ( t ) ∣ ( 1 1 ) κ k [ i ] ≤ κ m a x , a k [ i ] ≤ a m a x (12–13) \kappa_k[i]\le\kappa_{max},\qquad a_k[i]\le a_{max}\tag{12–13} κ k [ i ] ≤ κ m a x , a k [ i ] ≤ a m a x ( 1 2 – 1 3 )
κ k [ i ] \kappa_k[i] κ k [ i ] a k [ i ] a_k[i] a k [ i ] i i i k k k
2.3.2. Optimal path selection
실행 가능한 후보 사이에서 평균 곡률은 승차감, 소요 시간과 길이는 효율의 대리지표임.
C s m [ i ] = κ ˉ i , C E , t [ i ] = τ [ i ] , C E , l [ i ] = s [ i ] (14–16) C_{sm}[i]=\bar\kappa_i,\quad C_{E,t}[i]=\tau[i],\quad C_{E,l}[i]=s[i]\tag{14–16} C s m [ i ] = κ ˉ i , C E , t [ i ] = τ [ i ] , C E , l [ i ] = s [ i ] ( 1 4 – 1 6 ) C ˉ ∙ [ i ] = C ∙ [ i ] − min C ∙ max C ∙ − min C ∙ (17) \bar C_{\bullet}[i]=\frac{C_{\bullet}[i]-\min C_{\bullet}}{\max C_{\bullet}-\min C_{\bullet}}\tag{17} C ˉ ∙ [ i ] = max C ∙ − min C ∙ C ∙ [ i ] − min C ∙ ( 1 7 ) C [ i ] = λ s m C ˉ s m [ i ] + λ E , t C ˉ E , t [ i ] + λ E , l C ˉ E , l [ i ] (18) C[i]=\lambda_{sm}\bar C_{sm}[i]+\lambda_{E,t}\bar C_{E,t}[i]+\lambda_{E,l}\bar C_{E,l}[i]\tag{18} C [ i ] = λ s m C ˉ s m [ i ] + λ E , t C ˉ E , t [ i ] + λ E , l C ˉ E , l [ i ] ( 1 8 )
τ [ i ] \tau[i] τ [ i ] s [ i ] s[i] s [ i ]
3. Mathematical model and problem statement for path tracking
3.1. Tracking error model of vehicle
횡위치 오차와 요각 오차를 상태로 삼으며 횡미끄럼 부재와 선형 타이어를 가정함.
x ˙ = A ~ x + B ~ u + E ψ ˙ d e s (19) \dot{\boldsymbol x}=\widetilde A\boldsymbol x+\widetilde B\boldsymbol u+E\dot\psi_{des}\tag{19} x ˙ = A x + B u + E ψ ˙ d e s ( 1 9 ) A ~ = [ 0 1 0 0 0 − c f + c r m v x c f + c r m − c f l f − c r l r m v x 0 0 0 1 0 l r c r − l f c f I z v x l f c f − l r c r I z − l f 2 c f + l r 2 c r I z v x ] , B ~ = [ 0 c f m 0 l f c f I z ] T , E = [ 0 − c f l f + c r l r m v x − v x 0 − l f 2 c f + l r 2 c r I z v x ] T (20) \begin{aligned} \widetilde A&=\begin{bmatrix} 0&1&0&0\\ 0&-\frac{c_f+c_r}{mv_x}&\frac{c_f+c_r}{m}&-\frac{c_fl_f-c_rl_r}{mv_x}\\ 0&0&0&1\\ 0&\frac{l_rc_r-l_fc_f}{I_zv_x}&\frac{l_fc_f-l_rc_r}{I_z}&-\frac{l_f^2c_f+l_r^2c_r}{I_zv_x} \end{bmatrix},\\ \widetilde B&=\begin{bmatrix}0&\frac{c_f}{m}&0&\frac{l_fc_f}{I_z}\end{bmatrix}^{T},\\ E&=\begin{bmatrix}0&\frac{-c_fl_f+c_rl_r}{mv_x}-v_x&0&-\frac{l_f^2c_f+l_r^2c_r}{I_zv_x}\end{bmatrix}^{T} \end{aligned}\tag{20} A B E = ⎣ ⎢ ⎢ ⎢ ⎢ ⎡ 0 0 0 0 1 − m v x c f + c r 0 I z v x l r c r − l f c f 0 m c f + c r 0 I z l f c f − l r c r 0 − m v x c f l f − c r l r 1 − I z v x l f 2 c f + l r 2 c r ⎦ ⎥ ⎥ ⎥ ⎥ ⎤ , = [ 0 m c f 0 I z l f c f ] T , = [ 0 m v x − c f l f + c r l r − v x 0 − I z v x l f 2 c f + l r 2 c r ] T ( 2 0 ) x k + 1 = A x k + B u k + C k + w k (21) \boldsymbol x_{k+1}=A\boldsymbol x_k+B\boldsymbol u_k+C_k+\boldsymbol w_k\tag{21} x k + 1 = A x k + B u k + C k + w k ( 2 1 )
m m m v x v_x v x c f , c r c_f,c_r c f , c r l f , l r l_f,l_r l f , l r I z I_z I z E E E C k C_k C k w k \boldsymbol w_k w k
3.2. Problem statement
목표는 C k C_k C k w k \boldsymbol w_k w k
4. Design of path tracking controller
4.1. Notation and preliminaries
Minkowski 합은 두 집합의 가능한 합, Pontryagin 차는 외란 여유를 고려해 실제 제약을 명목 제약으로 줄이는 연산임.
X ⊕ Y = { x + y : x ∈ X , y ∈ Y } (22) \mathcal X\oplus\mathcal Y=\{x+y:x\in\mathcal X,\ y\in\mathcal Y\}\tag{22} X ⊕ Y = { x + y : x ∈ X , y ∈ Y } ( 2 2 ) X ⊖ Y = { x : x + y ∈ X , ∀ y ∈ Y } (23) \mathcal X\ominus\mathcal Y=\{x:x+y\in\mathcal X,\ \forall y\in\mathcal Y\}\tag{23} X ⊖ Y = { x : x + y ∈ X , ∀ y ∈ Y } ( 2 3 ) Z = { p + H ζ : ζ ∈ [ − 1 , 1 ] m } = ⟨ p , H ⟩ (24) \mathcal Z=\{p+H\zeta:\zeta\in[-1,1]^m\}=\langle p,H\rangle\tag{24} Z = { p + H ζ : ζ ∈ [ − 1 , 1 ] m } = ⟨ p , H ⟩ ( 2 4 )
p p p H H H
⟨ p 1 , H 1 ⟩ ⊕ ⟨ p 2 , H 2 ⟩ = ⟨ p 1 + p 2 , [ H 1 , H 2 ] ⟩ (25) \langle p_1,H_1\rangle\oplus\langle p_2,H_2\rangle=\langle p_1+p_2,[H_1,H_2]\rangle\tag{25} ⟨ p 1 , H 1 ⟩ ⊕ ⟨ p 2 , H 2 ⟩ = ⟨ p 1 + p 2 , [ H 1 , H 2 ] ⟩ ( 2 5 )
두 조노토프의 합은 중심을 더하고 생성 행렬 열을 이어 붙이는 계산임.
M ⊙ ⟨ p , H ⟩ = ⟨ M p , M H ⟩ (26) M\odot\langle p,H\rangle=\langle Mp,MH\rangle\tag{26} M ⊙ ⟨ p , H ⟩ = ⟨ M p , M H ⟩ ( 2 6 )
선형 변환은 중심과 생성 벡터 각각에 M M M
4.2. Construction of perturbed and nominal systems
x k + 1 = A x k + B u k + D k , D k = C k + w k (27–28) \boldsymbol x_{k+1}=A\boldsymbol x_k+B\boldsymbol u_k+D_k,\quad D_k=C_k+\boldsymbol w_k\tag{27–28} x k + 1 = A x k + B u k + D k , D k = C k + w k ( 2 7 – 2 8 ) x ˉ k + 1 = A x ˉ k + B u ˉ k (29) \bar{\boldsymbol x}_{k+1}=A\bar{\boldsymbol x}_k+B\bar{\boldsymbol u}_k\tag{29} x ˉ k + 1 = A x ˉ k + B u ˉ k ( 2 9 )
MPC는 명목 궤적을 계획하고 피드백은 불확실한 실제 궤적과의 차이를 제한하는 구조임.
4.3. Fault-tolerant path tracking control based on DNN and AZT-MPC
u k = u ˉ k + K ( x k − x ˉ k − C k ) + u k d n n (30) \boldsymbol u_k=\bar{\boldsymbol u}_k+K(\boldsymbol x_k-\bar{\boldsymbol x}_k-C_k)+\boldsymbol u_k^{dnn}\tag{30} u k = u ˉ k + K ( x k − x ˉ k − C k ) + u k d n n ( 3 0 )
명목 입력, 오차 피드백, DNN 보조 입력을 합한 제어기임. C k C_k C k
4.3.1. DNN based auxiliary controller
입력 경로로 표현할 수 있는 모델 정합 불확실성을 DNN이 근사해 상쇄하는 구상임.
u k d n n = − W k T ϕ j ( x k ) (31) \boldsymbol u_k^{dnn}=-\mathcal W_k^T\phi_j(\boldsymbol x_k)\tag{31} u k d n n = − W k T ϕ j ( x k ) ( 3 1 )
ϕ j \phi_j ϕ j W k \mathcal W_k W k
W ˉ k + 1 = W k + λ ∥ ϕ j ( x k ) ∥ ϕ j ( x k ) [ B † ( x k + 1 − x ˉ k + 1 ) ] T (32) \bar{\mathcal W}_{k+1}=\mathcal W_k+\frac{\lambda}{\|\phi_j(\boldsymbol x_k)\|}\phi_j(\boldsymbol x_k)[B^\dagger(\boldsymbol x_{k+1}-\bar{\boldsymbol x}_{k+1})]^T\tag{32} W ˉ k + 1 = W k + ∥ ϕ j ( x k ) ∥ λ ϕ j ( x k ) [ B † ( x k + 1 − x ˉ k + 1 ) ] T ( 3 2 )
식 (32)은 특징 벡터 방향으로 적응 가중치를 갱신하며, 잔차의 입력 역행렬 사상으로 갱신 크기를 조절하는 식임.
W k ( i ) = { W ˉ k ( i ) , ∥ W ˉ k ( i ) ∥ ≤ W ˉ i , W ˉ i ∥ W ˉ k ( i ) ∥ W ˉ k ( i ) , otherwise (33) \mathcal W_k^{(i)}=\begin{cases} \bar{\mathcal W}_k^{(i)},&\|\bar{\mathcal W}_k^{(i)}\|\le\bar W_i,\\ \frac{\bar W_i}{\|\bar{\mathcal W}_k^{(i)}\|}\bar{\mathcal W}_k^{(i)},&\text{otherwise} \end{cases}\tag{33} W k ( i ) = { W ˉ k ( i ) , ∥ W ˉ k ( i ) ∥ W ˉ i W ˉ k ( i ) , ∥ W ˉ k ( i ) ∥ ≤ W ˉ i , otherwise ( 3 3 )
식 (33)은 각 가중치 성분의 크기를 허용 상한 W ˉ i \bar W_i W ˉ i
4.3.2. Computation of RPI set
DNN 보상 후 남는 오차를 외란으로 모델링하고, 오차가 계속 머무르는 강건 양의 불변 집합(RPI)을 계산함.
x ~ k + 1 = A K , k x ~ k + w k (34) \widetilde{\boldsymbol x}_{k+1}=A_{K,k}\widetilde{\boldsymbol x}_k+\boldsymbol w_k\tag{34} x k + 1 = A K , k x k + w k ( 3 4 ) x k ∈ X = ⟨ 0 , H X ⟩ , u k ∈ U = ⟨ 0 , H U ⟩ , w k ∈ W = ⟨ 0 , H W ⟩ (35) \boldsymbol x_k\in\mathcal X=\langle0,H_X\rangle,\quad\boldsymbol u_k\in\mathcal U=\langle0,H_U\rangle,\quad\boldsymbol w_k\in\mathcal W=\langle0,H_W\rangle\tag{35} x k ∈ X = ⟨ 0 , H X ⟩ , u k ∈ U = ⟨ 0 , H U ⟩ , w k ∈ W = ⟨ 0 , H W ⟩ ( 3 5 )
식 (35)는 상태·입력·외란 제약을 원점을 중심으로 하는 조노토프로 표현한 조건임.
A K , k S ⊕ W ⊆ S (36) A_{K,k}\mathcal S\oplus\mathcal W\subseteq\mathcal S\tag{36} A K , k S ⊕ W ⊆ S ( 3 6 )
x ~ = x − x ˉ \widetilde{\boldsymbol x}=\boldsymbol x-\bar{\boldsymbol x} x = x − x ˉ S \mathcal S S 조노토프 포함 판정은 다음 생성 행렬 조건으로 표현됨.
H 1 = H 2 Γ , p 2 − p 1 = H 2 β , ∣ Γ ∣ 1 + ∣ β ∣ ≤ 1 (37) H_1=H_2\Gamma,\quad p_2-p_1=H_2\beta,\quad |\Gamma|\mathbf1+|\beta|\le\mathbf1\tag{37} H 1 = H 2 Γ , p 2 − p 1 = H 2 β , ∣ Γ ∣ 1 + ∣ β ∣ ≤ 1 ( 3 7 )
Γ \Gamma Γ β \beta β
A K , k H Φ = H Γ 1 , H W = H Γ 2 , β = 0 , ∣ Γ 1 ∣ 1 + ∣ Γ 2 ∣ 1 + ∣ β ∣ ≤ Φ 1 (38) \begin{aligned} A_{K,k}H\Phi&=H\Gamma_1,\\ H_W&=H\Gamma_2,\\ \beta&=0,\\ |\Gamma_1|\mathbf1+|\Gamma_2|\mathbf1+|\beta|&\le\Phi\mathbf1 \end{aligned}\tag{38} A K , k H Φ H W β ∣ Γ 1 ∣ 1 + ∣ Γ 2 ∣ 1 + ∣ β ∣ = H Γ 1 , = H Γ 2 , = 0 , ≤ Φ 1 ( 3 8 )
식 (38)은 상태 오차 집합 S = ⟨ 0 , H Φ ⟩ \mathcal S=\langle0,H\Phi\rangle S = ⟨ 0 , H Φ ⟩
X ˉ = X ⊖ S , U ˉ = U ⊖ K S (39) \bar{\mathcal X}=\mathcal X\ominus\mathcal S,\qquad\bar{\mathcal U}=\mathcal U\ominus K\mathcal S\tag{39} X ˉ = X ⊖ S , U ˉ = U ⊖ K S ( 3 9 )
명목 제약을 오차 집합의 폭만큼 미리 줄여 실제 상태·입력 제약을 지키도록 하는 과정임. 정리 2는 이 Pontryagin 차의 조노토프 내부 근사를 다음 조건으로 제시함.
[ [ H X , A K , k j H W ] Φ ∣ A K , k j H W ] = H X Γ , β = 0 , ∣ Γ ∣ 1 + ∣ β ∣ ≤ 1 (40) \begin{aligned} \bigl[\,[H_X,A_{K,k}^{j}H_W]\Phi\;\big|\;A_{K,k}^{j}H_W\,\bigr]&=H_X\Gamma,\\ \beta&=0,\\ |\Gamma|\mathbf1+|\beta|&\le\mathbf1 \end{aligned}\tag{40} [ [ H X , A K , k j H W ] Φ ∣ ∣ ∣ A K , k j H W ] β ∣ Γ ∣ 1 + ∣ β ∣ = H X Γ , = 0 , ≤ 1 ( 4 0 )
식 (40)은 외란 집합의 반복 전파를 포함해 강화 상태 제약을 조노토프 형태로 안쪽 근사하는 정리 조건임. j j j Γ , β \Gamma,\beta Γ , β
원문은 식 (36) 이후에 오차가 W \mathcal W W S \mathcal S S
4.3.3. Model predictive controller
min u ˉ ∑ i = 0 N p − 1 ( x ˉ k + i T Q x ˉ k + i + u ˉ k + i T R u ˉ k + i ) + x ˉ k + N p T F x ˉ k + N p (41) \min_{\bar u}\sum_{i=0}^{N_p-1}(\bar x_{k+i}^TQ\bar x_{k+i}+\bar u_{k+i}^TR\bar u_{k+i})+\bar x_{k+N_p}^TF\bar x_{k+N_p}\tag{41} u ˉ min i = 0 ∑ N p − 1 ( x ˉ k + i T Q x ˉ k + i + u ˉ k + i T R u ˉ k + i ) + x ˉ k + N p T F x ˉ k + N p ( 4 1 )
Q , R , F Q,R,F Q , R , F
5. Simulation results
5.1. Simulation for optimal path selection
차량 길이 4.3 m, 폭 1.8 m, 질량 2325 kg, 차로 폭 3.75 m의 수치 시뮬레이션임.
차선 변경 시간 2–7 s, 앞·뒤차 속도 13.33 m/s, 자차 초기 속도 14.72 m/s를 설정함.
예시 조건 4.5 s, D s r = 10 D_{sr}=10 D s r = 1 0 D s f = 30 D_{sf}=30 D s f = 3 0 0.01 < θ s a f e < 0.0383 0.01<\theta_{safe}<0.0383 0 . 0 1 < θ s a f e < 0 . 0 3 8 3
승차감·시간·길이 가중치를 0.6, 0.2, 0.2로 설정해 후보 중 최종 경로를 선택함.
5.2. Simulation of path tracking control
∣ e y ∣ ≤ 1.875 |e_y|\le1.875 ∣ e y ∣ ≤ 1 . 8 7 5 ∣ e ψ ∣ ≤ π / 18 |e_\psi|\le\pi/18 ∣ e ψ ∣ ≤ π / 1 8 ∥ u k ∥ ≤ 2 π / 81 \|u_k\|\le2\pi/81 ∥ u k ∥ ≤ 2 π / 8 1 외란은 ∥ w k ∥ ≤ 0.01 \|w_k\|\le0.01 ∥ w k ∥ ≤ 0 . 0 1 N p = 10 N_p=10 N p = 1 0 N c = 2 N_c=2 N c = 2
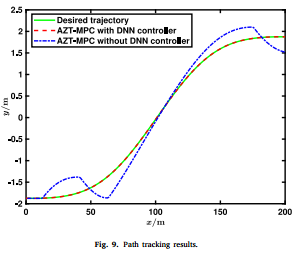
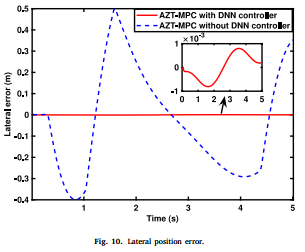
제안법은 선택 경로를 추종하였고, DNN을 제외한 AZT-MPC 단독 비교에서는 오차가 더 뚜렷한 결과임.
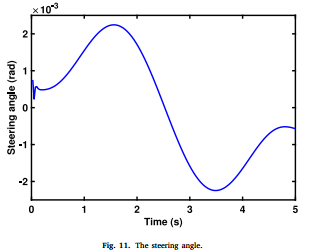
원문은 제안법의 횡오차가 0.001 m 이내이며 조향각이 매끄럽게 변한다고 보고함.
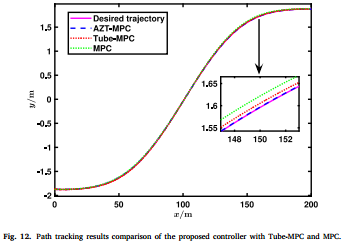
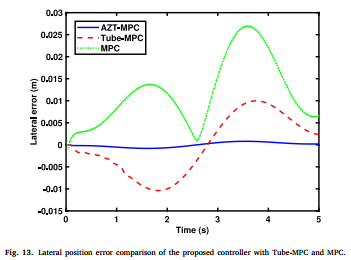
DNN 보상을 공통 적용한 AZT-MPC, Tube-MPC, MPC 비교에서 세 방법 모두 경로를 추종하지만 제안법의 횡오차가 더 작은 그래프 결과임.
저자도 매끄러운 차선 변경 경로에서는 DNN 보상 후 AZT-MPC와 일반 MPC의 차이가 크게 드러나지 않을 수 있다고 설명함. 극한 상황의 강건성 우위를 이 그래프만으로 정량 입증한 것으로 보기는 어려움.
6. Conclusion and future work
안전 임계 각도와 B-스플라인으로 후보 경로를 만든 뒤 곡률·가속도 검사와 승차감·효율 비용으로 경로를 선택한 연구임.
DNN은 모델 정합 불확실성을, AZT-MPC는 잔여 외란과 제약을 처리하는 역할 분담임.
검증은 특정 거리·속도 조합의 수치 시뮬레이션에 한정됨. 임의 조건의 경로 선택과 실차 시험은 후속 과제임.
외란 집합의 오프라인 사전 계산도 실시간 적용의 제약으로 언급됨.
핵심 한계
출처 : X. Wu and B. Xiao, “Safe path planning and adjustable zonotope-tube model predictive tracking control for autonomous vehicle,” Journal of the Franklin Institute , 361, 1332–1346, 2024, doi: 10.1016/j.jfranklin.2023.12.056.