저자: Jia Ye, Hao Chen, Zhifei Zhang, Xiaojun Xia
소속: College of Mechanical and Vehicle Engineering, Chongqing University; China Merchants Testing Vehicle Technology Research Institute Co., Ltd.
게재 정보: IEEE Sensors Journal, Vol. 25, No. 20, pp. 38492–38505, 15 October 2025
DOI: 10.1109/JSEN.2025.3607320
Abstract 요약
자율주행 차량의 경로 추종에서 고정된 예측 시간을 사용하는 MPC는 도로 곡률, 속도, 노면 마찰이 달라질 때 정확도와 계산량의 균형을 유지하기 어려움. 본 논문은 비선형 타이어 특성을 선형 MPC 안에서 다룰 수 있도록 선형 등가 브러시 타이어 모델을 구성하고, 경로 곡률·종방향 속도·노면 마찰계수로부터 적절한 예측 시간을 결정하는 VPT-AMPC를 제안함. 필요한 예측 시간이 짧을 때는 예측 지평을 줄여 계산량을 낮추고, 길어야 할 때는 이산 시간 간격을 늘려 예측 지평의 크기를 유지하는 방식임. 또한 타이어 슬립각의 실시간 적응형 연성 제약을 적용하여 횡방향 안정성을 확보함. 시뮬레이션과 HiL 시험에서 선형 영역의 계산 시간을 줄이고, 비선형 영역에서는 계산 부담을 늘리지 않으면서 추종 정확도와 안정성을 개선한 결과임.
이 논문의 중심 질문
주행 난도가 낮을 때는 불필요하게 먼 미래를 계산하지 않고, 고속·저마찰·급곡선처럼 난도가 높을 때는 충분히 먼 미래를 보면서도 최적화 변수의 수를 늘리지 않는 MPC를 어떻게 만들 것인지에 대한 질문임.
1. INTRODUCTION
- 경로 추종 제어기는 차량이 기준 경로를 정확하고 부드럽게 따라가도록 조향하면서, 조향 액추에이터의 한계와 차량의 횡방향 안정성도 함께 만족시켜야 하는 장치임.
- PID는 구현이 쉽지만 상태·입력 제약을 체계적으로 반영하기 어렵고, LQR은 시간 변화와 외란에 대한 적응성이 제한적이며, 슬라이딩 모드 제어는 채터링 문제가 존재하고, 퍼지 제어는 신뢰할 수 있는 사전 규칙에 크게 의존함.
- MPC는 미래 거동을 예측하여 제어 입력을 결정하고 물리·안전 제약을 최적화 문제에 직접 포함할 수 있다는 장점이 있으나, 모델의 정밀도와 실시간 계산량 사이의 절충이 핵심 문제임.
- 비선형 MPC는 복잡한 차량 거동을 잘 표현하지만 계산 부담이 크고, 선형 MPC는 빠르지만 타이어가 비선형 영역에 들어가면 추종 성능이 저하되는 한계가 있음.
- 기존 가변 예측 시간 연구는 주로 예측 지평 또는 샘플링 시간을 조절하였으나, 다음 세 가지 한계가 남아 있음.
- 샘플링 간격을 줄이거나 예측 지평을 늘리면 최적화 변수의 수가 증가하여 계산 부담이 커지는 문제임.
- 지나치게 낮은 샘플링 주파수는 실제 센서와 제어 하드웨어에서 적용하기 어려운 문제임.
- 차량의 비선형성과 안전 한계를 직접 바꾸는 노면 마찰계수가 예측 시간 결정에 충분히 반영되지 않은 문제임.
- 이에 본 논문이 제시하는 해결책은 다음 세 요소의 결합임.
- 비선형 타이어 힘을 매 시점의 등가 코너링 강성으로 선형화하는 선형 등가 브러시 타이어 모델임.
- 곡률·속도·마찰계수로 기준 예측 시간을 정하고, 예측 지평과 이산 시간 간격을 역할에 맞게 조절하는 적응 전략임.
- 타이어 슬립각의 물리적 한계를 실시간으로 바꾸면서 슬랙 변수를 허용하는 적응형 연성 제약임.
핵심 발상은 “예측 시간을 길게 한다”와 “최적화 변수의 개수를 늘린다”를 분리하는 것임. 예측 지평 를 고정한 채 이산 시간 간격 를 늘리면 같은 수의 예측점으로 더 먼 미래를 볼 수 있으므로, 어려운 상황에서 계산량 증가를 억제할 수 있음.
2. VEHICLE DYNAMICS AND PATH-TRACKING MODEL
2.1. Vehicle Planar Dynamics
- 저마찰 노면과 같은 한계 상황에서는 단순 기구학 모델만으로 차량의 횡운동을 충분히 설명하기 어려우므로, 횡속도와 요 운동을 포함한 2자유도 동역학 모델을 사용함.
- 롤·피치·수직 운동을 무시하고, 종방향 속도를 일정하다고 가정하며, 차량이 좌우 대칭이고 전륜 조향각이 작다는 네 가지 가정임.
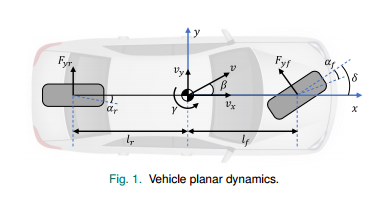
- 은 차량 질량, 와 는 종·횡방향 속도, 는 요 레이트, 와 은 전·후륜 횡력, 는 요 관성모멘트, 와 은 무게중심에서 전·후 차축까지의 거리임.
- 첫 번째 식은 횡방향 힘 평형이고, 두 번째 식은 무게중심 주위의 요 모멘트 평형임.
2.2. Linear-Equivalent Brush Tire Model
- 일반적인 선형 타이어 모델은 슬립각 와 횡력 가 비례한다고 가정함.
- 는 타이어 코너링 강성임.
- 이 모델은 슬립각이 작은 선형 영역에서는 유효하지만, 저마찰 또는 큰 슬립각에서 발생하는 힘의 포화와 비선형성을 표현하지 못함.
- 브러시 타이어 모델은 이러한 비선형 특성을 표현할 수 있으나 그대로 사용하면 선형 MPC 구조를 잃게 되므로, 논문은 매 제어 시점마다 등가 강성 를 갱신하는 형태로 재작성함.
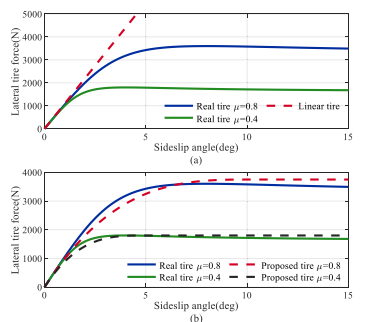
- 는 노면 마찰계수, 는 수직 타이어 하중, 는 횡력이 포화되는 슬립각임.
- 식 (4)는 슬립각과 마찰계수에 따라 를 바꾸므로, 제어기가 보는 모델은 선형 형태를 유지하면서도 실제 타이어의 선형·비선형·포화 영역을 반영하는 구조임.
- 즉, 비선형성을 없앤 것이 아니라 비선형 효과를 시변 선형 파라미터 안으로 옮긴 것임.
- 는 전륜 조향각이고, 와 은 정적 하중 분배에 따른 전·후륜 수직력임.
2.3. Path-Tracking Model
- 차량의 무게중심과 기준 경로의 직교 투영점 사이 거리인 횡오차 , 실제 요각과 기준 경로 접선각의 차이인 헤딩 오차 를 추종 상태로 정의함.
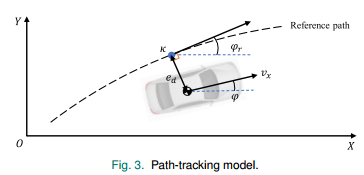
- 헤딩 오차가 작다는 가정 아래 , 을 적용한 선형화 결과임.
- 는 기준 경로 곡률이며, 는 기준 경로를 따라갈 때 요구되는 요각속도임.
3. DESIGN OF ADAPTIVE MODEL PREDICTIVE CONTROLLER WITH VARIABLE PREDICTION TIME
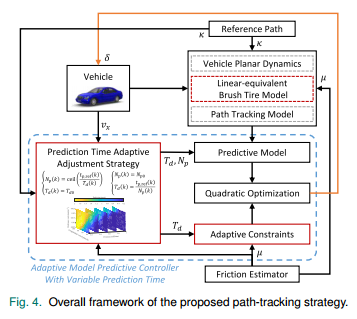
- 전체 제어기는 마찰계수 추정기, 예측 시간 적응 조절기, 예측 모델, 적응형 제약, 이차계획 최적화기로 구성됨.
- 마찰계수 추정값 , 경로 곡률 , 종방향 속도 로 와 를 결정하고, 같은 정보로 타이어 슬립각 제약도 갱신한 뒤 최적 전륜 조향 명령을 계산하는 흐름임.
3.1. Predictive Model
- 상태, 출력, 외생 입력, 제어 입력을 각각 , , , 로 정의함.
- 에는 전·후륜 등가 코너링 강성 와 가 포함되므로, 타이어 상태와 마찰 조건이 달라질 때마다 예측 모델도 갱신되는 구조임.
- 이산 시간 간격 로 전진 오일러 이산화를 적용한 결과임.
- , , , 의 관계임.
- 정상상태 오차를 줄이고 조향 변화량을 직접 최적화하기 위해 직전 조향 입력을 상태에 포함함.
- 여기서 이며, 예측 지평 와 제어 지평 에 걸친 출력은 다음과 같이 한 번에 표현됨.
- 는 미래 횡오차와 헤딩 오차의 적층 벡터, 는 미래 조향 증분의 적층 벡터, 는 미래 경로 곡률의 적층 벡터임.
- 이 식이 최적화기의 핵심 예측식이며, 나 가 바뀌면 예측 행렬도 함께 다시 구성되는 의미임.
3.2. Prediction Time Adaptive Adjustment Strategy
- MPC가 바라보는 실제 시간 범위는 예측 지평의 개수와 각 예측점 사이의 시간 간격의 곱임.
- 는 예측 모델의 이산 시간 간격이며 실제 제어기가 실행되는 샘플링 주기 와 구별되는 값임.
- 논문의 조절 원리는 다음과 같음.
- 필요한 예측 시간이 짧으면 는 기본값으로 유지하고 를 줄여 최적화 변수의 수와 계산량을 감소시킴.
- 필요한 예측 시간이 길면 는 기본값으로 유지하고 를 늘려 계산 변수의 수를 늘리지 않은 채 더 먼 미래를 예측함.
3.2.1. Reference Path Curvature
- 거의 직선인 경로에서는 추종 난도가 낮으므로 별도의 적응을 수행하지 않으며, 곡률 임계값은 로 설정함.
3.2.2. Reference Path Curvature
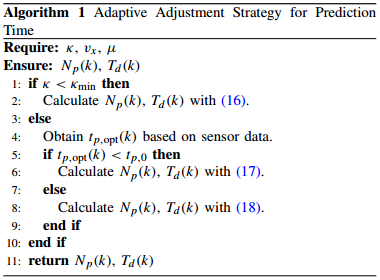
- 기준 예측 시간 가 기본 예측 시간 보다 짧으면 다음과 같이 예측 지평을 줄임.
- 반대로 이면 예측 지평은 유지하고 이산 시간 간격을 늘림.
식 (17)은 쉬운 상황에서 계산점을 덜 쓰는 방식이고, 식 (18)은 어려운 상황에서 같은 개수의 계산점을 더 넓게 배치하는 방식임. 따라서 정확도와 계산량을 하나의 조절 변수로 동시에 희생하지 않고, 상황에 따라 서로 다른 조절 손잡이를 사용하는 설계임.
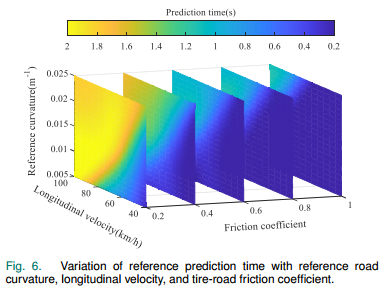
- 기준 예측 시간은 곡률·속도·마찰계수의 조합마다 횡오차 RMSE를 최소화하는 값을 선형 탐색으로 수집한 뒤, 비선형 매핑 모델로 학습함.
- 데이터 범위는 곡률 –, 속도 40–100 km/h, 마찰계수 0.2–1.0이며 각 변수의 간격은 각각 , 20 km/h, 0.2임.
- 일반적인 BP 신경망의 초기 가중치 민감성과 지역 최솟값 문제를 완화하기 위해 고래 최적화 알고리즘으로 가중치와 편향을 먼저 탐색하는 3층 WOA-BP 신경망을 사용함.
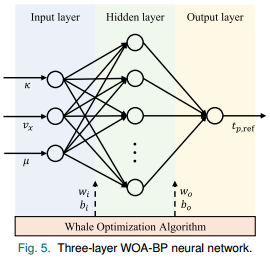
- 는 반복 에서 한 고래가 나타내는 신경망 가중치·편향 벡터임.
- 세 갱신식은 현재 최적해 주변 탐색, 나선형 공격, 무작위 개체를 향한 전역 탐색을 번갈아 수행하는 WOA의 구조이며, 최대 반복 횟수는 임.
- 적합도는 기준 예측 시간과 신경망 출력의 평균제곱오차임.
- 총 100개 데이터 중 각 곡률 그룹에서 10%를 시험용으로 무작위 선택하고 나머지를 학습에 사용함.
- 전체 샘플에서 WOA-BP의 MSE는 이고 일반 BP의 MSE는 이며, 입력에 5% 가우시안 잡음을 추가해도 출력이 매끄럽고 유사한 정확도를 유지한 결과임.
- 반복 시뮬레이션에서 s이면 최적화 실패와 제어 불안정이 나타나고, 지나치게 긴 예측 시간은 큰 때문에 예측 정확도를 해치므로 의 범위를 0.2–2 s로 제한함.
3.3. Adaptive Constraints
- 제약은 전륜 조향각의 물리 한계, 전륜 조향 변화량 한계, 전·후륜 슬립각의 적응형 연성 한계로 구성됨.
3.3.1. Steering Angle Constraints
- 는 조향 증분을 누적하여 미래 조향각 시퀀스로 변환하는 하삼각 행렬이며, 식 (27)은 모든 미래 조향각이 액추에이터 한계 안에 있도록 하는 제약임.
3.3.2. Variable Steering Angle Increment Constraints
- 의 각 원소는 이고 임.
- 예측점 사이의 시간이 길어지면 같은 조향각속도 한계에서도 한 예측 구간 동안 허용되는 조향 변화량이 커져야 하므로, 에 맞추어 증분 제약도 함께 바꾸는 구성임.
3.3.3. Adaptive Tire Sideslip Angle Soft Constraints
- 은 타이어 포화 슬립각의 처음 80%를 선형 영역으로 간주하기 위한 축척계수임.
- , 은 필요할 때만 비선형 영역 진입을 허용하되 포화 한계는 넘지 않도록 하는 슬랙 변수임.
- 연성 제약을 쓰는 이유는 안정성을 위해 선형 영역을 선호하면서도, 급격한 회피 상황에서 지나치게 엄격한 제약 때문에 최적화 문제 자체가 불능이 되는 것을 막기 위함임.
- 식 (30)은 현재 상태에서 슬립각을 계산하는 식이고, 식 (31)과 (32)는 이를 전체 예측 지평의 출력 제약으로 확장한 결과임.
3.4. Quadratic Optimization
- 목적함수는 경로 추종 오차, 조향 변화량, 슬랙 변수 사용량의 세 항을 동시에 최소화함.
- 첫째 항은 횡오차와 헤딩 오차를 줄이는 항, 둘째 항은 조향을 부드럽게 만드는 항, 셋째 항은 타이어 슬립각 경계를 가급적 위반하지 않도록 하는 항임.
- 예측 모델의 간격 와 실제 제어 실행 주기 가 다를 수 있으므로, 첫 번째 최적 조향 증분을 그대로 더하지 않고 시간 비율로 보정함.
식 (34)는 가변 를 사용하면서도 실제 액추에이터 명령이 고정된 제어 주기 에서 일관된 변화율을 갖도록 연결하는 식임. 이 보정이 없으면 예측 간격을 늘린 순간 실제 한 샘플에서 지나치게 큰 조향 증분이 적용될 수 있음.
4. VALIDATIONS AND DISCUSSION
- CarSim 2019.0과 MATLAB/Simulink 2020b의 공동 시뮬레이션 및 Raspberry Pi 4B 기반 HiL 시험으로 검증함.
- 시뮬레이션 컴퓨터는 Intel Core i5-10400 2.90 GHz와 16 GB RAM 구성임.
- 전륜 조향각 한계는 , 최대 조향각속도는 임.
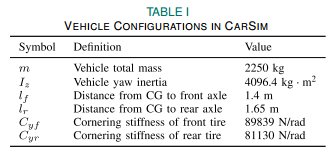
- 차량 파라미터는 질량 2250 kg, 요 관성모멘트 4096.4 kg·m², 무게중심에서 전·후 차축까지 거리 1.4 m와 1.65 m, 전·후륜 코너링 강성 89839 N/rad와 81130 N/rad임.
- 비교 제어기는 기존 선형 타이어 모델의 LT-LMPC, 선형 등가 브러시 타이어 모델의 LMPC, 적응형 제약을 추가한 AMPC, 비선형 차량 모델의 ANMPC, 퍼지 로직으로 예측 지평만 바꾸는 APH-AMPC, 제안한 VPT-AMPC의 여섯 종류임.
- 공정한 비교를 위해 , , , 기본 s, 기본 을 공통 적용함.
4.1. Scenario A: Moderate Speed and High Friction Coefficient
- 속도 54 km/h, 마찰계수 에서 연속 굴곡 경로를 추종하는 비교적 양호한 조건임.
- 모든 제어기가 만족스러운 추종을 보였고, 타이어가 대부분 선형 영역에 머물러 LT-LMPC와 LMPC, LMPC와 AMPC 사이의 차이가 작게 나타난 결과임.
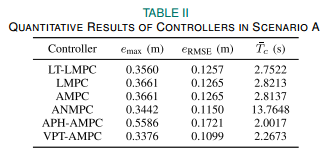
- VPT-AMPC의 최대 횡오차와 횡오차 RMSE는 각각 0.3376 m와 0.1099 m로, LMPC/AMPC 대비 각각 7.78%와 13.00%, ANMPC 대비 각각 1.91%와 4.30% 감소한 결과임.
- APH-AMPC는 예측 지평이 최소 4단계까지 짧아져 불안정성이 나타난 반면, VPT-AMPC는 예측 시간을 최소 0.2 s로 제한하여 같은 문제를 피한 결과임.
- VPT-AMPC는 예측 지평을 10–20단계로 줄이면서 평균 계산 시간을 2.2673 s로 낮췄으며, AMPC의 2.8137 s보다 19.42% 짧고 ANMPC의 13.7648 s보다 83.53% 짧은 결과임.
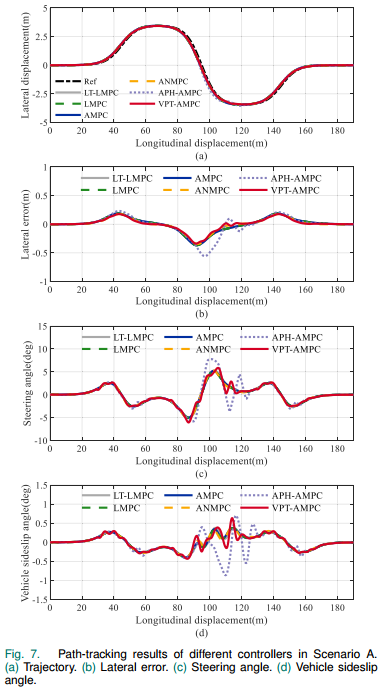
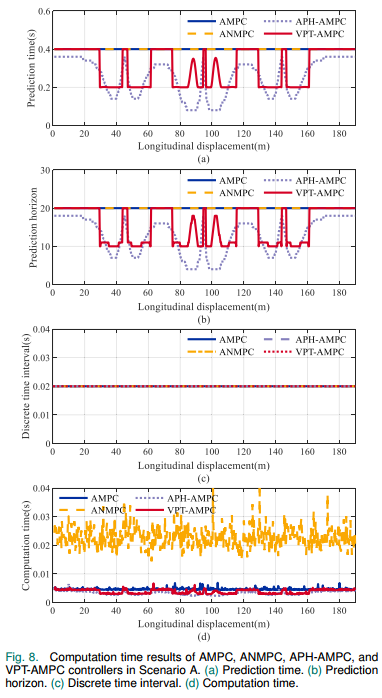
- VPT-AMPC의 전·후륜 적응 경계는 각각 , 이며 실제 슬립각은 경계 안에 유지된 결과임.
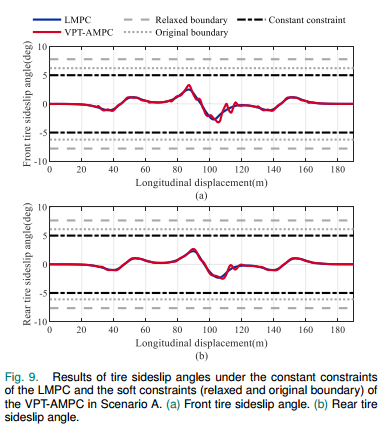
이 시나리오의 핵심은 정확도 개선보다 계산 자원을 상황에 맞게 줄일 수 있다는 점임. 평상시에도 긴 예측 지평을 유지하는 방식과 달리, 쉬운 구간에서 지평을 줄이면 최악 계산 시간과 프로세서 사용률을 낮출 여지가 생김.
4.2. Scenario B: High-Speed and Low-Friction Coefficient
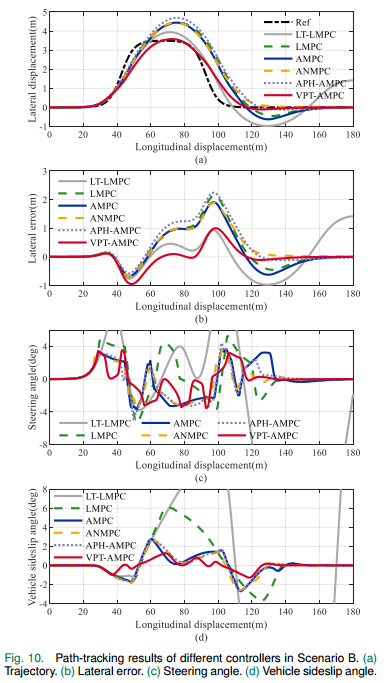
- 속도 72 km/h, 마찰계수 에서 이중 차선 변경을 수행하는 고속·저마찰 비선형 조건임.
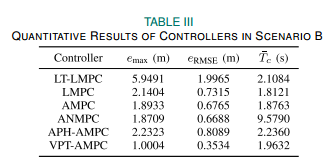
- LT-LMPC는 후반부 추종에 실패하였고, LMPC·AMPC·ANMPC·APH-AMPC도 큰 횡오차와 요 오차를 보인 반면 VPT-AMPC만 기준 경로를 성공적으로 추종한 결과임.
- VPT-AMPC의 최대 횡오차와 RMSE는 각각 1.0004 m와 0.3534 m로 가장 작았으며, AMPC 대비 각각 47.16%와 47.76%, ANMPC 대비 각각 46.53%와 47.16%, APH-AMPC 대비 각각 55.18%와 56.31% 감소한 결과임.
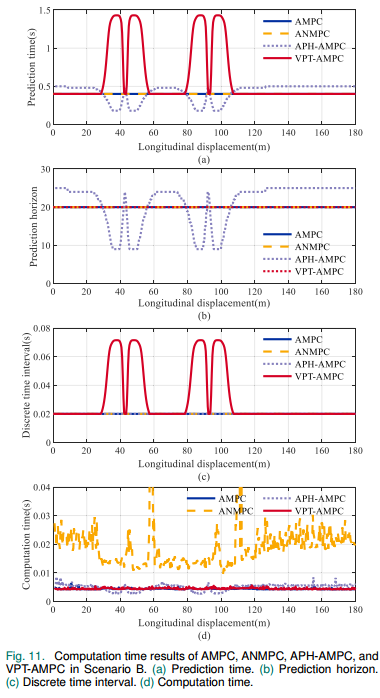
- 어려운 조건을 인식한 VPT-AMPC는 예측 시간을 기본값보다 늘리되 을 유지하고 를 늘린 결과이며, 이에 따라 스텝당 계산 시간은 AMPC 및 LMPC와 유사한 약 0.0045 s로 유지된 결과임.
- ANMPC의 총 계산 시간은 VPT-AMPC보다 78.44% 길었고, APH-AMPC는 예측 지평 변화 때문에 계산 시간이 크게 출렁인 결과임.
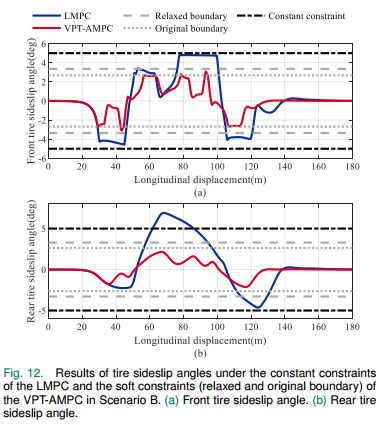
- 저마찰 때문에 포화 슬립각이 작아지면서 VPT-AMPC의 전·후륜 제약은 각각 , 로 더 엄격해진 결과임.
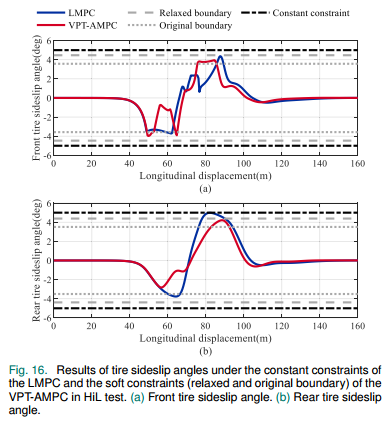
- 전륜은 일부 지점에서 원래 경계를 넘었지만 완화 경계 안에 머물렀고, 후륜은 원래 경계를 계속 만족한 결과임.
- 반면 LMPC는 고정 제약을 사용하여 일부 구간에서 실제 포화 슬립각을 초과한 결과이며, 마찰 조건에 맞춘 적응형 경계의 필요성을 보여주는 비교임.
4.3. HiL Test
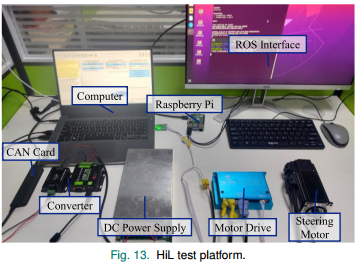
- HiL 플랫폼은 CarSim/Simulink 컴퓨터, ROS를 실행하는 Raspberry Pi 4B, CAN 카드, 통신 프로토콜 변환기, 직류 전원, 모터 드라이버, 조향 모터로 구성됨.
- Raspberry Pi가 C++ 경로 추종 알고리즘을 실행하고 LAN으로 차량 상태와 제어 신호를 교환하며, 반환된 명령이 CAN을 통해 실제 조향 모터를 구동하는 구조임.
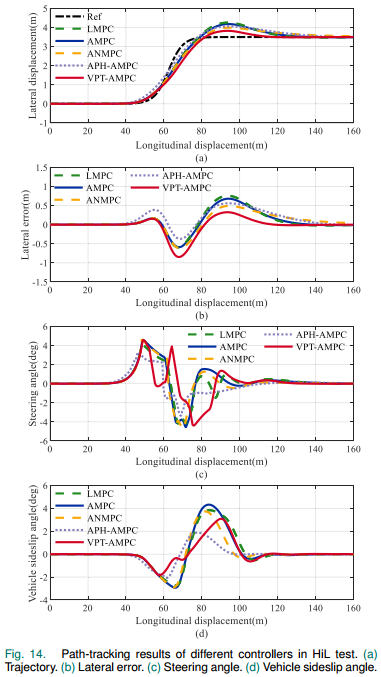
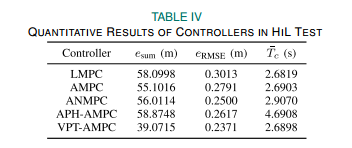
- 속도 90 km/h, 마찰계수 의 단일 차선 변경 조건으로 실시간 적용 가능성을 시험함.
- VPT-AMPC의 누적 횡오차 과 RMSE는 각각 39.0715 m와 0.2371 m로 비교군 중 가장 작았으며, LMPC 대비 각각 32.75%와 21.31% 감소한 결과임.
- AMPC와 ANMPC 대비 누적 오차는 약 30%, RMSE는 약 10% 개선되었고, APH-AMPC 대비 각각 33.64%와 9.40% 개선된 결과임.
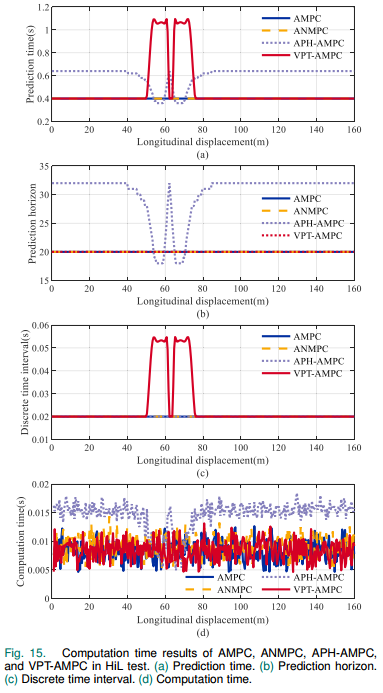
- 약 m에서 VPT-AMPC의 예측 시간이 약 1.1 s, 이산 시간 간격이 약 0.055 s로 증가하면서 추종 정확도를 높인 결과임.
- LMPC·AMPC·VPT-AMPC의 계산 시간은 서로 유사하였고, C++ 환경에서는 ANMPC도 VPT-AMPC보다 총 0.16 s 더 필요한 수준이었으나 APH-AMPC는 큰 예측 지평 때문에 계산 시간이 뚜렷하게 증가한 결과임.
- VPT-AMPC는 의 적응형 슬립각 경계를 사용하였으며, 때때로 원래 경계를 넘더라도 완화 경계는 항상 만족한 결과임.
5. CONCLUSION
- 본 논문의 핵심 기여는 비선형 타이어 특성을 선형 MPC 안에 포함하고, 예측 시간의 길이와 최적화 문제의 크기를 분리하여 정확도·안정성·계산 효율을 동시에 조절한 것임.
- 선형 영역에서는 필요한 예측 시간이 짧으므로 를 줄여 AMPC 대비 계산 시간을 19.42%, ANMPC 대비 83.53% 줄인 결과임.
- 비선형 영역에서는 를 늘리지 않고 를 늘려 더 먼 미래를 보도록 하여, 추가 계산 부담 없이 AMPC와 ANMPC 대비 횡오차 RMSE를 각각 47.76%와 47.16% 개선한 결과임.
- 마찰계수에 따라 달라지는 타이어 슬립각 연성 제약은 가능한 한 선형 영역을 유지하면서도 긴급 상황에서 최적화 가능성을 보존하는 안전 장치의 역할임.
- HiL 시험은 Raspberry Pi 기반 C++ 구현에서도 추종 성능과 실시간성을 확인한 단계이나, 실제 차량 도로 시험을 대체하는 검증은 아님.
- 향후 과제는 외란과 가변 종방향 속도를 제어기에 포함하고, 인지 등 다른 자율주행 하위 시스템과 통합하며, 실제 차량 시험으로 검증 범위를 확장하는 것임.
읽을 때 유의할 한계
예측 시간 매핑은 100개 표본과 특정 CarSim/시험 조건에서 학습된 결과이므로 다른 차량·타이어·도로 조건에 그대로 일반화된다고 볼 수 없음. 또한 마찰계수는 별도 추정기가 실시간으로 제공한다고 가정하므로 추정 지연과 큰 오차가 폐루프 성능에 미치는 영향은 본 논문의 중심 검증 범위가 아님. HiL 결과는 구현 가능성을 높여 주지만 실제 차량 시험 결과는 아니며, 논문도 이를 향후 과제로 명시함.
핵심 정리
- VPT-AMPC의 가장 중요한 설계 원리는 짧은 예측 시간이 필요할 때 를 줄이고, 긴 예측 시간이 필요할 때 를 늘리는 비대칭 조절 방식임.
- 선형 등가 브러시 타이어 모델은 선형 QP 구조를 유지하면서 마찰과 슬립에 따른 타이어 비선형성을 시변 강성으로 반영하는 장치임.
- 적응형 슬립각 연성 제약은 안정 영역을 선호하되, 긴급 조향에서 문제의 실행 가능성을 잃지 않도록 하는 장치임.
- 결과적으로 쉬운 상황에서는 계산량을 절약하고 어려운 상황에서는 같은 최적화 규모로 더 먼 미래를 보도록 만든 접근임.
출처: J. Ye, H. Chen, Z. Zhang, and X. Xia, “Adaptive Model Predictive Control With Variable Prediction Time for Path Tracking of Autonomous Vehicles,” IEEE Sensors Journal, vol. 25, no. 20, pp. 38492–38505, Oct. 2025, doi: 10.1109/JSEN.2025.3607320.