이진화가 픽셀을 전경과 배경으로 나누는 단계라면, 그다음에는 전경에서 객체가 몇 개인지, 어디에 있는지, 어떤 모양인지를 알아내야 한다. 이번에는 연결 요소 레이블링으로 객체 정보를 얻고, 윤곽선으로 경계를 추적하며, 다각형 근사와 원형도로 간단한 도형을 분류한다.
1. 객체 분석의 전체 흐름
컬러 또는 그레이스케일 이미지
    -> 이진화
    -> 연결 요소 레이블링 또는 윤곽선 검출
    -> 위치·면적·중심점·둘레 계산
    -> 다각형 근사·원형도 계산
    -> 객체 수 세기, 바운딩 박스, 도형 분류
연결 요소 레이블링과 윤곽선 검출은 모두 객체를 찾지만 얻는 정보의 중심이 다르다.
| 구분 | 연결 요소 레이블링 | 윤곽선 검출 |
|---|---|---|
| 핵심 | 연결된 픽셀 덩어리에 번호를 붙인다. | 객체의 경계 좌표를 찾는다. |
| 주된 결과 | 라벨, 면적, 바운딩 박스, 중심점 | 경계 점, 둘레, 계층 구조, 근사 다각형 |
| 활용 | 객체 개수 세기, 위치·크기 필터링 | 모양 분석, 구멍 구조, 도형 분류 |
2. 연결 요소 레이블링
연결 요소 레이블링(Connected Components Labeling)은 이진 영상에서 서로 붙어 있는 흰색 픽셀 덩어리를 하나의 객체로 보고 번호를 붙이는 작업이다. 객체 수를 세거나 각 객체의 위치와 면적을 구할 때 유용하다.
img = cv2.imread("./images/keyboard.bmp", cv2.IMREAD_GRAYSCALE)

_, img_bin = cv2.threshold(
    img,
    0,
    255,
    cv2.THRESH_BINARY | cv2.THRESH_OTSU,
)

count, labels, stats, centroids = cv2.connectedComponentsWithStats(
    img_bin,
    connectivity=8,
)
반환값 이해하기
cv2.connectedComponentsWithStats()는 라벨링과 객체 통계 계산을 한 번에 수행한다.
| 반환값 | 의미 |
|---|---|
count | 전체 라벨 수다. 배경도 라벨 0으로 포함한다. |
labels | 원본과 같은 크기의 배열이다. 각 픽셀에 소속 객체 번호가 저장된다. |
stats | 객체별 [left, top, width, height, area] 정보다. |
centroids | 객체별 중심 좌표 (cx, cy)다. |
따라서 실제 전경 객체 수는 보통 count - 1이다.
print("라벨 개수(배경 포함):", count)
print("라벨 개수(배경 제외):", count - 1)
4-연결과 8-연결
연결성(connectivity)은 어느 방향으로 닿은 픽셀을 같은 객체로 볼지 정한다.
4-연결                  8-연결

    위                       왼쪽 위  위  오른쪽 위
왼쪽  중심  오른쪽             왼쪽  중심  오른쪽
아래 왼쪽 아래 아래 오른쪽 아래connectivity=4: 상하좌우로 닿은 픽셀만 같은 객체로 본다.connectivity=8: 대각선으로 닿은 픽셀도 같은 객체로 본다.
예제는 connectivity=8을 사용하므로 대각선으로 이어진 글자 획도 하나의 객체로 인식할 수 있다.
면적 필터링과 객체 표시
작은 점들은 노이즈일 가능성이 높다. area 기준을 두면 의미 있는 객체만 남길 수 있다.
dst = cv2.cvtColor(img, cv2.COLOR_GRAY2BGR)

for i in range(1, count):  # 0번은 배경이므로 제외한다.
    x = stats[i, cv2.CC_STAT_LEFT]
    y = stats[i, cv2.CC_STAT_TOP]
    w = stats[i, cv2.CC_STAT_WIDTH]
    h = stats[i, cv2.CC_STAT_HEIGHT]
    area = stats[i, cv2.CC_STAT_AREA]

    if area < 30:
        continue

    cx, cy = centroids[i]
    cv2.rectangle(dst, (x, y), (x + w, y + h), (0, 255, 255), 2)
    cv2.circle(dst, (int(cx), int(cy)), 3, (0, 255, 255), -1)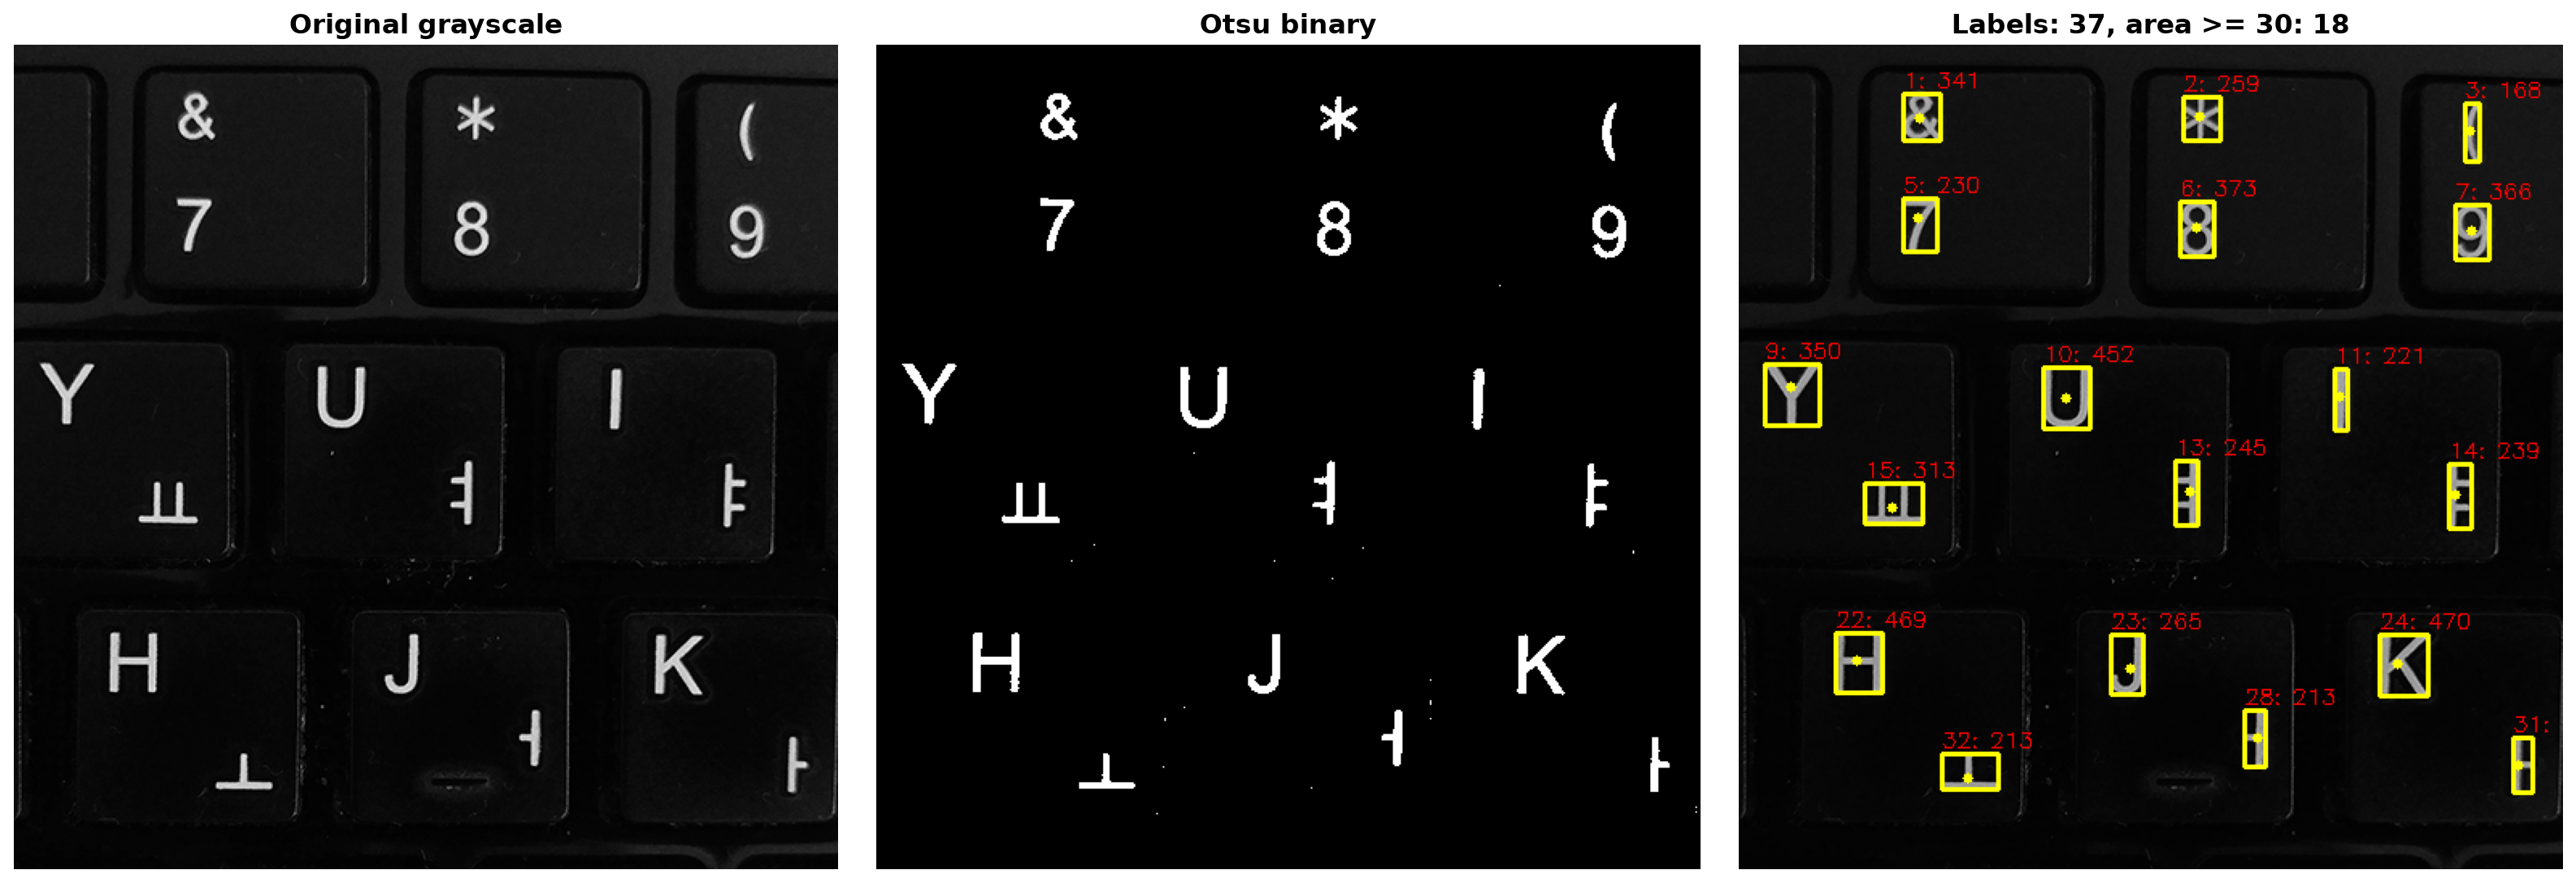
면적 임계값 30은 이미지 크기와 노이즈 수준에 따라 달라진다. 값이 너무 작으면 잡음이 남고, 너무 크면 작은 실제 객체까지 사라질 수 있다.
3. 윤곽선 검출
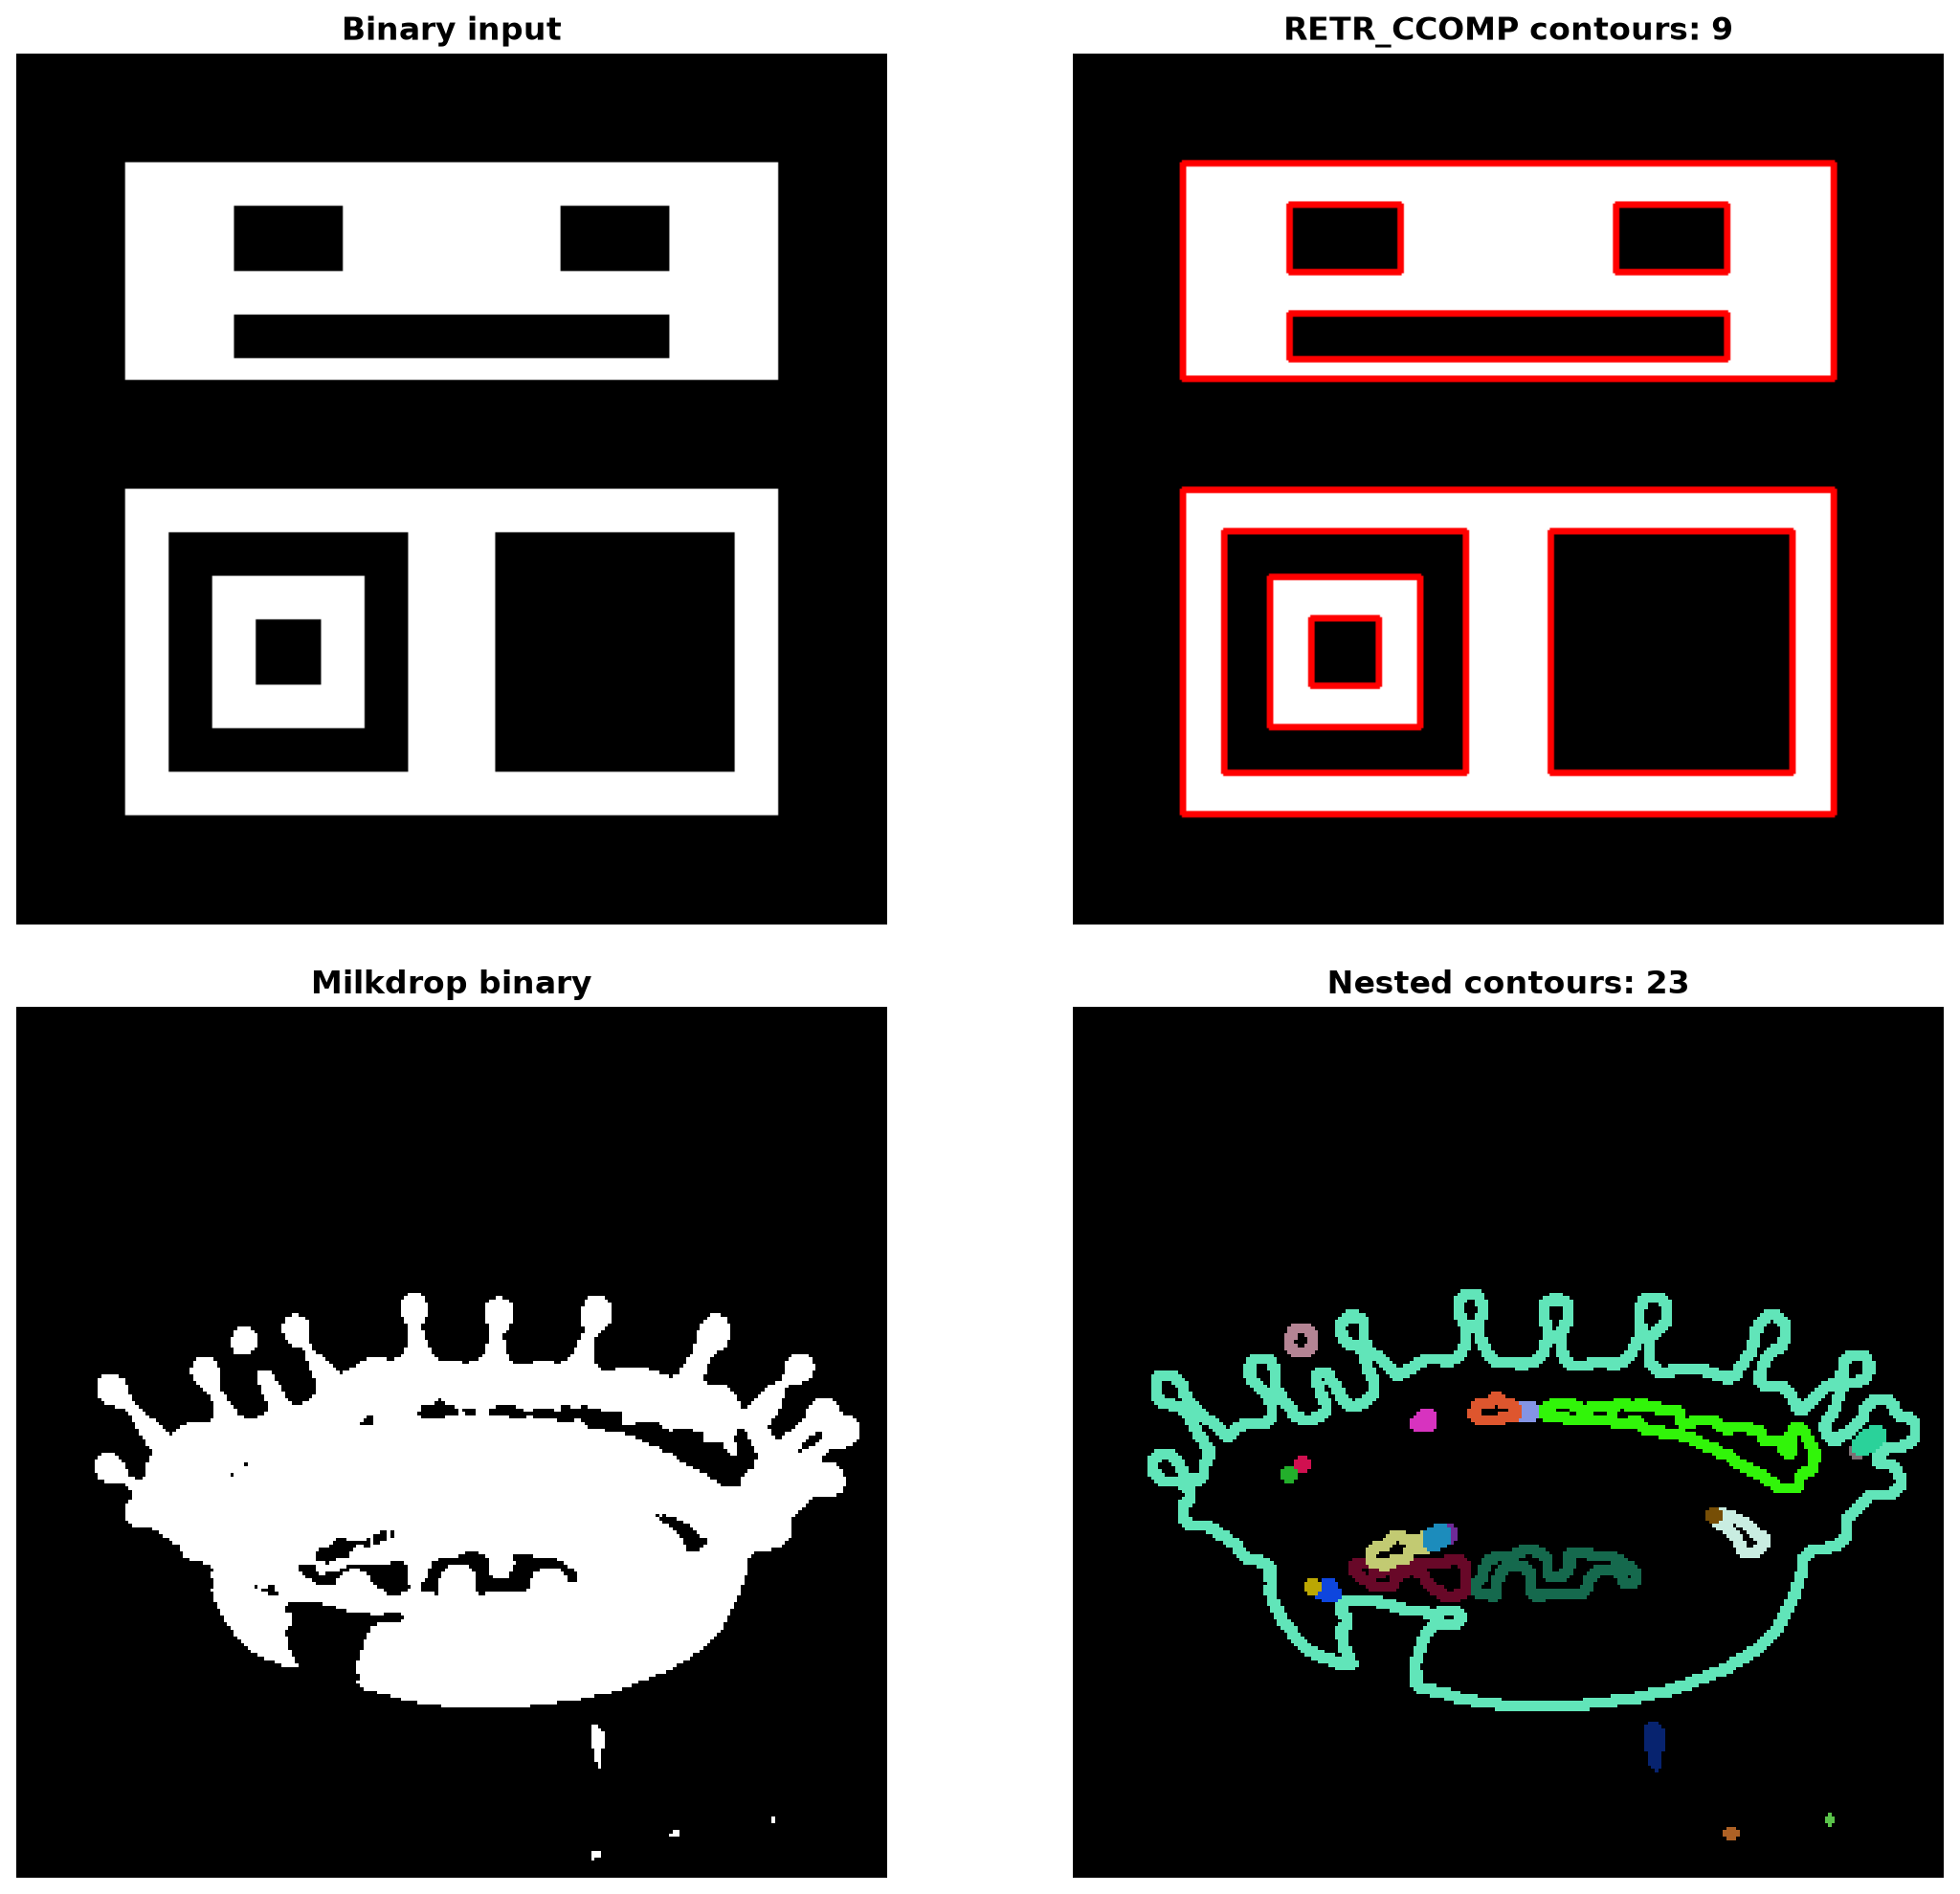
윤곽선(Contour)은 객체의 바깥 경계를 이루는 좌표들의 집합이다. 레이블링이 객체의 위치와 크기를 빠르게 파악하는 데 적합하다면, 윤곽선은 둘레, 꼭짓점, 내부 구멍처럼 모양 자체를 분석할 때 적합하다.
contours, hierarchy = cv2.findContours(
    img_bin,
    cv2.RETR_CCOMP,
    cv2.CHAIN_APPROX_SIMPLE,
)findContours()의 두 가지 주요 옵션
cv2.findContours(image, mode, method)| 옵션 | 역할 |
|---|---|
image | 보통 전경이 흰색인 단일 채널 이진 이미지다. |
mode | 어떤 윤곽선을 반환하고, 부모·자식 관계를 어떻게 보존할지 정한다. |
method | 경계 점을 얼마나 압축해 저장할지 정한다. |
윤곽선 검색 모드
| 모드 | 설명 |
|---|---|
RETR_EXTERNAL | 가장 바깥 윤곽선만 반환한다. 내부 구멍은 무시한다. |
RETR_LIST | 모든 윤곽선을 반환하지만 계층 관계는 만들지 않는다. |
RETR_CCOMP | 바깥 윤곽선과 구멍 윤곽선을 2단계 계층으로 관리한다. |
RETR_TREE | 모든 윤곽선의 부모·자식 관계를 전체 트리로 보존한다. |
점 압축 방식
CHAIN_APPROX_NONE: 경계 위의 모든 픽셀 좌표를 저장한다.CHAIN_APPROX_SIMPLE: 직선 중간의 불필요한 좌표를 줄여 꼭짓점 중심으로 저장한다.
사각형의 한 변은 많은 픽셀로 이루어져 있지만, 모양을 표현할 때는 네 모서리만으로 충분한 경우가 많다. 그래서 대부분의 도형 분석에는 CHAIN_APPROX_SIMPLE이 효율적이다.
계층 구조 hierarchy
hierarchy의 각 윤곽선 항목은 아래 순서로 관계를 저장한다.
[next, previous, first_child, parent]예를 들어 도넛처럼 바깥 테두리 안에 구멍이 있으면, 바깥 윤곽선은 자식으로 구멍 윤곽선을 가질 수 있다. 내부 구멍까지 분석해야 할 때 RETR_CCOMP 또는 RETR_TREE를 사용한다.
dst = cv2.cvtColor(img_bin, cv2.COLOR_GRAY2BGR)
cv2.drawContours(dst, contours, -1, (0, 0, 255), 2)-1은 모든 윤곽선을 그리라는 의미다. 특정 윤곽선 하나만 그리고 싶다면 해당 인덱스를 넣는다.
4. 다각형 근사로 도형 단순화하기
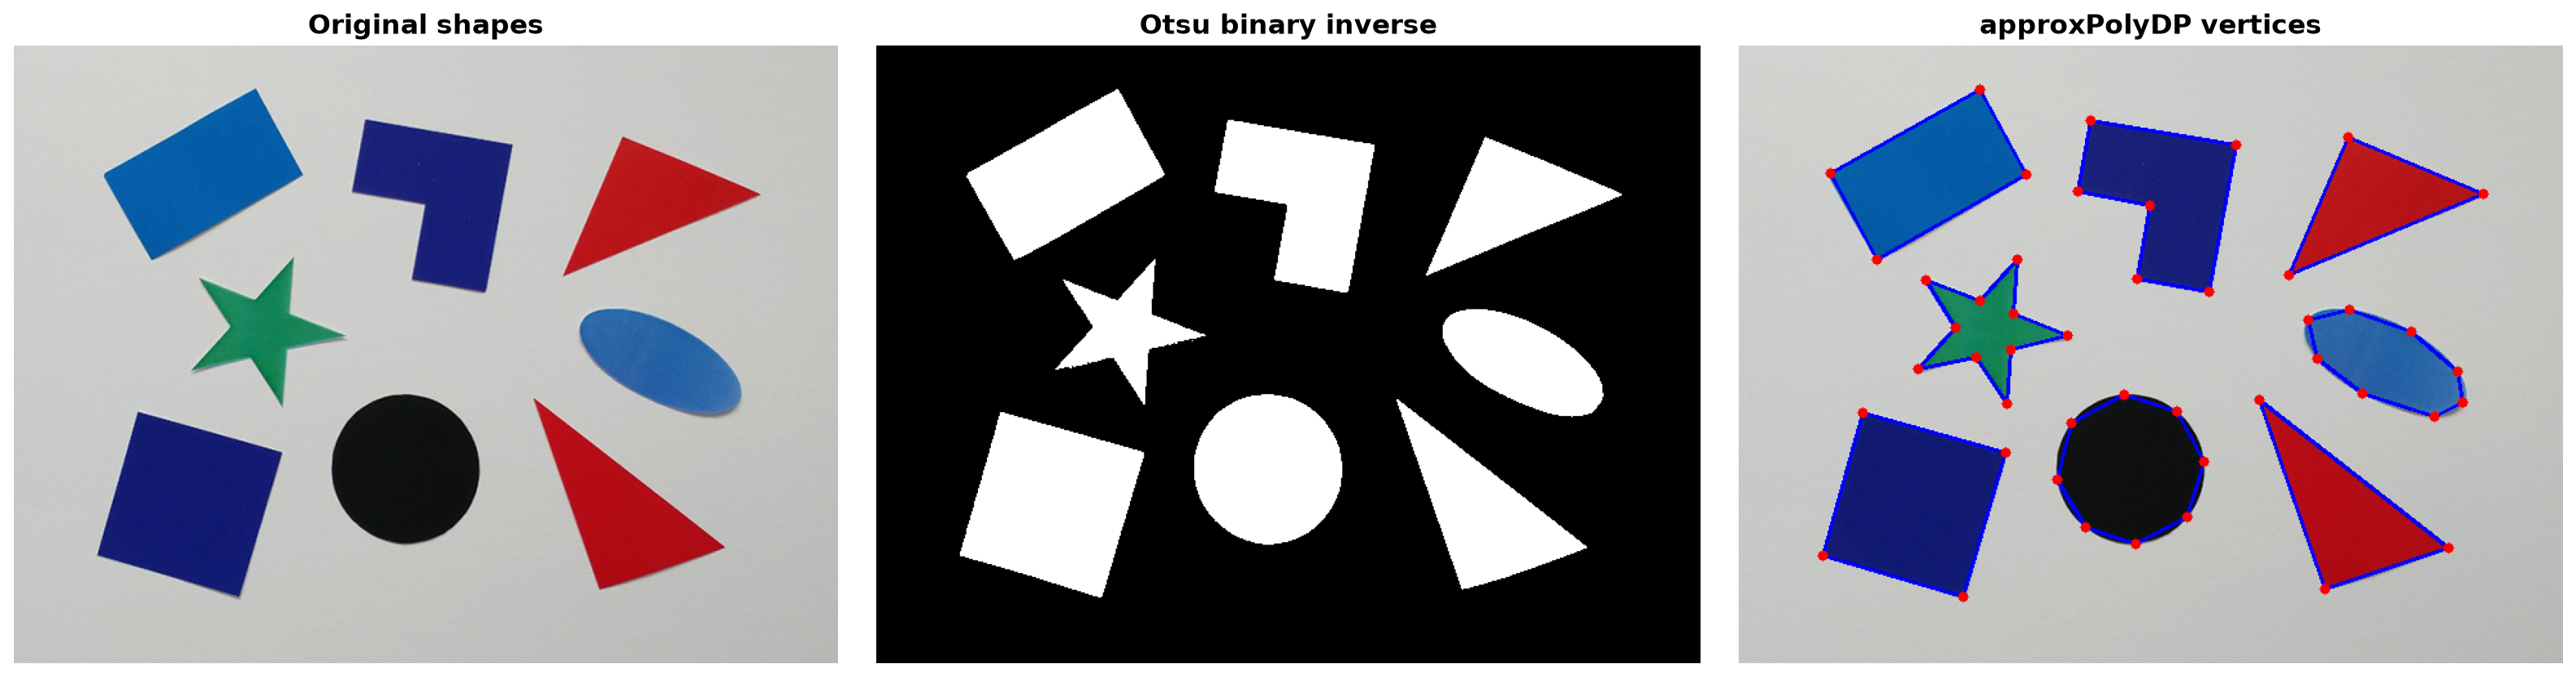
실제 윤곽선은 픽셀 단위의 많은 점으로 이루어져 있다. cv2.approxPolyDP()는 복잡한 경계를 더 적은 꼭짓점으로 근사한다.
perimeter = cv2.arcLength(contour, True)
epsilon = 0.02 * perimeter
approx = cv2.approxPolyDP(contour, epsilon, True)
vertex_count = len(approx)| 함수·값 | 의미 |
|---|---|
cv2.arcLength(contour, True) | 닫힌 윤곽선의 둘레를 계산한다. |
epsilon | 원본 윤곽선과 근사 윤곽선 사이에 허용할 최대 거리다. |
0.02 * perimeter | 둘레의 2%를 허용 오차로 쓰는 예시다. |
len(approx) | 근사 결과의 꼭짓점 수다. |
epsilon이 작으면 원래 모양을 촘촘히 따라가므로 꼭짓점 수가 많아진다. 반대로 너무 크면 실제 모서리까지 사라져 도형 분류가 부정확해질 수 있다.
5. 꼭짓점 수와 원형도로 도형 분류하기
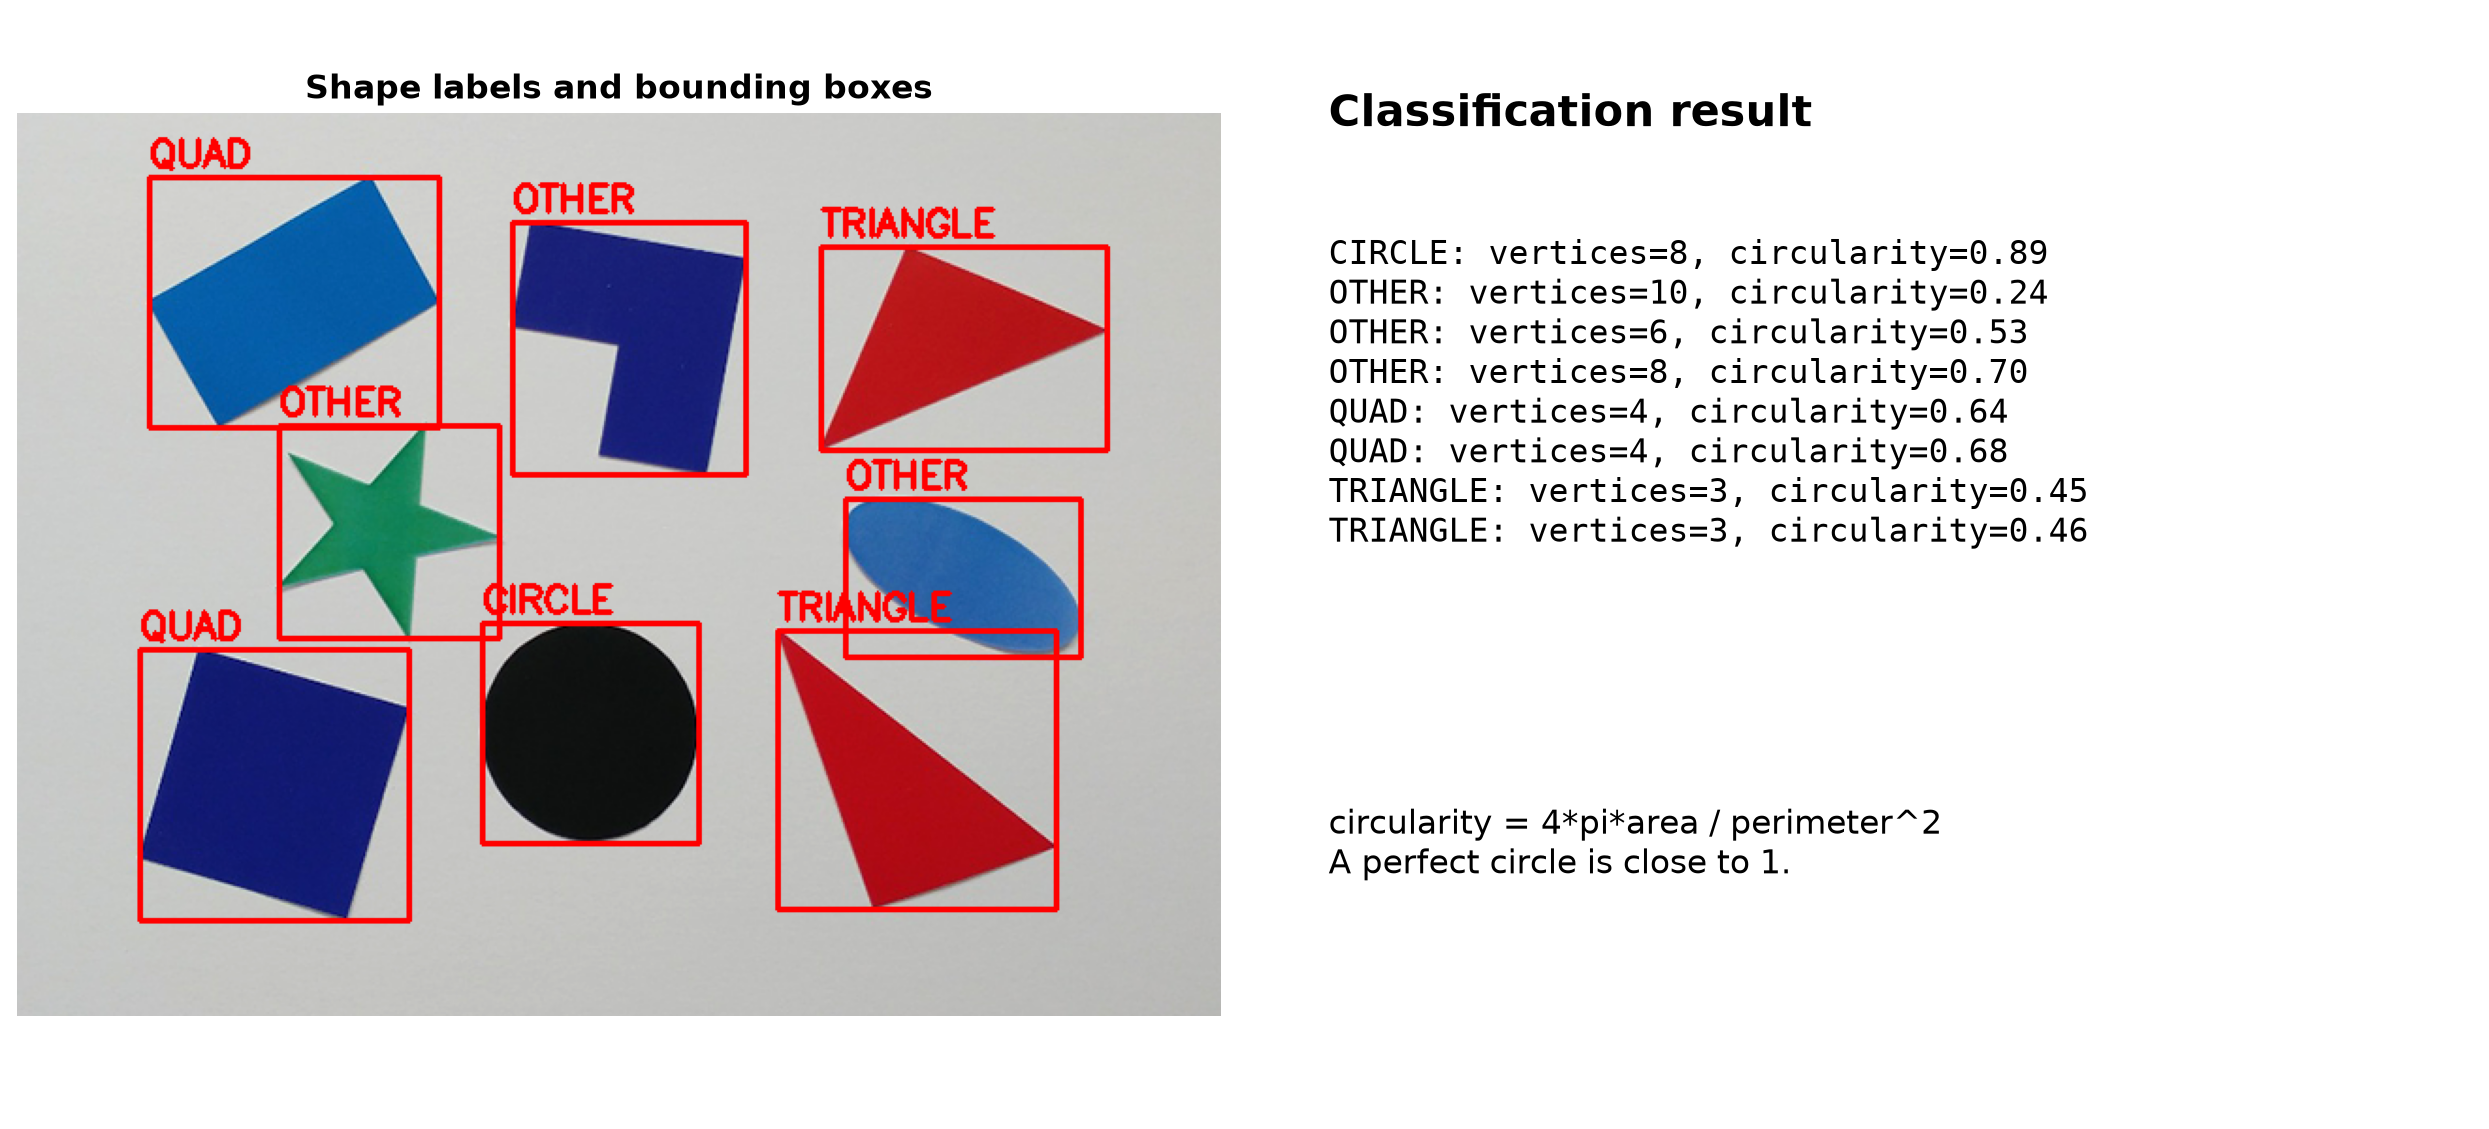
예제는 먼저 꼭짓점 수로 삼각형과 사각형을 구분한다.
if vertex_count == 3:
    label = "TRIANGLE"
elif vertex_count == 4:
    label = "QUAD"
else:
    label = "OTHER"
꼭짓점이 4개라고 해서 정사각형이나 직사각형이라고 단정할 수는 없다. 기울어진 사각형, 사다리꼴도 모두 QUAD가 될 수 있다. 더 세분화하려면 각도, 가로세로 비율, 볼록성 같은 추가 기준이 필요하다.
원형도
원형도(Circularity)는 면적과 둘레를 사용해 객체가 원에 얼마나 가까운지 나타내는 값이다.
circularity = 4.0 * math.pi * area / (perimeter * perimeter)완전한 원은 이론적으로 원형도가 1에 가깝다. 길쭉한 타원, 별, 복잡한 다각형은 값이 더 작아진다.
if circularity > 0.8:
    label = "CIRCLE"
else:
    label = "OTHER"
분류 결과에 바운딩 박스와 텍스트를 표시하는 함수는 다음과 같다.
def set_label(image, contour, label):
    x, y, w, h = cv2.boundingRect(contour)

    cv2.rectangle(image, (x, y), (x + w, y + h), (0, 0, 255), 2)
    text_y = max(y - 5, 20)
    cv2.putText(
        image,
        label,
        (x, text_y),
        cv2.FONT_HERSHEY_COMPLEX,
        0.7,
        (0, 0, 255),
        1,
    )
이진화 방향에 주의하기
도형 예제는 밝은 배경 위의 어두운 도형을 전경으로 삼아야 한다. 그래서 THRESH_BINARY_INV를 사용한다.
_, img_bin = cv2.threshold(
    gray,
    0,
    255,
    cv2.THRESH_BINARY_INV | cv2.THRESH_OTSU,
)
일반 THRESH_BINARY를 사용하면 밝은 배경이 흰색 전경이 되어 큰 하나의 윤곽선으로 잡힐 수 있다. 전경으로 찾고 싶은 대상이 흰색이 되도록 이진화 방향을 선택해야 한다.
6. 정리
- 연결 요소 레이블링은 연결된 전경 픽셀에 라벨을 붙이고, 면적·위치·중심점을 계산한다.
- 라벨
0은 배경이므로 전경 객체 수는 보통count - 1이다. - 윤곽선은 객체 경계의 좌표 집합이며,
RETR_CCOMP와RETR_TREE는 내부 구멍을 포함한 계층 구조를 다룬다. approxPolyDP()는 복잡한 윤곽선을 적은 꼭짓점으로 근사한다.- 꼭짓점 수, 면적, 둘레, 원형도를 함께 사용하면 간단한 도형 분류를 만들 수 있다.
- 이진화에서는 대상이 흰색 전경이 되도록
THRESH_BINARY와THRESH_BINARY_INV를 선택해야 한다.
