SLAM의 구성: 매핑 (Mapping) 상세 설명
-
SLAM (Simultaneous Localization and Mapping)은 로봇이 미지의 환경을 탐색하며 자신의 위치를 추정(Localization)하는 동시에 주변 환경의 지도를 구축(Mapping)하는 기술로, 이 두 과정은 상호 보완적으로 동시에 진행됩니다.
-
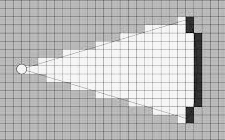
2D LiDAR 기반 SLAM에서는 주로 점유 격자 지도(Occupancy Grid Map)를 생성
점유 격자 지도 (Occupancy Grid Map)
- 이 지도는 환경을 작은 격자(셀)로 나누어 각 셀의 상태를 나타냅니다.
- 흰색 (Free): 장애물이 없는 자유 공간
- 검은색 (Occupied): 장애물이 있는 공간 (벽, 물체 등)
- 회색 (Unknown): 아직 로봇이 탐색하지 않아 알 수 없는 공간
2D LiDAR 기반의 대표 SLAM Package
-
Slam Toolbox (ROS2 권장)
- 특징: 리소스 사용이 상대적으로 적고, 저전력 하드웨어에서도 효율적으로 작동
- 핵심 기술: 그래프 기반 SLAM을 사용하며, 특히 LifeLong Mapping 기능을 지원
- 단일 센서 데이터에 의존하므로 센서의 오류가 매핑의 정확도에 직접적인 영향을 미침
- 교육, 소형 프로젝트에 적합
-
Cartographer (고정확도)
- 특징: 멀티 스레드 처리를 지원하여 빠른 데이터 처리가 가능, 대규모 및 복잡한 환경에서도 실시간으로 매핑을 수행 가능
- 단점: 상대적으로 높은 연산 자원을 요구하기 때문에 고성능 컴퓨팅 환경이 필요할 수 있음
-
GMapping (RBPF 기반)
- 핵심 기술: RBPF (Rao-Blackwellized Particle Filter) 기반의 SLAM 알고리즘 구현체
- 특징: 비교적 구현이 간단하고 작은 규모의 실내 환경에서 빠르게 지도를 구축하는 데 효과적
- 한계: 대규모 환경에서는 파티클 필터의 특성상 계산 비용이 증가하고 메모리 사용량이 높아짐, ROS2에서는 slam_toolbox로 대체되는 추세
taerin