neuronbot2
- ROS2를 완벽하게 지원하며 LiDAR, 임베디드 컴퓨터(Jetson 등), 그리고 다양한 센서를 통합하여 SLAM 및 내비게이션 개발에 최적화된 ADLINK의 자율 이동 로봇 개발 플랫폼
neuronbot2 시뮬레이션 환경 구성
⚠️주의 : neuronbot2를 사용하지 않고 독자적인 환경에서 개발한다면 cartographer와 slam_toolbox 설치가 필요
- neuronbot2_slam/package.xml에 의존성 명시가 되어 있어 따로 설치 하지 않아도 사용 가능
<depend>cartographer_ros</depend>
<depend>slam_toolbox</depend>
1. ROS2 개발 필수 도구 설치
sudo apt update && sudo apt install -y \
  build-essential \
  cmake \
  git \
  libbullet-dev \
  python3-colcon-common-extensions \
  python3-flake8 \
  python3-pip \
  python3-pytest-cov \
  python3-rosdep \
  python3-setuptools \
  python3-vcstool \
  openssh-server \
  wget
2. NeuronBot2 소스 코드 클론 및 워크스페이스 준비
# 1. 워크스페이스 디렉토리 생성 및 이동
mkdir -p ~/neuronbot2_ros2_ws/src
cd ~/neuronbot2_ros2_ws/

# 2. 패키지 목록 파일 (.repos) 다운로드
wget https://raw.githubusercontent.com/Adlink-ROS/neuronbot2_ros2.repos/humble/neuronbot2_ros2.repos

# 3. .repos 파일을 기반으로 모든 소스 코드 일괄 클론
vcs import src < neuronbot2_ros2.repos
3. 패키지 종속성 설치
cd ~/neuronbot2_ros2_ws/

# 1. ROS 2 환경 설정
source /opt/ros/humble/setup.bash

# 2. 종속성 정보 업데이트 및 설치
rosdep update
rosdep install --from-paths src --ignore-src -r -y --rosdistro humble
4. 실제 로봇용 USB 장치 초기화 (시뮬레이션 시 건너뛰기)
- ⚠️주의 : 실제 NeuronBot2 하드웨어를 사용하는 경우에만 실행, 시뮬레이션만 한다면 건너뜀
- 로봇의 ttyUSB 노드 권한 및 설정을 초기화
cd ~/neuronbot2_ros2_ws/src/neuronbot2/neuronbot2_tools/neuronbot2_init/
sudo ./neuronbot2_init.sh
5. 워크스페이스 빌드
cd ~/neuronbot2_ros2_ws/

# 1. ROS 2 환경 설정 재확인
source /opt/ros/humble/setup.bash

# 2. 패키지 빌드 (Release 모드로 최적화)
colcon build --symlink-install --cmake-args -DCMAKE_BUILD_TYPE=Release

# 3. 빌드된 워크스페이스 환경 설정 적용
source ~/neuronbot2_ros2_ws/install/local_setup.bash
gedit ~/.bashrc
export GAZEBO_RESOURCE_PATH=/usr/share/gazebo-11
NeuronBot2 주요 ROS2 패키지 폴더 역할 및 동작 방식
1. neuronbot2_description
- 로봇의 물리적 구조와 센서 정보를 정의
2. neuronbot2_bringup
- 실제 NeuronBot2 하드웨어를 구동
ros2 launch neuronbot2_bringup bringup_launch.py
3. neuronbot2_gazebo
- 가상 환경(시뮬레이션)에서 NeuronBot2를 실행
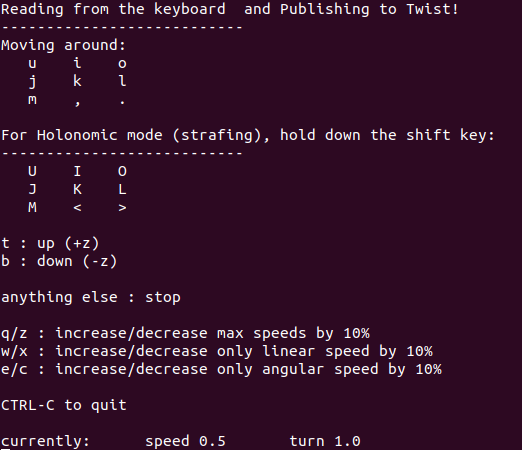
ros2 launch neuronbot2_gazebo neuronbot2_world.launch.py world_model:=mememan_world.model - 가상환경에서 gazebo 로봇 제어
ros2 run teleop_twist_keyboard teleop_twist_keyboard
4. neuronbot2_slam
- 지도 생성(SLAM)
- Gmapping
ros2 launch neuronbot2_slam gmapping_launch.py open_rviz:=true - Slam_toolbox
ros2 launch neuronbot2_slam slam_toolbox_launch.py open_rviz:=true - Cartographer
ros2 launch neuronbot2_slam cartographer_launch.py open_rviz:=true
- Gmapping
5. neuronbot2_nav
- ROS 2 Navigation Stack(Nav2)을 실행
- 시뮬레이션 환경에서 사용할 경우 use_sim_time:=True 설정이 필요
ros2 launch neuronbot2_nav localization_launch.py use_sim_time:=true
taerin