선행 작업
1. neuronbot2 환경 구성
2. Cartographer 패키지 내 노드명 변경
-
ROS2에서 Cartographer 패키지를 빌드할 때, 지도를 생성하고 토픽으로 발행하는 노드의 실행 파일 이름이 변경됨
-
구분 변경 전 (ROS 1 또는 구형 설정) 변경 후 (ROS 2 표준 및 최신 Cartographer) Executable occupancy_grid_node cartographer_occupancy_grid_node -
neuronbot2/neuronbot2_slam/launch/cartographer_launch.py
Node(
            package='cartographer_ros',
            executable='occupancy_grid_node', <- cartographer_occupancy_grid_node로 변경, 이름은 변경해줘도 되고 안해줘도 됨
            name='occupancy_grid_node',
            output='screen',
            parameters=[{'use_sim_time': use_sim_time}],
            arguments=['-resolution', resolution, '-publish_period_sec', publish_period_sec]),
Cartographer SLAM
- LiDAR 스캔 및 오도메트리(Odometry)데이터를 사용하여 실시간으로 주변 환경의 지도를 만들고 동시에 로봇 자신의 위치를 추정하는 구글의 오픈 소스 라이브러리
Mapping
1. 시뮬레이션 환경 다운
-
AWS Robotics GitHub: https://github.com/aws-robotics/
-
저장소의 여러 버전 중 ROS 2 환경에 맞춰진 버전(ros2 브랜치)을 선택하여 다운로드
git clone https://github.com/aws-robotics/aws-robomaker-small-house-world.git -b ros2 -
패키지 빌드
colcon build --symlink-install --packages-select aws_robomaker_small_house_world -
환경 테스트
ros2 launch aws_robomaker_small_house_world view_small_house.launch.py
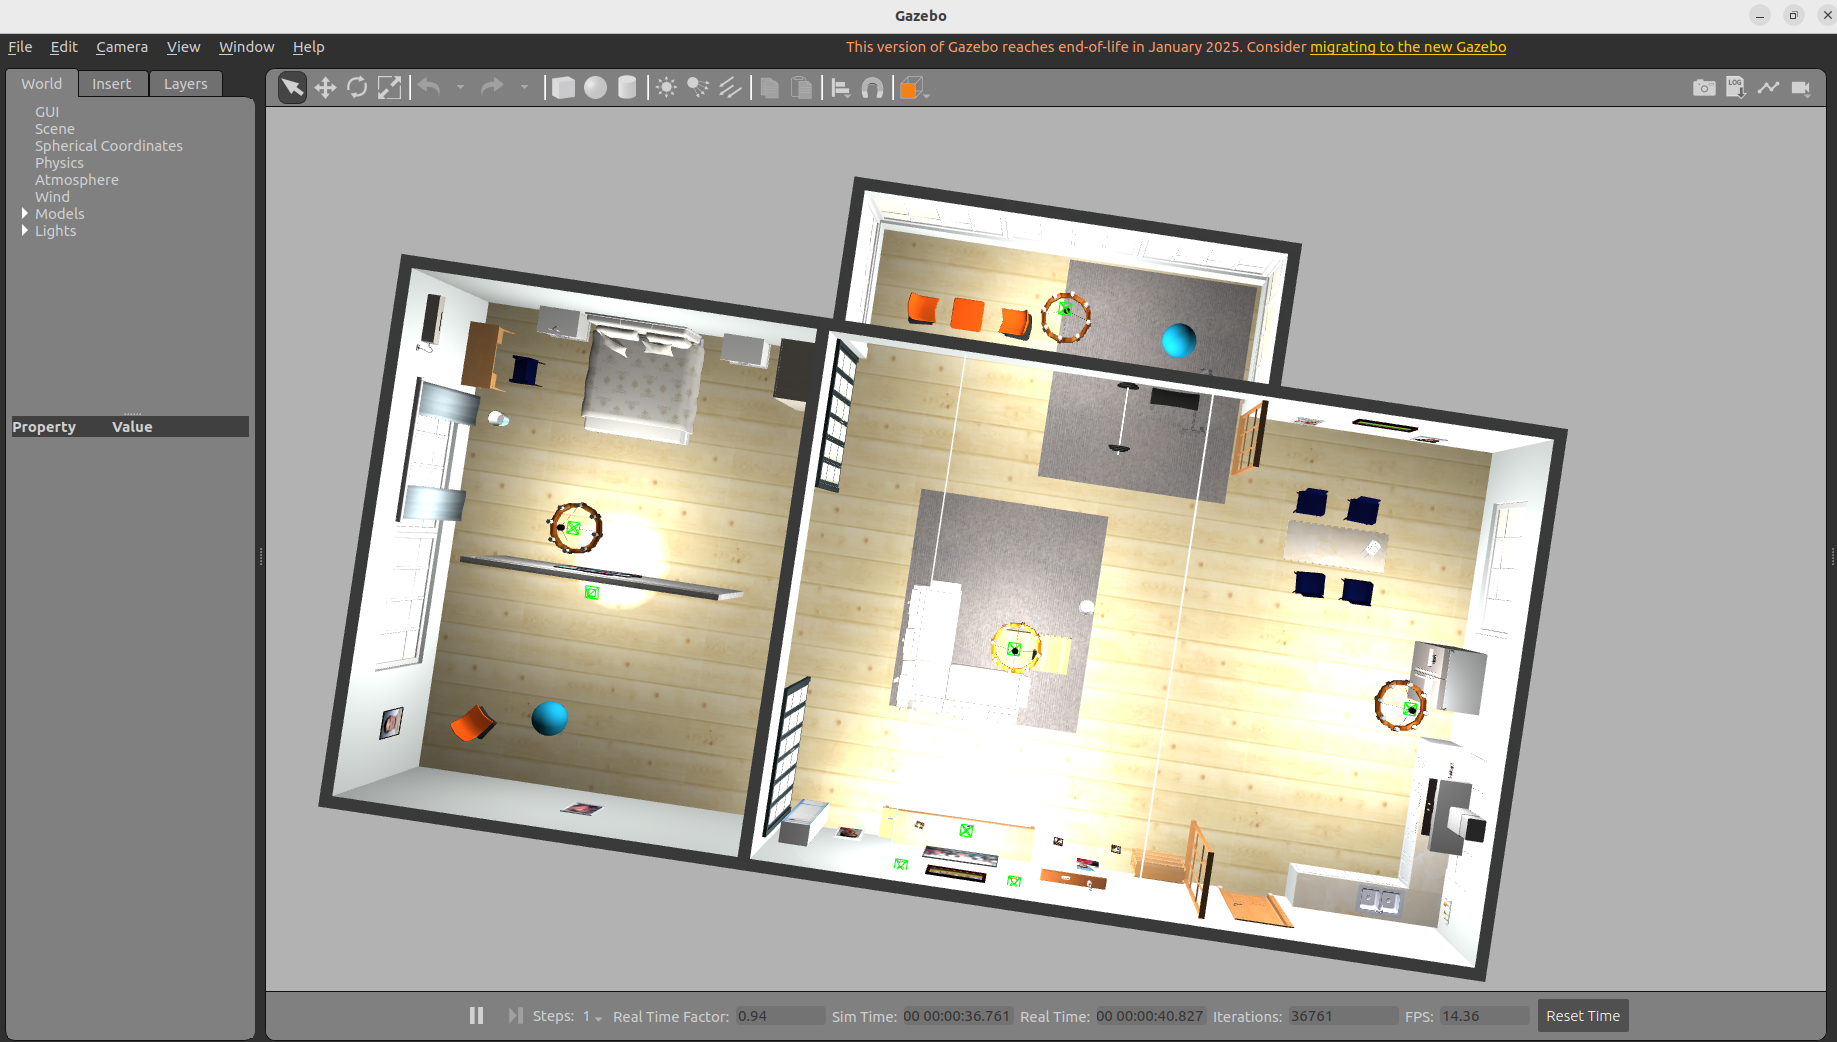
환경이 제대로 렌더링되지 않을 경우
export LIBGL_ALWAYS_SOFTWARE=1
→ GPU 대신 CPU로 OpenGL 소프트웨어 렌더링을 강제하여 해결
2. 시뮬레이션 환경에 neuronbot2 스폰하기
- [작업 파일] neuronbot2/neuronbot2_gazebo/launch/neuronbot2_world.launch.py
- Gazebo가 로봇 모델 외에 외부 월드 모델도 찾을 수 있도록 경로를 확장
[변경 전]
    gazebo_model_path = os.path.join(get_package_share_directory('neuronbot2_gazebo'), 'models')
    if 'GAZEBO_MODEL_PATH' in os.environ:
        os.environ['GAZEBO_MODEL_PATH'] += ":" + gazebo_model_path
    else :
        os.environ['GAZEBO_MODEL_PATH'] = gazebo_model_path


[변경 후]
    gazebo_model_path = os.path.join(get_package_share_directory('neuronbot2_gazebo'), 'models')
    world_model_path = os.path.join(get_package_share_directory('aws_robomaker_small_house_world'), 'models')

    if 'GAZEBO_MODEL_PATH' in os.environ:
    	# 기존 경로에 로봇 모델과 월드 모델 경로를 모두 콜론(:)으로 추가합니다.
        os.environ['GAZEBO_MODEL_PATH'] += ":" + gazebo_model_path + ":" + world_model_path
    else :
os.environ['GAZEBO_MODEL_PATH'] = gazebo_model_path- 어느 가상 환경을 로드할지 설정
[변경 전]
 world = os.path.join(
        get_package_share_directory('neuronbot2_gazebo'),
        'worlds',
        'mememan_world.model'
    )

[변경 후]
# aws-robomaker-small-house-world/worlds/small_house.world을 로드해야 함

world = os.path.join(
        get_package_share_directory('aws_robomaker_small_house_world'),
        'worlds',
        'small_house.world'
)- neuronbot2 스폰 테스트
ros2 launch neuronbot2_gazebo neuronbot2_world.launch.py
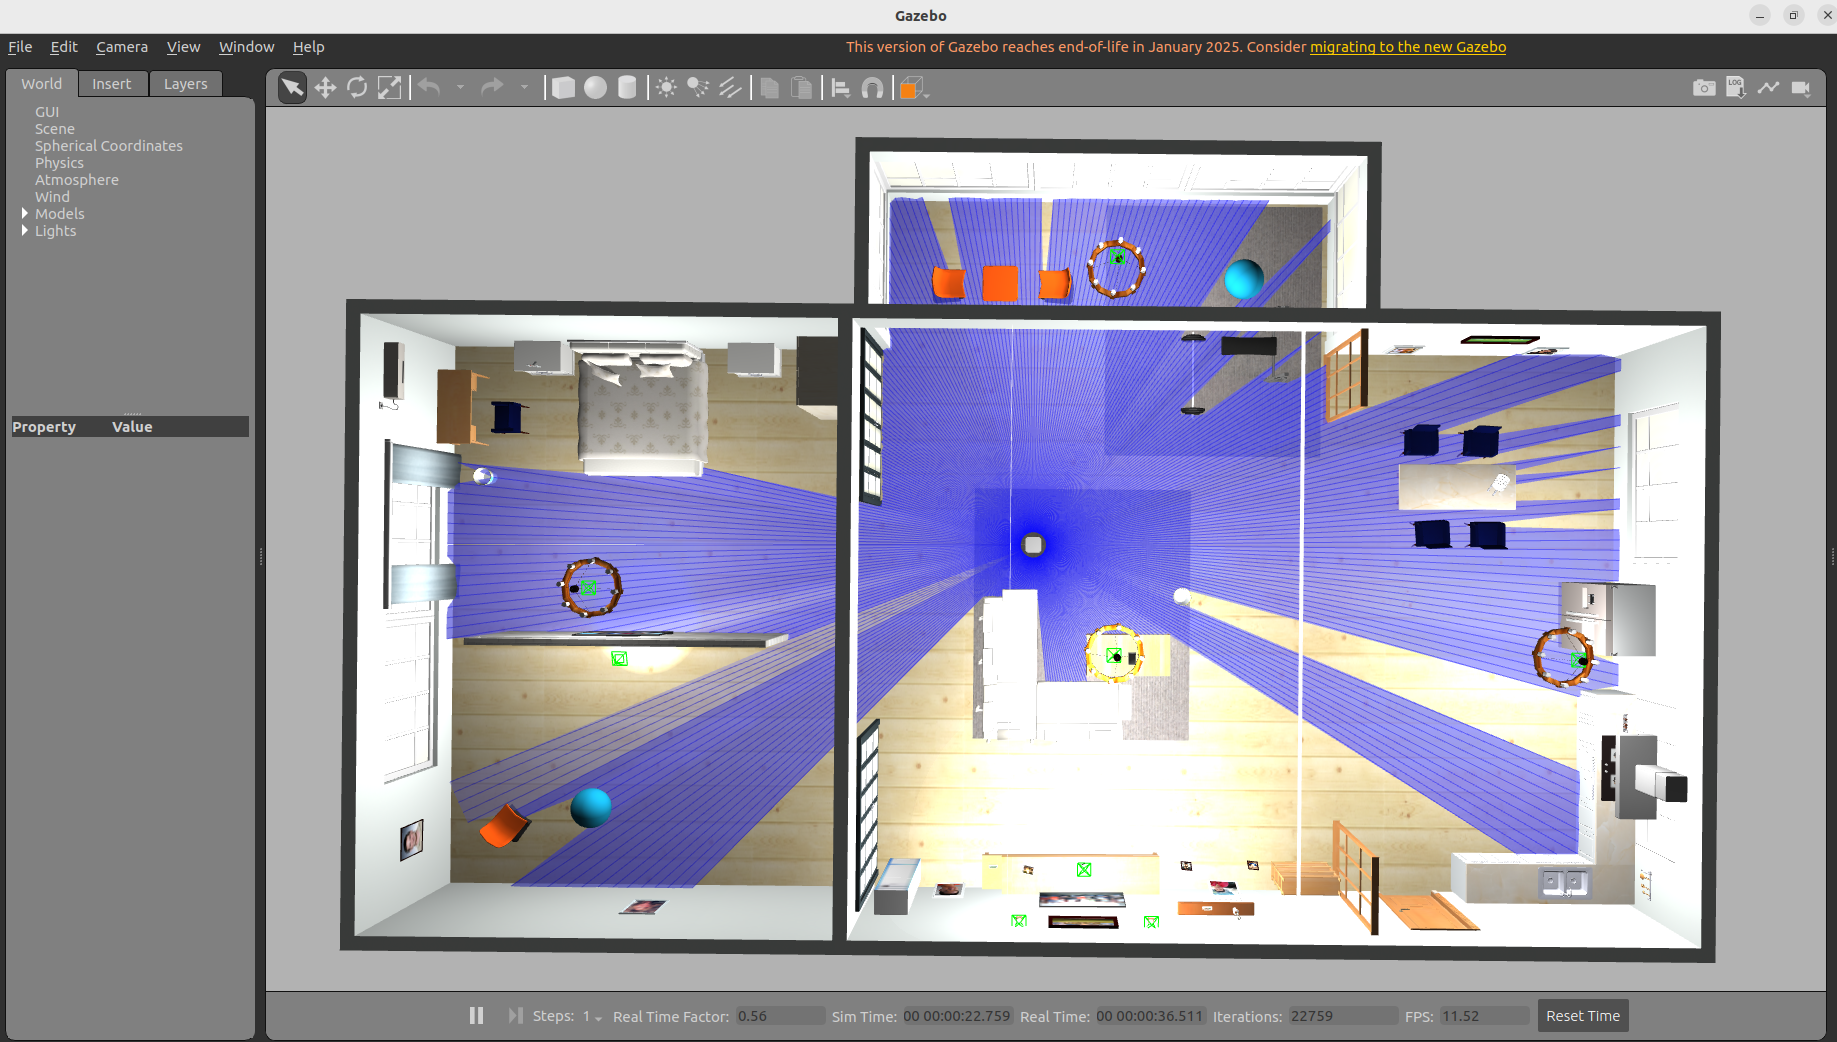
3. Cartographer 노드 실행
- Cartographer slam 노드 실행 (RViz2 시각화 도구를 자동으로 실행)
ros2 launch neuronbot2_slam cartographer_launch.py open_rviz:=true use_sim_time:=true
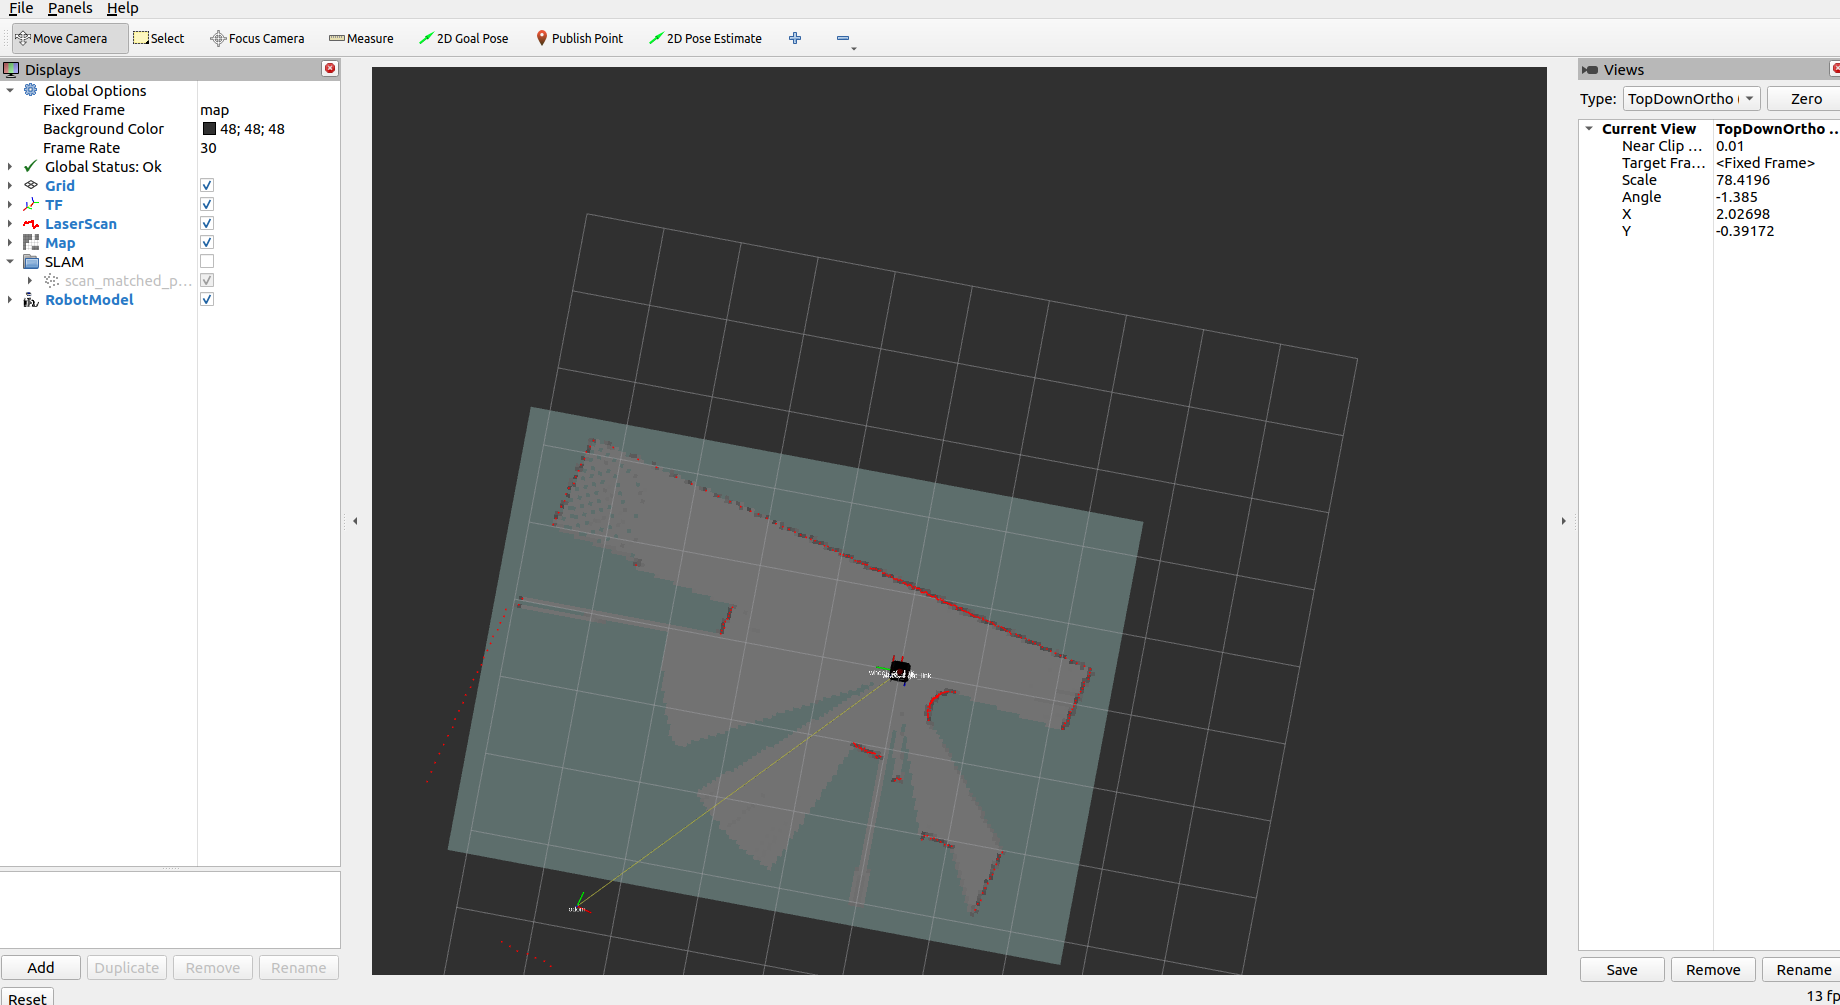
4. 로봇을 움직여 매핑 시작
- 로봇 제어 시작
ros2 run teleop_twist_keyboard teleop_twist_keyboard
5. 매핑된 지도 저장
ros2 run nav2_map_server map_saver_cli -f <map_dir>/<map_name>- 현재 폴더에 지도 저장
ros2 run nav2_map_server map_saver_cli -f small_house
taerin