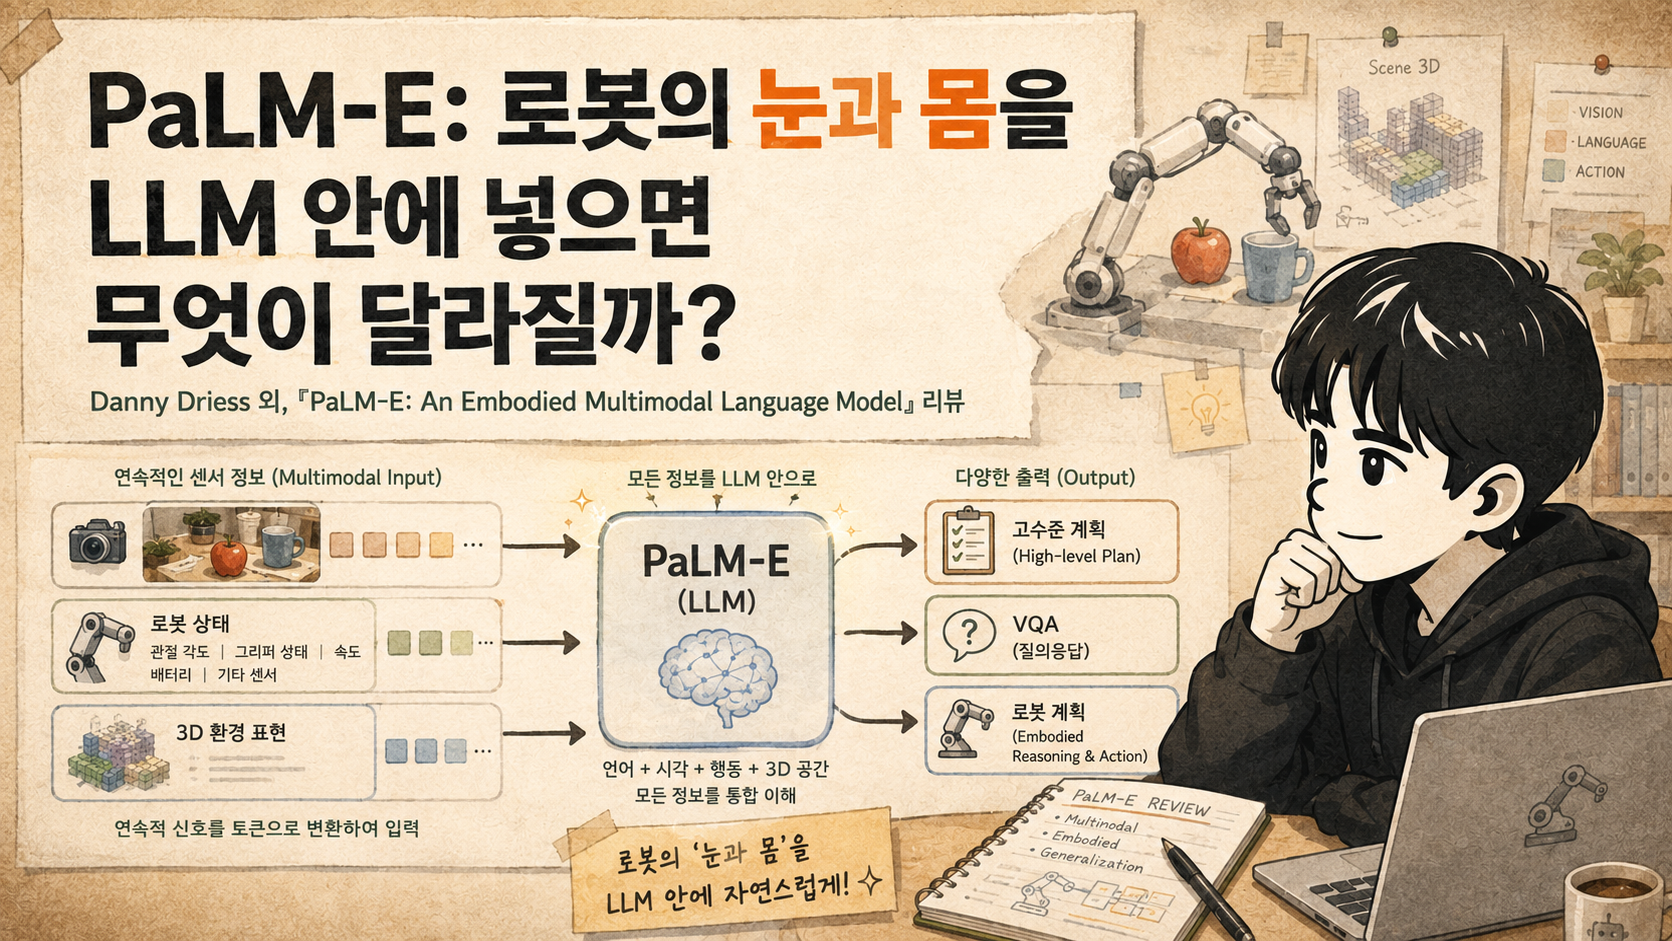
PaLM-E 논문 리뷰: LLM은 어떻게 로봇의 눈과 몸을 이해하게 되었나
※ 이 글은 Danny Driess 외, 「PaLM-E: An Embodied Multimodal Language Model」을 읽고, 제 방식대로 다시 정리한 글입니다. PaLM-E는 이미지, 로봇 상태, 3D scene representation 같은 연속적인 센
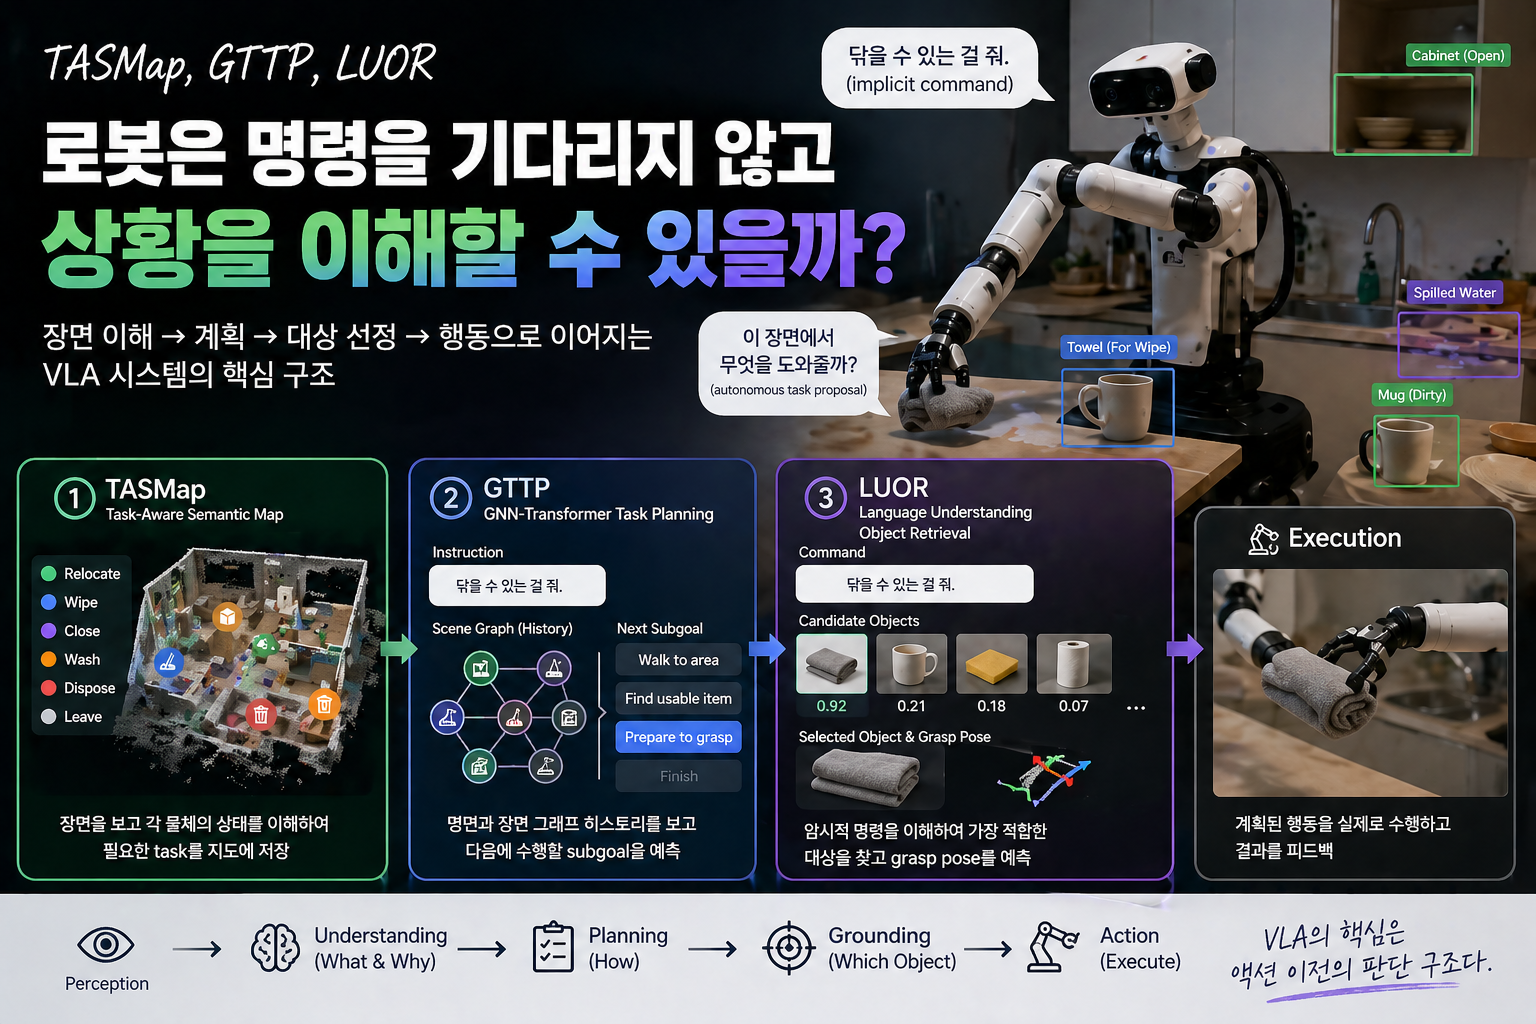
TASMap, GTTP, LUOR: 로봇은 명령을 기다리지 않고 상황을 이해할 수 있을까?
※ 이 글은 아래 세 편의 논문을 읽고, 다시 정리한 글입니다. Daewon Choi 외, 「Task-Aware Semantic Map: Autonomous Robot Task Assignment Beyond Commands」 Soojin Jeong 외, 「GNN-
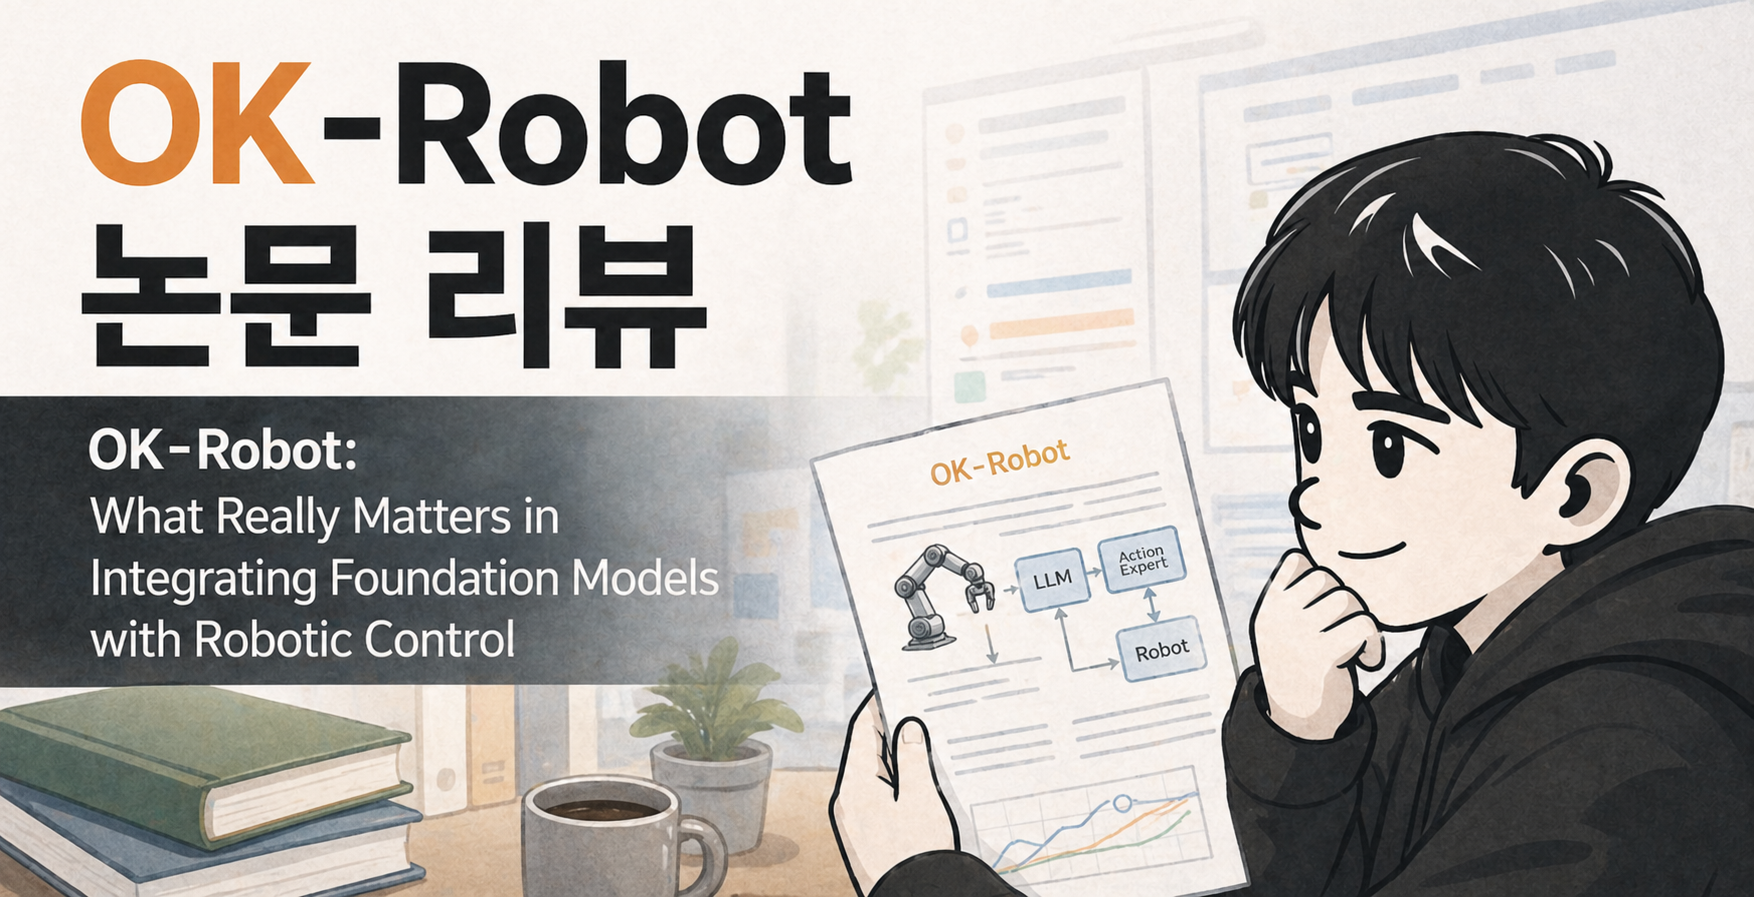
OK-Robot: 오픈 지식 모델을 조립하면 집 안 로봇은 어디까지 가능할까? with. 내 프로젝트 설계
OK-Robot: 오픈 지식 모델을 조립하면 집 안 로봇은 어디까지 가능할까? with. 내 프로젝트 설계 > ※ 이 글은 Peiqi Liu 외, 「OK-Robot: What Really Matters in Integrating Open-Knowledge Models
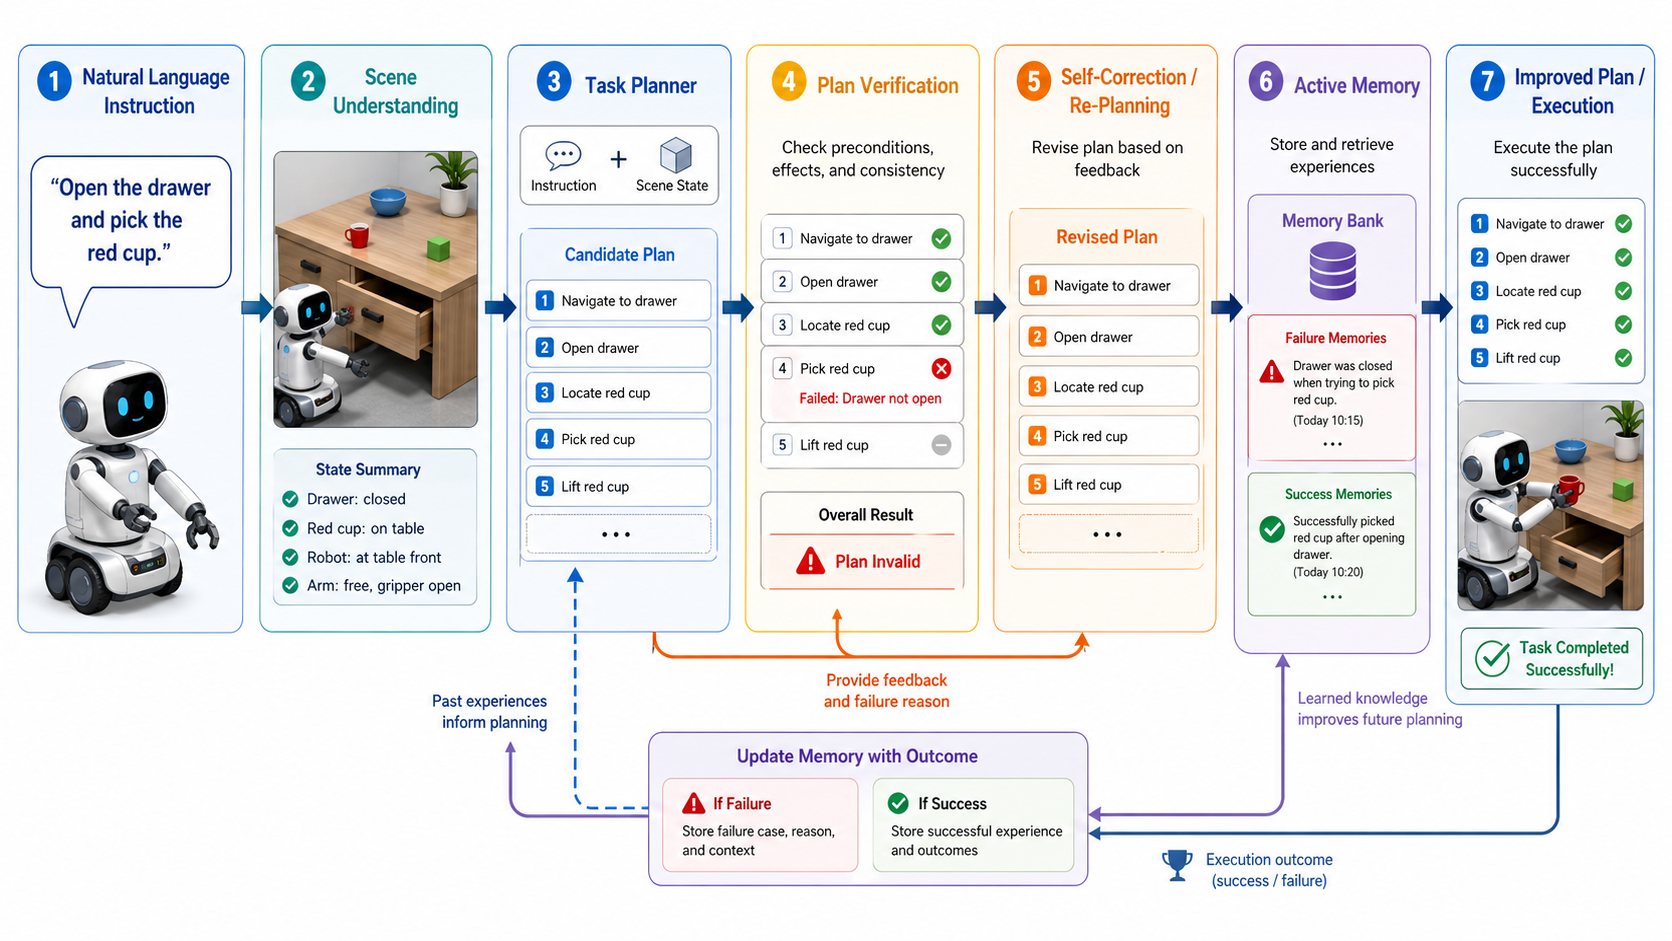
LLM 기반 Robot Task Planning 논문 3편 리뷰
※ 이 글은 LLM 기반 Robot Task Planning 논문 3편을 읽고, 진행중인 Isaac Sim 기반 Self-Corrective Robot Task Planner 프로젝트와 연결해서 정리한 글입니다. 정리한 논문은 다음 세 편입니다.Task Plannin
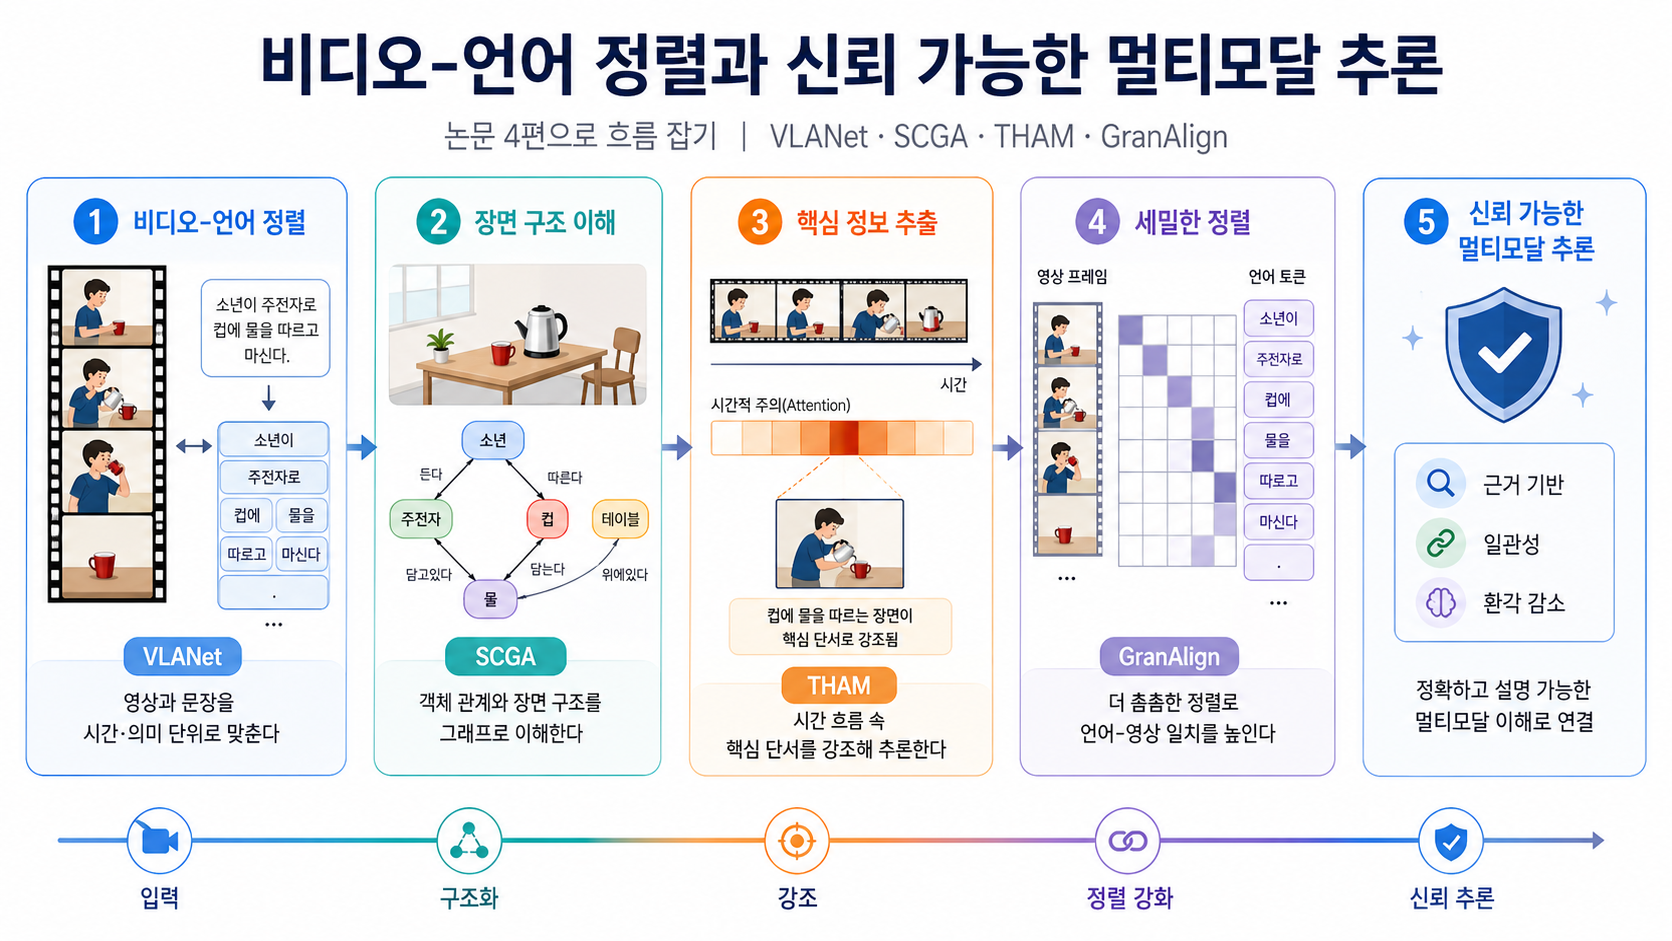
비디오-언어 정렬과 신뢰 가능한 멀티모달 추론: 논문 4편으로 흐름 잡기(VLANet, SCGA, THAM, GranAlign)
※ 이 글은 VLANet, SCGA, THAM, GranAlign 논문을 읽기 전에 전체 흐름을 잡기 위해 정리한 글입니다. 아직 논문을 깊게 이해한 상태라기보다, VLA와 멀티모달 연구를 공부하기 위해 “이 논문들이 왜 중요한지”를 먼저 파악하는 단계에 가깝습니다.
GPT-5.5 발표 정리: 더 똑똑해진 모델보다 중요한 건 '끝까지 일하는 AI'다
OpenAI가 2시간 전에 GPT-5.5를 공개했다.이번 발표를 한 줄로 정리하면 이렇다.GPT-5.5는 단순히 답변을 더 잘하는 모델이라기보다,복잡한 일을 이해하고, 도구를 쓰고, 스스로 확인하면서 끝까지 수행하는 능력이 강화된 모델이다.기존 모델들이 “질문에 답하는
프로젝트: 로봇을 움직이기 전에, 무엇을 먼저 판단해야 할까?
이 글은 내가 Physical AI와 VLA를 공부하면서, 바로 거대한 로봇 모델을 구현하기보다 작은 toy-project로 개념을 익혀간 7일 기록이다.목표는 로봇을 직접 움직이는 것이 아니라, 로봇이 행동하기 전에 무엇을 목표로 삼고, 지금 진행해도 되는지 판단하는
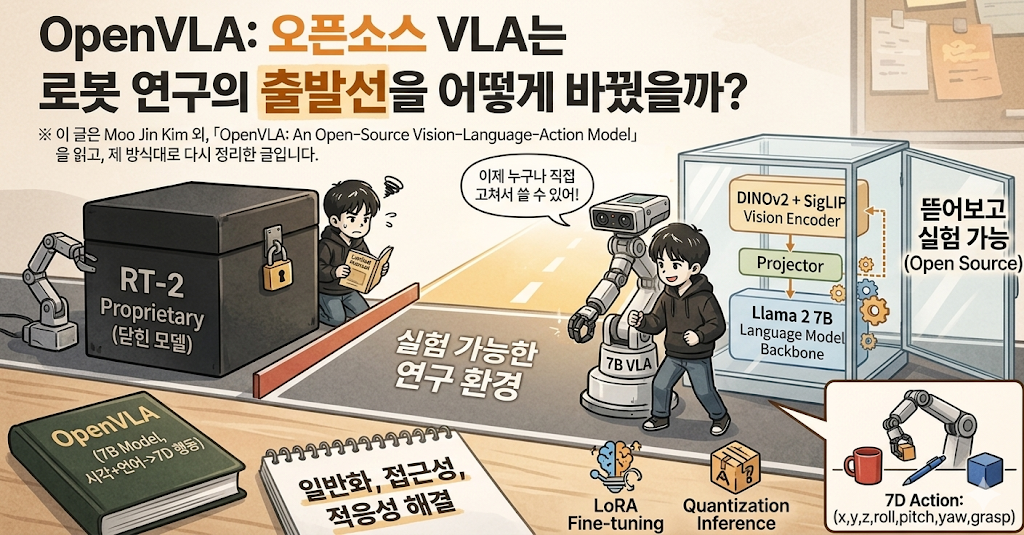
OpenVLA: 오픈소스 VLA는 로봇 연구의 출발선을 어떻게 바꿨을까? with. toy-project 연결
OpenVLA는 VLA 연구를 닫힌 모델 데모에서, 직접 실행하고 고치고 확장할 수 있는 연구 플랫폼으로 바꿔놓은 기준선 모델이다. 나에게 이 논문은 단순히 “좋은 로봇 모델 하나 더 나왔다”가 아니다. 내가 탑다운 프로젝트를 시작할 때 잡아야 할 기준선을 정리해준
RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control: 로봇 팔에 웹 지식을 이식할 수 있을까
로봇의 팔에 '웹 지식'를 이식할 수 있을까 이번에 읽은 논문은 구글 딥마인드에서 발표한 RT-2(Robotics Transformer 2) 논문이다. 그동안 로봇 학습의 가장 큰 고민은 "로봇을 움직이는 데이터(Action)가 인터넷의 방대한 사진·글 데이터(
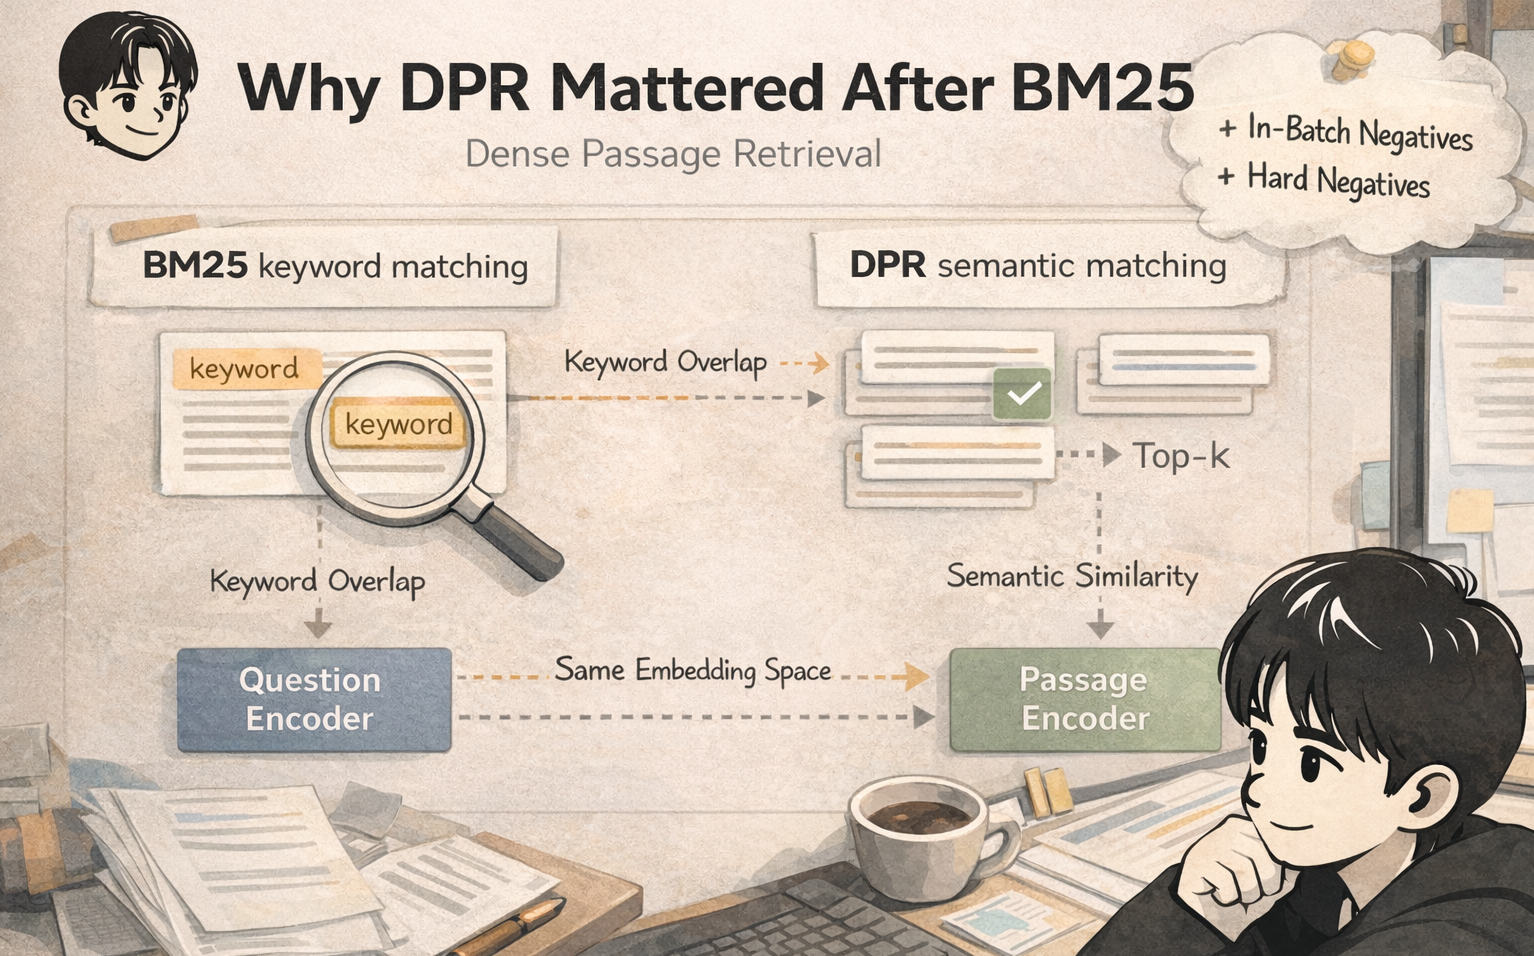
Dense Passage Retrieval for Open-Domain Question Answering: BM25 다음에 왜 DPR이 중요해졌을까?
지금 와서 보면 질문과 문단을 각각 벡터로 바꾸고, 서로 가까운 문단을 찾는 방식이 꽤 익숙하게 느껴질 수 있다. 그런데 이 논문이 중요했던 건 그 아이디어 자체가 완전히 새로워서라기보다, 오픈 도메인 질문답변에서 진짜 병목이 어디인지를 꽤 분명하게 보여줬기 때문이다
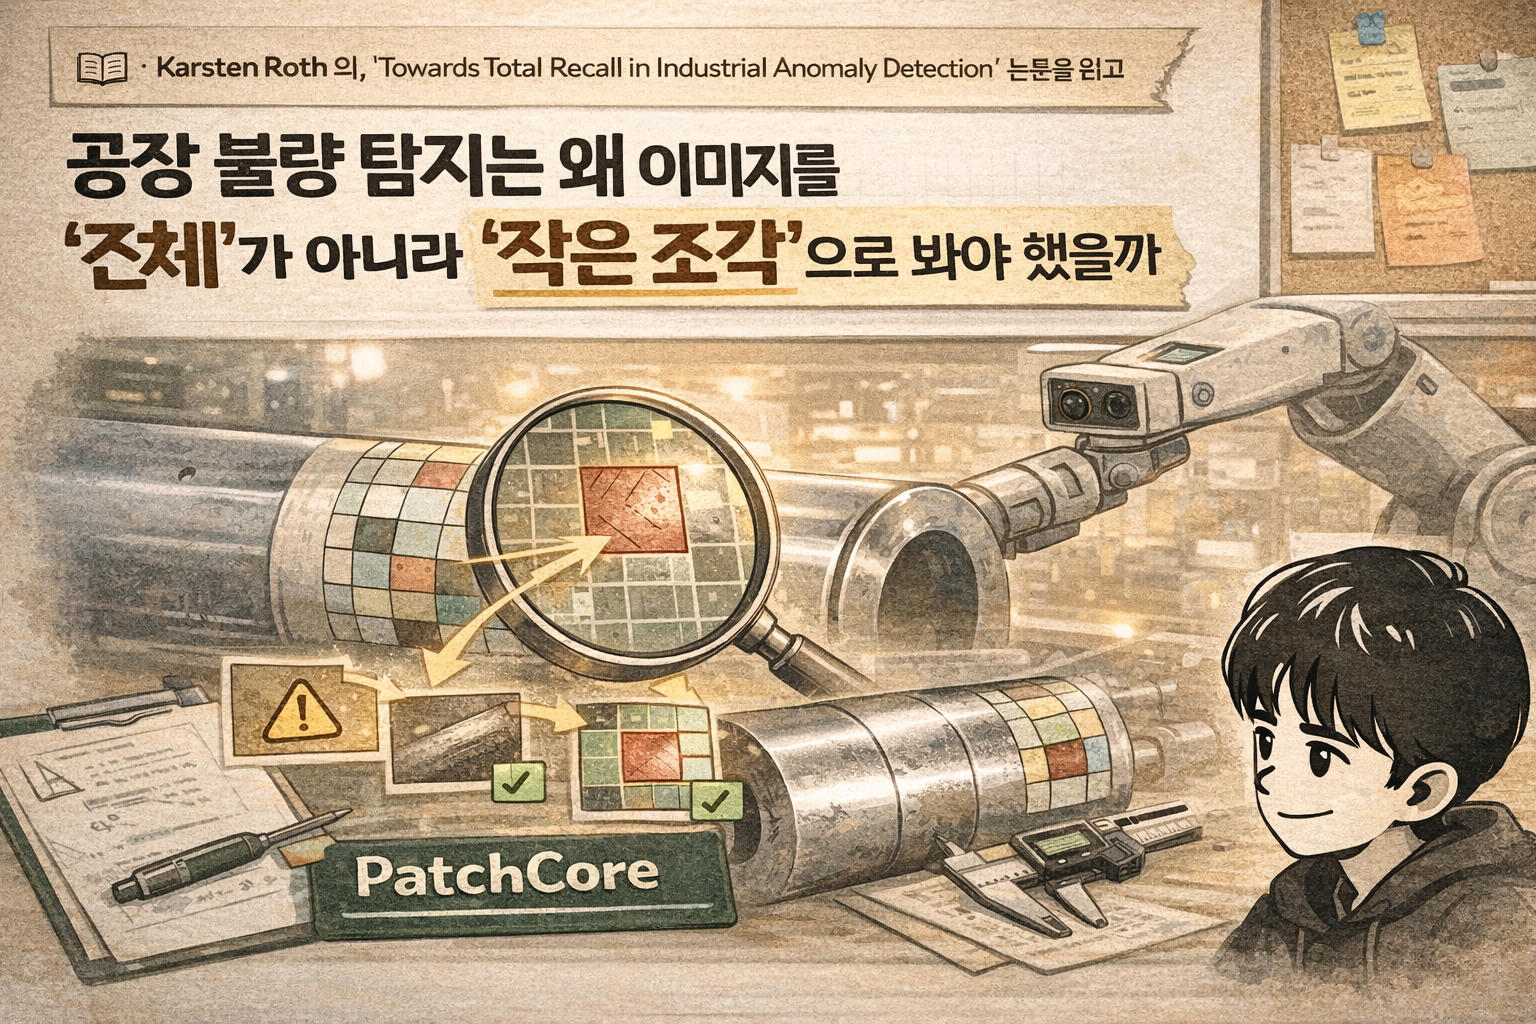
Towards Total Recall in Industrial Anomaly Detection: 공장 불량 탐지는 왜 이미지를 ‘전체’가 아니라 ‘작은 조각’으로 봐야 했을까
1. 이 논문은 어떤 문제를 풀려고 했을까: PatchCore가 다루는 문제는 산업용 이상 탐지다. 조금 더 쉽게 말하면, 공장에서 제품 이미지를 보고 정상인지 불량인지, 그리고 어디가 이상한지를 찾아내는 문제다. 그런데 여기서 중요한 조건이 있다. 이 논문은 cold
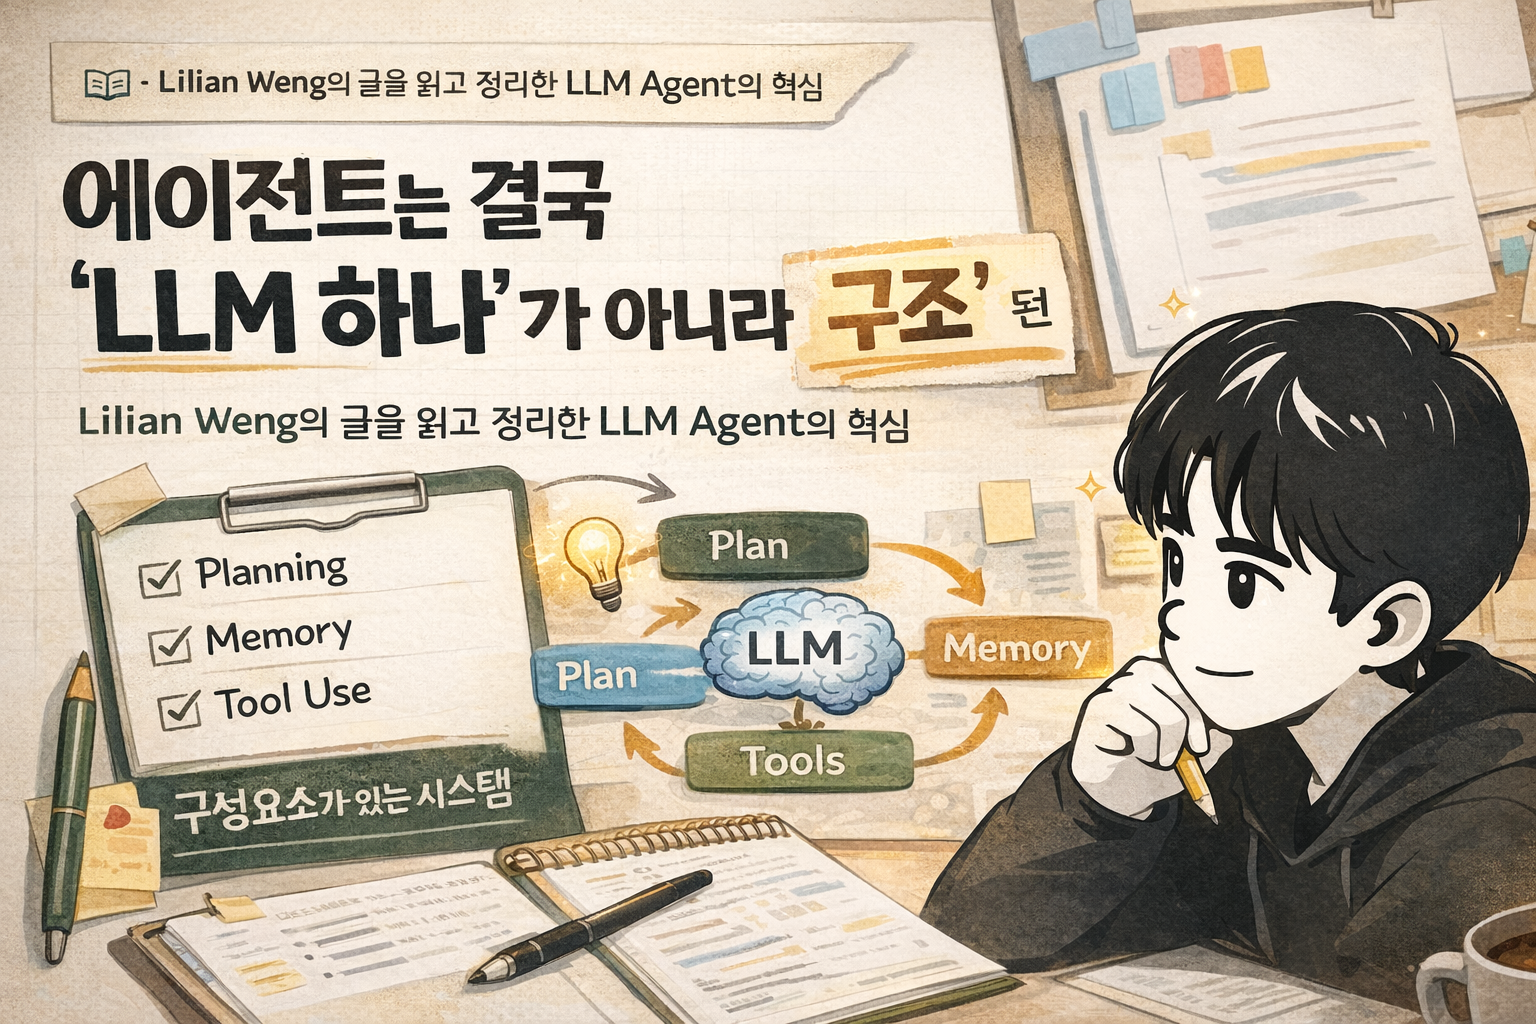
LLM Powered Autonomous Agents
에이전트는 결국 ‘LLM 하나’가 아니라 ‘구조’였다 요즘 AI 이야기를 하다 보면 정말 자주 나오는 단어가 있다. 바로 Agent다. 처음에는 나도 이 단어를 조금 막연하게
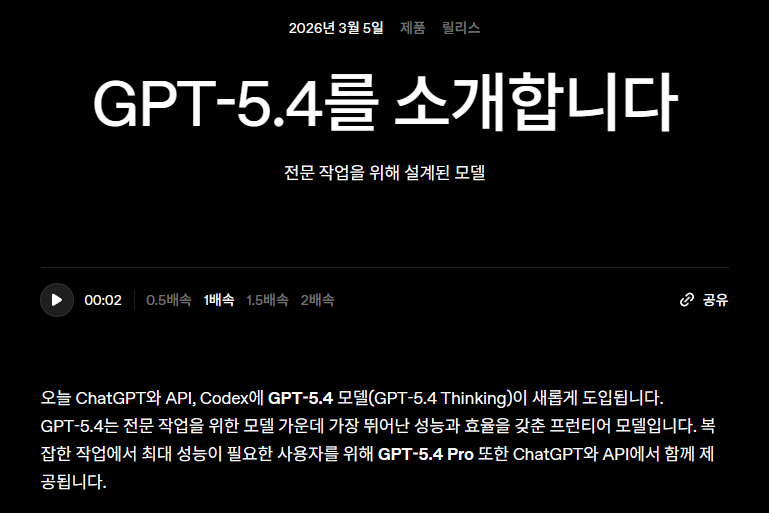
GPT 5.4 출시! : 260305
엊그제도 어김없이 GPT를 켰다.그런데 낯선 숫자가 눈에 들어왔다.GPT-5.4그래서 바로 찾아봤다.업로드중..결론부터 말하면, 이번 5.4는 그냥 “조금 더 좋아진 버전” 느낌은 아니었다.OpenAI 공식 설명을 보면, GPT-5.4는 전문적인 작업을 위한 가장 성능
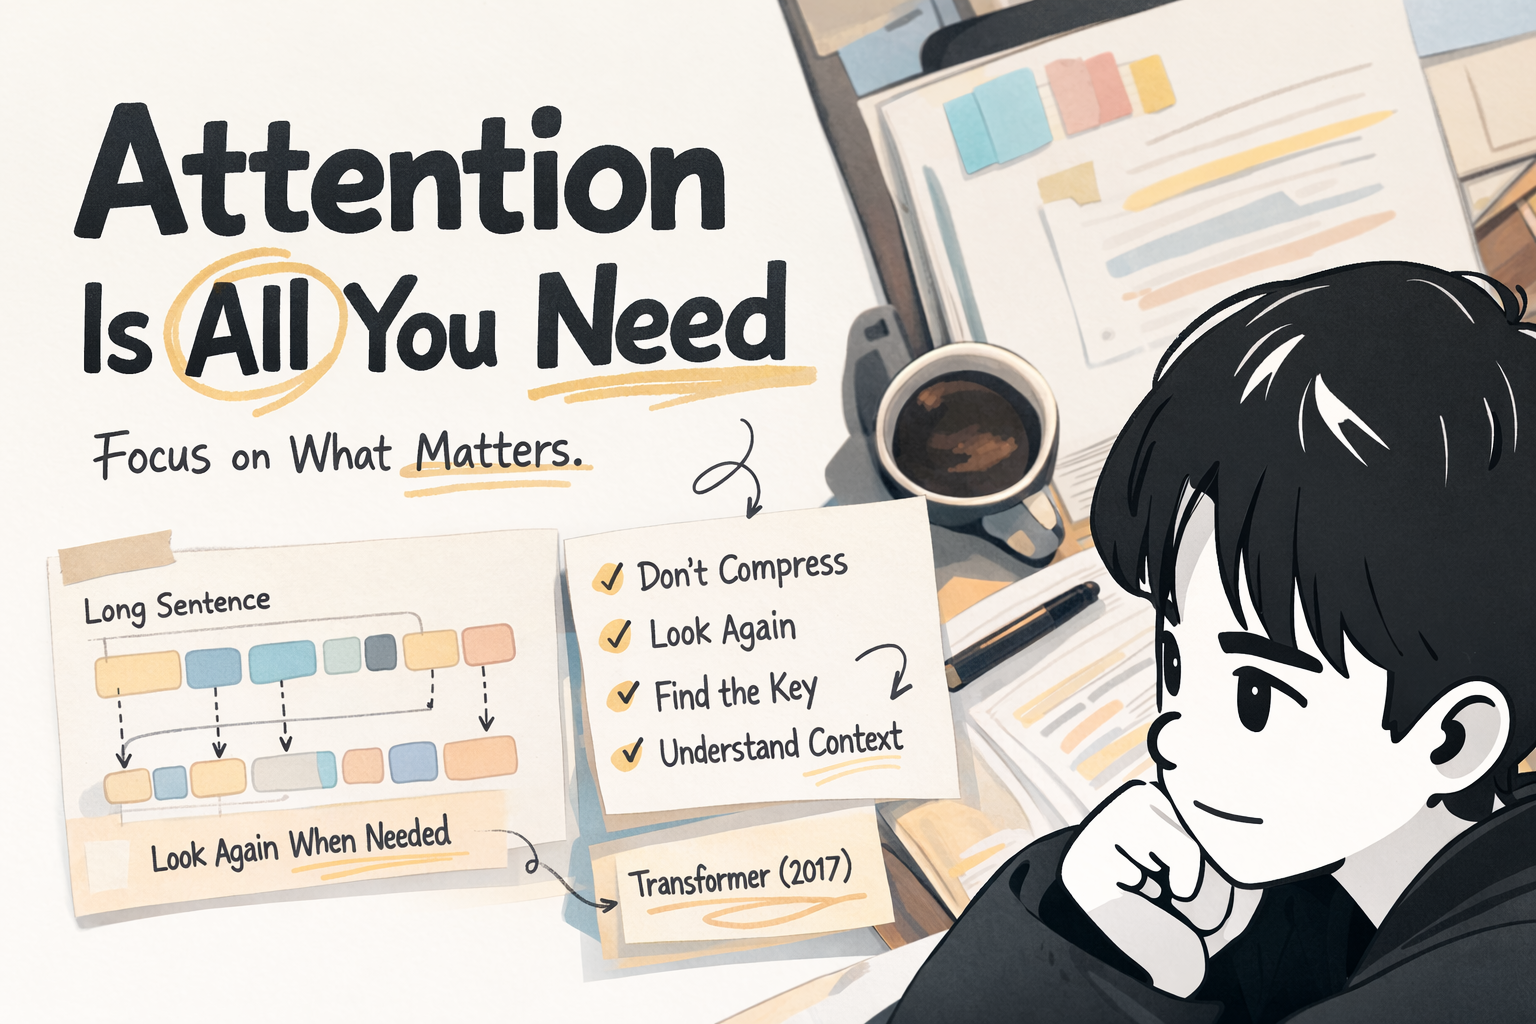
AI는 '더 똑똑하게'가 아니라 '더 게으르게' 학습했다: Attention Is All You Need
AI는 '더 똑똑하게'가 아니라 '더 게으르게' 학습했다: 챗GPT를 탄생시킨 4가지 발상의 전환 AI 혁신의 숨은 주역들 ChatGPT와의 대화, 실시간 번역기 사용 등 AI기술은 이제 우리 삶의 깊숙한 곳까지 들어와 있습니다. 스마트폰을 사용하듯 자연스럽게 우리는