자율주행 시스템에는 대표적으로 3가지 판단 방식이 있습니다. Rule-based 방식, E2E (End-to-End) 방식, LDM (Large Driving Model)
| 구분 | Rule-Based | E2E | LDM(VLA) |
|---|---|---|---|
| 판단 방식 | 규칙 기반 | 데이터 학습 기반 | 추론 기반 |
| 개발 방법 | 시나리오 설계 | 대규모 주행 데이터 학습 | 멀티모달 학습 + 추론 |
| 장점 | 안정성, 검증 용이 | 복잡한 환경 대응 | 설명 가능한 의사결정 |
| 단점 | 예외 상황 취약 | 블랙박스 문제 | 높은 연산 비용 |
| 대표 기업 | Waymo 초기 모델 | Tesla FSD | 42dot, NVIDIA, Motional |
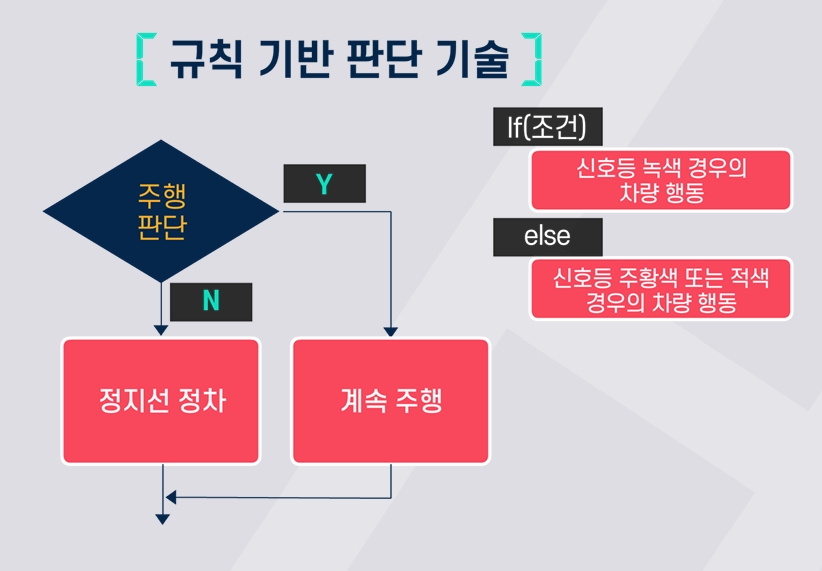
Rule-based (규칙기반) 판단 기술이란?
지정되어 있는 명령에 따라서 움직일 수 있는 자율주행차들, 명령이 없으면 움직일 수 없는 차들, 날씨, 보행자들 등 다양한 특수한 시나리오를 설계해 상황별로 대응하는 방식으로 규칙을 미리 정해두고, 명령대로만 움직이는 방식
-
복잡한 판단보다 빠른 반응이 필요한 순간에는 Rule-based 방식이 유리하지만, 이 접근 방식은 예상하지 못한 상황이 생기면 시나리오를 하나하나 새로 만들어야 한다는 단점이 존재합니다.
-
이 방식의 경우, 규칙을 벗어난 도로위의 예외적 상황에 대한 대처능력은 떨어집니다.
E2E (End-to-End) 판단 기술이란?
일일이 규칙을 가르치지 않아도 데이터 학습만으로 주행을 터득하고, 인지부터 제어까지 스스로 판단해 어떤 도로든 달릴 수 있는 방식
-
End-to-end 방식은 Rule-Based 방식과 달리 모든 과정을 한 번에 처리합니다. AI 학습에 필요한 주행 데이터가 쌓일수록 자연스럽게 별도의 코딩 수정 없이도 '엣지 케이스'(예외적 상황)에 대한 대응력이 고도화됩니다.
-
하지만 이 접근 방식은 AI의 판단 근거를 알 수 없는 "블랙박스 현상" 때문에 사고 발생시, 원인 규명이 어렵다는 단점이 존재합니다.
LDM (Large Driving Model) 이란?
Large Driving Model(LDM)은 대규모 주행 데이터와 언어 모델 기반 추론 능력을 결합한 차세대 자율주행 AI
- 일반적인 E2E 모델이 입력과 출력을 직접 연결하는 방식이라면, LDM은 다양한 도로 상황과 교통 규칙, 운전자 의도를 이해하고 추론하여 행동을 결정할 수 있습니다.
VLA (Vision Language Action) 이란?
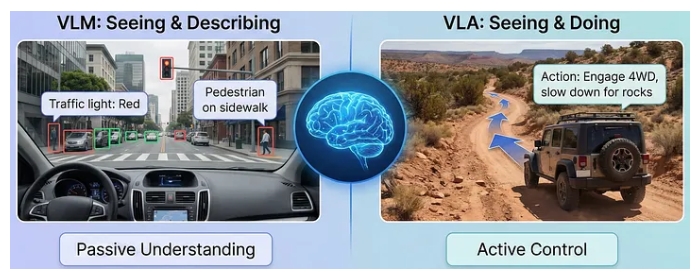
인공지능이 인간의 주행 데이터를 모방 학습(Imitation Learning) 하는 E2E에 추론 능력을 추가하여 운전자 행동에 대한 인과관계를 추론해 학습하기 때문에 AI 의사결정 과정에 대한 구체적인 설명을 제공할 수 있는 모델
-
VLA(Vision-Language-Action) 는 기존 E2E 자율주행의 발전된 형태로 볼 수 있습니다.
-
E2E가 센서 입력을 직접 조향·가감속 명령으로 연결하는 데 집중했다면, VLA는 언어 모델을 활용 하여 주행 상황을 이해하고 추론합니다.
E2E모델의 한계를 보완한 비전, 언어, 행동의 Reasoning model (VLA)가 등장하게 되면서 예상치 못한 순간, 튀어나오는 보행자등의 돌발 상황을 감지, 사고 방지를 위해 급제동을 결정하는등의 추론과정을 언어로 설명가능해지게 되었습니다.
예를들어, 도로에 굴러온 공을 보고 '아이가 나올 수 있어 정차한다'는 정차 이유를 설명할 수 있게 됩니다. 바로 이점 때문에, Vision Language Action model은 E2E의 "블랙박스 현상"을 해소할 수 있어 자율주행 기술을 고도화하고 법적 책임을 명확히 할 수 있게 됩니다.
판단의 과정을 공개하는 기술적인 진화로 인해 충돌 방지를 위한 즉각적인 브레이크 제동과 같은 "행동 (Action)"이 가능해지게 되었습니다.
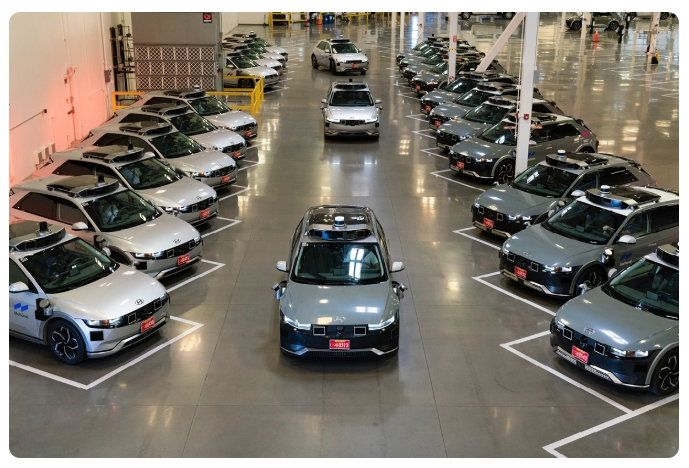
모셔널(Motional)은 Rule-based, E2E, LDM(Large Driving Model)을 조합한 하이브리드 전략을 취하고 있는데, 이로써 매 상황마다 최적의 방식을 결합 가능하여 유연한 대응이 가능하게 됩니다.
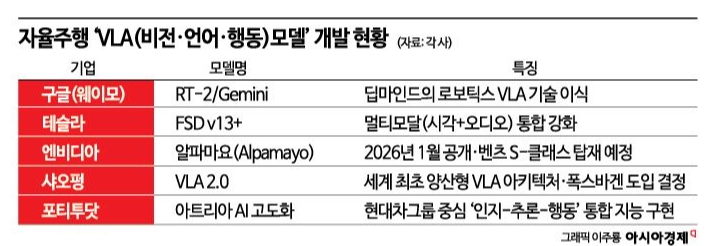
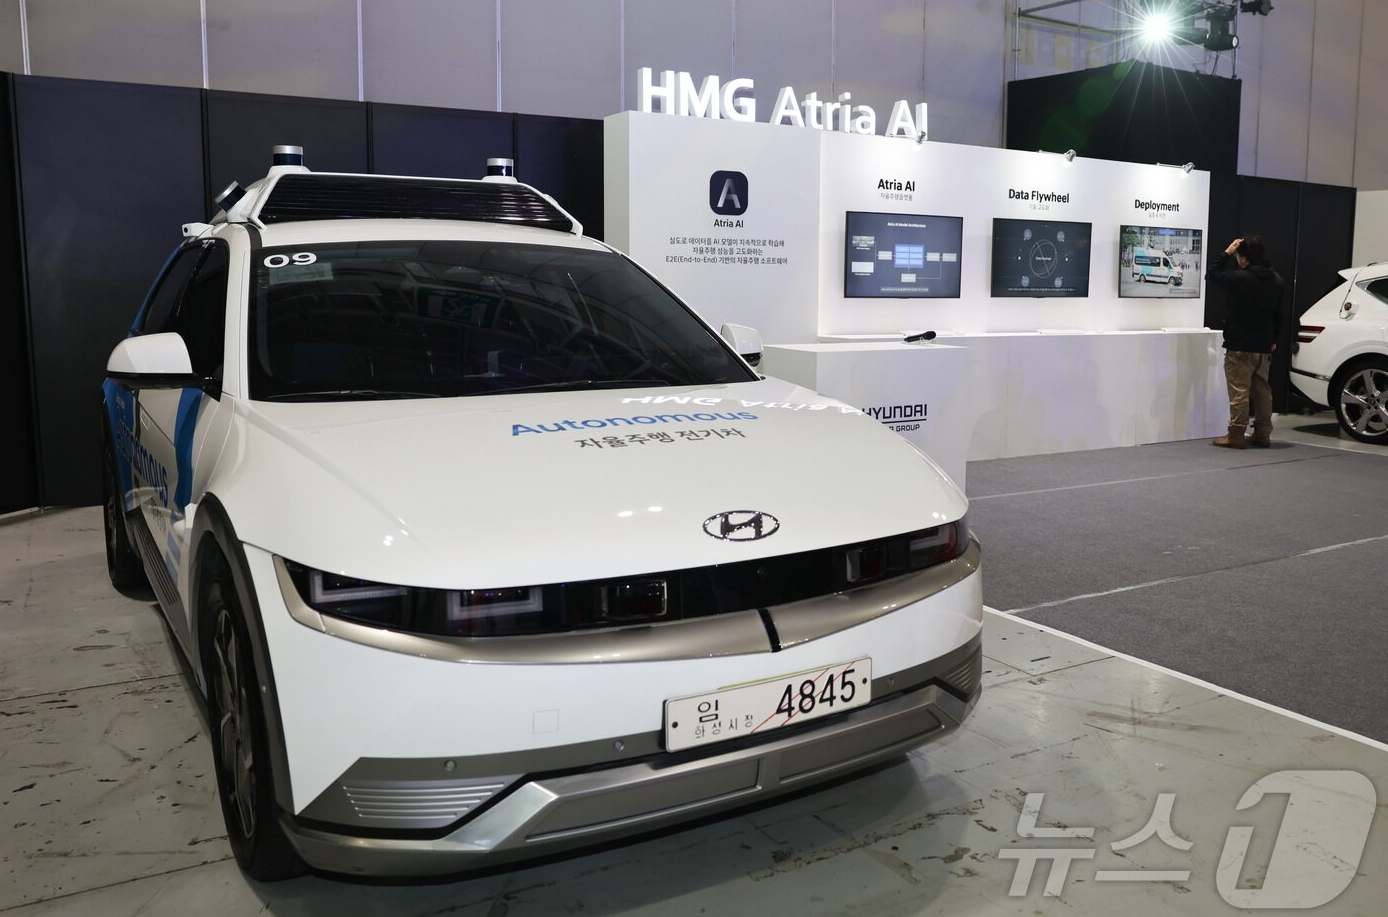
현대자동차그룹은 SDV(Software Defined Vehicle) 전략의 핵심 기술로 VLA 기반 자율주행을 주목하고 있습니다. 포티투닷이 개발 중인 Atria AI는 기존 E2E 기반 주행 모델에 대규모 언어 모델(LLM)의 추론 능력을 결합하여 차량이 주변 환경을 이해하고 행동 이유를 설명할 수 있는 차세대 자율주행 플랫폼을 목표로 하고 있습니다. 이에 따라 현대차그룹은 "포티투닷-엔비디아-모셔널"로 이뤄진 자율주행 협업 체계를 구축할 것으로 전망되고 있습니다.
-
자율주행 기술은 Rule-Based에서 E2E로, 다시 E2E에서 VLA 기반 LDM으로 발전하고 있습니다.
-
과거에는 차량이 정해진 규칙을 수행하는 수준이었다면, 이제는 주변 상황을 이해하고 스스로 추론하며 그 이유를 설명할 수 있는 단계로 진화하고 있습니다.
-
향후 완전 자율주행(Level 4~5)의 실현을 위해서는 높은 주행 성능뿐 아니라 설명 가능성과 안전성 확보가 중요한 과제가 될 것으로 보입니다.
이상으로 모빌리티 산업 이슈 스터디 네번째 포스팅을 마치도록 하겠습니다.
더 많은 모빌리티 이야기가 궁금하시면 하단의 H 모빌리티 클래스 공식 인스타그램을 확인해주세요!
"최적의 결정을 설계하는 자율주행 판단 전문가 남서현 앰버서더" 였습니다!
#H-모빌리티 클래스 #H-모빌리티 클래스 앰버서더 #대외활동 #현대자동차 #모셔널 #포티투닷 #AVP #자율주행 #판단 #Rule-based #E2E #블랙박스 #의사결정 #VLA #맥락 #추론
Reference
https://www.hyundaimotorgroup.com/ko/tv/hyundai-autonomous-driving-e2e-technology
https://www.hyundaimotorgroup.com/ko/tv/autonomous-driving-rule-based-system
https://www.42dot.ai/blog/164
https://www.youtube.com/watch?v=1ZG63np_HoU
https://www.hyundaimotorgroup.com/ko/story/hmg-tech-talent-forum-2026-series-2-minwoo-park-head-avp-division
https://www.hyundaimotorgroup.com/ko/story/hyundai-motor-group-autonomous-driving-technology-advancement
https://www.newsway.co.kr/news/view?ud=2026061009285900399
https://www.yna.co.kr/view/AKR20260608179900003
https://www.news1.kr/industry/auto-industry/6192430
https://www.asiae.co.kr/article/2026033015441074056
https://raft.github.io/
https://aws.amazon.com/ko/blogs/tech/building-an-end-to-end-physical-ai-data-pipeline-for-autonomous-vehicle-3-0-on-aws-with-nvidia/
https://ai.plainenglish.io/from-seeing-to-doing-how-vla-models-are-rewriting-the-code-of-autonomous-driving-02711589b3d6
https://www.instagram.com/h_mobility_class?utm_source=ig_web_button_share_sheet&igsh=ZDNlZDc0MzIxNw%3D%3D