저자 : Guoshun Cai, Guodong Yin, Jinxiang Wang, Jiwei Feng, Shuo Bai, Jingyu Hu소속 : Southeast University, Liaocheng University게재지 : Control Engineering Practice , Vol. 172, 106893, 2026DOI : 10.1016/j.conengprac.2026.106893
Abstract 요약
이 논문의 질문은 단순히 “경로를 잘 따라갈 수 있는가”가 아님. 실제 차량에서 직접 측정하기 어려운 상태가 있고, 모델이 계속 변하며, 안전영역을 넘지 않으면서도 실시간 계산이 가능해야 한다는 네 가지 요구를 하나의 제어 구조에서 만족할 수 있는지가 핵심임. 논문의 해법은 관측기가 불확실성을 숫자로 경계 짓고, 강건 MPC가 그 경계의 최악 조건을 대비하며, 위상평면과 CBF가 각각 차량 동역학 안정성과 추종 안전성을 제한하는 역할 분담임.
1. Introduction
기존 궤적 추종 제어는 모델 불확실성, 외란, 상태 추정 오차를 따로 다루는 경우가 많음. 그러나 실제 차량에서는 이 세 요소가 동시에 작용하므로 하나만 무시해도 이론적으로 얻은 안정성 보장이 약해질 수 있음.
일반적인 상태 관측기는 추정값만 제공하지만, 강건 MPC에는 “추정 오차가 최대 어느 범위에 있는가”도 필요함. 이 논문은 quadratic boundedness를 사용하여 관측 오차의 타원체 경계를 계산하고 온라인에서 줄여 나감.
차량 안정성은 횡슬립각과 요레이트가 만드는 위상평면의 안정영역으로, 추종 안전성은 횡방향 오차와 헤딩 오차가 만드는 CBF 안전집합으로 표현함. 두 제약을 MPC 상태 제약으로 합치는 것이 제안 구조의 특징임.
주요 기여는 시변 타이어 강성과 속도를 반영한 다면체 LPV 모델, 온라인 오차경계 갱신 관측기, 오차를 포함한 min-max 강건 MPC, CBF와 위상평면의 통합, 오프라인·온라인 분리를 통한 실시간 구현으로 정리됨.
2. System modeling
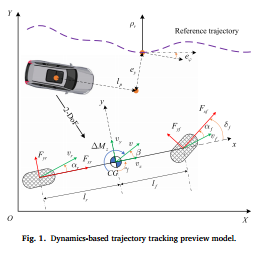
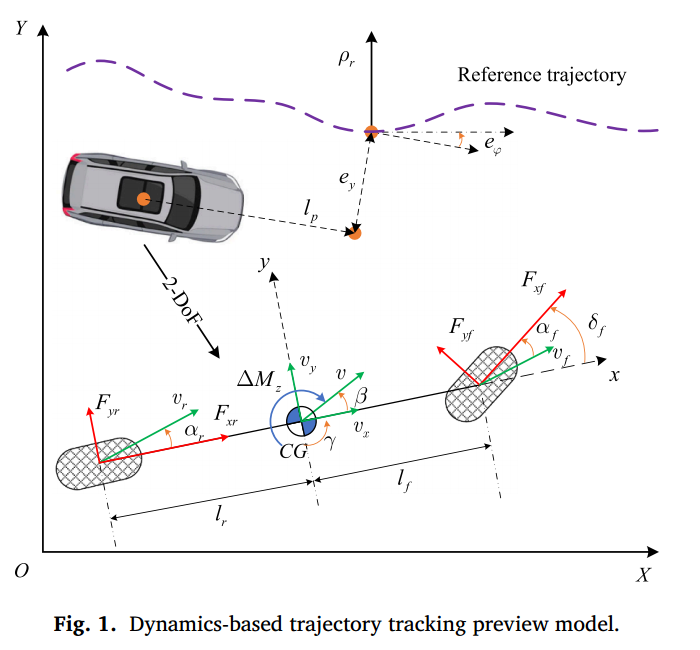
2.1 Vehicle dynamics model
횡슬립각 β \beta β γ \gamma γ
M v x ( β ˙ + γ ) = F y f cos δ f + F y r , I z γ ˙ = l f F y f cos δ f − l r F y r + Δ M z (1) \begin{aligned}M v_x(\dot\beta+\gamma)&=F_{yf}\cos\delta_f+F_{yr},\\ I_z\dot\gamma&=l_fF_{yf}\cos\delta_f-l_rF_{yr}+\Delta M_z\end{aligned}\tag{1} M v x ( β ˙ + γ ) I z γ ˙ = F y f cos δ f + F y r , = l f F y f cos δ f − l r F y r + Δ M z ( 1 )
M M M v x v_x v x I z I_z I z l f , l r l_f,l_r l f , l r F y f , F y r F_{yf},F_{yr} F y f , F y r δ f \delta_f δ f Δ M z \Delta M_z Δ M z 횡력의 기준 모델은 슬립각에 따른 비선형 Magic Formula임.
F y , n = − D y sin { C y arctan [ B y ( α n + S h y ) − E y { B y ( α n + S h y ) − arctan ( B y ( α n + S h y ) ) } ] } + S v y , n ∈ { f , r } (2) F_{y,n}=-D_y\sin\!\left\{C_y\arctan\!\left[B_y(\alpha_n+S_{hy})-E_y\{B_y(\alpha_n+S_{hy})-\arctan(B_y(\alpha_n+S_{hy}))\}\right]\right\}+S_{vy},\quad n\in\{f,r\}\tag{2} F y , n = − D y sin { C y arctan [ B y ( α n + S h y ) − E y { B y ( α n + S h y ) − arctan ( B y ( α n + S h y ) ) } ] } + S v y , n ∈ { f , r } ( 2 )
α n \alpha_n α n B y , C y , D y , E y , S h y , S v y B_y,C_y,D_y,E_y,S_{hy},S_{vy} B y , C y , D y , E y , S h y , S v y
F y f = K f α f , F y r = K r α r (3) F_{yf}=K_f\alpha_f,\qquad F_{yr}=K_r\alpha_r\tag{3} F y f = K f α f , F y r = K r α r ( 3 ) K f = ε f C f , K r = ε r C r (4) K_f=\varepsilon_f C_f,\qquad K_r=\varepsilon_r C_r\tag{4} K f = ε f C f , K r = ε r C r ( 4 )
K f , K r K_f,K_r K f , K r C f , C r C_f,C_r C f , C r ε f , ε r \varepsilon_f,\varepsilon_r ε f , ε r 경로를 미리 보는 점에서 횡방향 위치오차와 헤딩오차의 변화율을 추가함.
{ e ˙ y = v x sin e φ − v x β − γ l p , e ˙ φ = v x ρ r − γ (5) \begin{cases}\dot e_y=v_x\sin e_\varphi-v_x\beta-\gamma l_p,\\ \dot e_\varphi=v_x\rho_r-\gamma\end{cases}\tag{5} { e ˙ y = v x sin e φ − v x β − γ l p , e ˙ φ = v x ρ r − γ ( 5 )
l p l_p l p ρ r \rho_r ρ r
x ˙ ( t ) = A x ( t ) + B u ( t ) + D d ( t ) , z ( t ) = C x ( t ) + H d ( t ) (6) \dot x(t)=A x(t)+B u(t)+D d(t),\qquad z(t)=Cx(t)+Hd(t)\tag{6} x ˙ ( t ) = A x ( t ) + B u ( t ) + D d ( t ) , z ( t ) = C x ( t ) + H d ( t ) ( 6 )
상태는 x = [ e y , e φ , β , γ ] T x=[e_y,e_\varphi,\beta,\gamma]^T x = [ e y , e φ , β , γ ] T u = [ δ f , Δ M z ] T u=[\delta_f,\Delta M_z]^T u = [ δ f , Δ M z ] T d = ρ r d=\rho_r d = ρ r
2.2 LPV system
속도 v x v_x v x ε f , ε r \varepsilon_f,\varepsilon_r ε f , ε r σ 1 = ε f / v x \sigma_1=\varepsilon_f/v_x σ 1 = ε f / v x σ 2 = ε r / v x \sigma_2=\varepsilon_r/v_x σ 2 = ε r / v x σ 3 = ε f / v x 2 \sigma_3=\varepsilon_f/v_x^2 σ 3 = ε f / v x 2 σ 4 = ε r / v x 2 \sigma_4=\varepsilon_r/v_x^2 σ 4 = ε r / v x 2 σ 5 = ε f \sigma_5=\varepsilon_f σ 5 = ε f σ 6 = ε r \sigma_6=\varepsilon_r σ 6 = ε r σ 7 = v x \sigma_7=v_x σ 7 = v x
A ( σ ) = A 0 + ∑ i = 1 7 σ i A i , B ( σ ) = B 0 + σ 1 B 1 + σ 5 B 5 , D ( σ ) = σ 7 D 7 (7) \begin{aligned}A(\sigma)&=A_0+\sum_{i=1}^{7}\sigma_i A_i,\\ B(\sigma)&=B_0+\sigma_1B_1+\sigma_5B_5,\\ D(\sigma)&=\sigma_7D_7\end{aligned}\tag{7} A ( σ ) B ( σ ) D ( σ ) = A 0 + i = 1 ∑ 7 σ i A i , = B 0 + σ 1 B 1 + σ 5 B 5 , = σ 7 D 7 ( 7 )
A i , B i , D 7 A_i,B_i,D_7 A i , B i , D 7
λ 1 = [ σ 1 min , σ 2 min , σ 3 min , σ 4 min , σ 5 min , σ 6 min , σ 7 max ] , λ 2 = [ σ 1 max , σ 2 min , σ 3 max , σ 4 min , σ 5 max , σ 6 min , σ 7 min ] , λ 3 = [ σ 1 min , σ 2 max , σ 3 min , σ 4 max , σ 5 min , σ 6 max , σ 7 max ] , λ 4 = [ σ 1 max , σ 2 max , σ 3 max , σ 4 max , σ 5 max , σ 6 max , σ 7 min ] (8) \begin{aligned}\lambda_1&=[\sigma_{1\min},\sigma_{2\min},\sigma_{3\min},\sigma_{4\min},\sigma_{5\min},\sigma_{6\min},\sigma_{7\max}],\\ \lambda_2&=[\sigma_{1\max},\sigma_{2\min},\sigma_{3\max},\sigma_{4\min},\sigma_{5\max},\sigma_{6\min},\sigma_{7\min}],\\ \lambda_3&=[\sigma_{1\min},\sigma_{2\max},\sigma_{3\min},\sigma_{4\max},\sigma_{5\min},\sigma_{6\max},\sigma_{7\max}],\\ \lambda_4&=[\sigma_{1\max},\sigma_{2\max},\sigma_{3\max},\sigma_{4\max},\sigma_{5\max},\sigma_{6\max},\sigma_{7\min}]\end{aligned}\tag{8} λ 1 λ 2 λ 3 λ 4 = [ σ 1 m i n , σ 2 m i n , σ 3 m i n , σ 4 m i n , σ 5 m i n , σ 6 m i n , σ 7 m a x ] , = [ σ 1 m a x , σ 2 m i n , σ 3 m a x , σ 4 m i n , σ 5 m a x , σ 6 m i n , σ 7 m i n ] , = [ σ 1 m i n , σ 2 m a x , σ 3 m i n , σ 4 m a x , σ 5 m i n , σ 6 m a x , σ 7 m a x ] , = [ σ 1 m a x , σ 2 m a x , σ 3 m a x , σ 4 m a x , σ 5 m a x , σ 6 m a x , σ 7 m i n ] ( 8 )
λ j ( i ) \lambda_j(i) λ j ( i ) j j j i i i
A ˉ j = A 0 + ∑ i = 1 7 λ j ( i ) A i , B ˉ j = B 0 + λ j ( 1 ) B 1 + λ j ( 5 ) B 5 , D ˉ j = λ j ( 7 ) D 7 ( j = 1 , … , 4 ) (9) \bar A_j=A_0+\sum_{i=1}^{7}\lambda_j(i)A_i,\quad \bar B_j=B_0+\lambda_j(1)B_1+\lambda_j(5)B_5,\quad \bar D_j=\lambda_j(7)D_7\quad(j=1,\ldots,4)\tag{9} A ˉ j = A 0 + i = 1 ∑ 7 λ j ( i ) A i , B ˉ j = B 0 + λ j ( 1 ) B 1 + λ j ( 5 ) B 5 , D ˉ j = λ j ( 7 ) D 7 ( j = 1 , … , 4 ) ( 9 )
이산화된 모델은 네 꼭짓점 시스템의 볼록결합으로 표현됨.
{ x ( k + 1 ) = E ( η ( k ) ) x ( k ) + F ( η ( k ) ) u ( k ) + G ( η ( k ) ) d ( k ) , z ( k ) = C x ( k ) + H d ( k ) (10) \begin{cases}x(k+1)=E(\eta(k))x(k)+F(\eta(k))u(k)+G(\eta(k))d(k),\\ z(k)=Cx(k)+Hd(k)\end{cases}\tag{10} { x ( k + 1 ) = E ( η ( k ) ) x ( k ) + F ( η ( k ) ) u ( k ) + G ( η ( k ) ) d ( k ) , z ( k ) = C x ( k ) + H d ( k ) ( 1 0 )
E , F , G E,F,G E , F , G A ˉ j ′ , B ˉ j ′ , D ˉ j ′ \bar A'_j,\bar B'_j,\bar D'_j A ˉ j ′ , B ˉ j ′ , D ˉ j ′ η j \eta_j η j a = ( σ 1 max − σ 1 ) / ( σ 1 max − σ 1 min ) a=(\sigma_{1\max}-\sigma_1)/(\sigma_{1\max}-\sigma_{1\min}) a = ( σ 1 m a x − σ 1 ) / ( σ 1 m a x − σ 1 m i n ) b = ( σ 2 − σ 2 min ) / ( σ 2 max − σ 2 min ) b=(\sigma_2-\sigma_{2\min})/(\sigma_{2\max}-\sigma_{2\min}) b = ( σ 2 − σ 2 m i n ) / ( σ 2 m a x − σ 2 m i n )
η 1 = a b , η 2 = ( 1 − a ) b , η 3 = a ( 1 − b ) , η 4 = ( 1 − a ) ( 1 − b ) , ∑ j = 1 4 η j = 1 (11) \eta_1=ab,\qquad \eta_2=(1-a)b,\qquad \eta_3=a(1-b),\qquad \eta_4=(1-a)(1-b),\qquad\sum_{j=1}^{4}\eta_j=1\tag{11} η 1 = a b , η 2 = ( 1 − a ) b , η 3 = a ( 1 − b ) , η 4 = ( 1 − a ) ( 1 − b ) , j = 1 ∑ 4 η j = 1 ( 1 1 )
a , b a,b a , b
이 단계는 비선형 차량의 가능한 변화 범위를 네 꼭짓점의 볼록껍질에 담는 구성임. 이후 LMI를 모든 꼭짓점에서 확인하는 이유도 여기에 있음.
3. Observer-based robust MPC design
3.1 Off-line observer design
직접 계측하기 어려운 횡슬립각을 포함한 상태를 추정하기 위해 다면체 LPV 관측기를 둠.
x ^ ( k + 1 ) = E ( η ( k ) ) x ^ ( k ) + F ( η ( k ) ) u ( k ) + L ( η ( k ) ) [ z ( k ) − C x ^ ( k ) ] (12) \hat x(k+1)=E(\eta(k))\hat x(k)+F(\eta(k))u(k)+L(\eta(k))[z(k)-C\hat x(k)]\tag{12} x ^ ( k + 1 ) = E ( η ( k ) ) x ^ ( k ) + F ( η ( k ) ) u ( k ) + L ( η ( k ) ) [ z ( k ) − C x ^ ( k ) ] ( 1 2 )
x ^ \hat x x ^ L ( η ) = ∑ q η q L q L(\eta)=\sum_q\eta_qL_q L ( η ) = ∑ q η q L q x o = x − x ^ x_o=x-\hat x x o = x − x ^
x o ( k + 1 ) = [ E ( η ) − L ( η ) C ] x o ( k ) + [ G ( η ) − L ( η ) H ] d ( k ) (13) x_o(k+1)=[E(\eta)-L(\eta)C]x_o(k)+[G(\eta)-L(\eta)H]d(k)\tag{13} x o ( k + 1 ) = [ E ( η ) − L ( η ) C ] x o ( k ) + [ G ( η ) − L ( η ) H ] d ( k ) ( 1 3 )
오차의 크기는 양의 정부호 P o P_o P o V o = x o T P o x o V_o=x_o^TP_ox_o V o = x o T P o x o V o V_o V o
V o ( k ) ≥ 1 ⟹ V o ( k ) − V o ( k + 1 ) ≥ 0 (14) V_o(k)\geq1\quad\Longrightarrow\quad V_o(k)-V_o(k+1)\geq0\tag{14} V o ( k ) ≥ 1 ⟹ V o ( k ) − V o ( k + 1 ) ≥ 0 ( 1 4 )
V o = 1 V_o=1 V o = 1 ∥ d ∥ Q w 2 ≤ 1 \|d\|_{Q_w}^2\leq1 ∥ d ∥ Q w 2 ≤ 1 0 < θ < 1 0<\theta<1 0 < θ < 1 P o P_o P o R q R_q R q
max P o , R q tr ( P o ) s.t. [ ( 1 − θ ) P o ∗ ∗ 0 θ Q w ∗ P o E q − R q C P o D q − R q H P o ] ⪰ 0 (15) \begin{aligned}\max_{P_o,R_q}\;&\operatorname{tr}(P_o)\\ \text{s.t. }&\begin{bmatrix}(1-\theta)P_o&\ast&\ast\\0&\theta Q_w&\ast\\P_oE_q-R_qC&P_oD_q-R_qH&P_o\end{bmatrix}\succeq0\end{aligned}\tag{15} P o , R q max s.t. t r ( P o ) ⎣ ⎢ ⎡ ( 1 − θ ) P o 0 P o E q − R q C ∗ θ Q w P o D q − R q H ∗ ∗ P o ⎦ ⎥ ⎤ ⪰ 0 ( 1 5 )
Q w Q_w Q w R q = P o L q R_q=P_oL_q R q = P o L q D q D_q D q G G G ∥ d ∥ Q w 2 ≤ 1 \|d\|_{Q_w}^2\leq1 ∥ d ∥ Q w 2 ≤ 1 V o ≥ 1 V_o\geq1 V o ≥ 1 V o ≥ ∥ d ∥ Q w 2 V_o\geq\|d\|_{Q_w}^2 V o ≥ ∥ d ∥ Q w 2
V o ( k ) ≥ ∥ d ( k ) ∥ Q w 2 ⟹ V o ( k ) − V o ( k + 1 ) ≥ 0 (16) V_o(k)\geq\|d(k)\|_{Q_w}^2\quad\Longrightarrow\quad V_o(k)-V_o(k+1)\geq0\tag{16} V o ( k ) ≥ ∥ d ( k ) ∥ Q w 2 ⟹ V o ( k ) − V o ( k + 1 ) ≥ 0 ( 1 6 )
S-procedure는 두 이차 부등식의 함의를 비음수 승수 θ \theta θ
V o ( k ) − V o ( k + 1 ) ≥ θ ( V o ( k ) − ∥ d ( k ) ∥ Q w 2 ) (17) V_o(k)-V_o(k+1)\geq\theta\bigl(V_o(k)-\|d(k)\|_{Q_w}^2\bigr)\tag{17} V o ( k ) − V o ( k + 1 ) ≥ θ ( V o ( k ) − ∥ d ( k ) ∥ Q w 2 ) ( 1 7 )
식 (13)을 대입하고 w = [ x o T , d T ] T w=[x_o^T,d^T]^T w = [ x o T , d T ] T
[ x o d ] T [ Θ 1 ∗ Θ 2 Θ 3 ] [ x o d ] ≥ 0 (18) \begin{bmatrix}x_o\\d\end{bmatrix}^{\!T}\begin{bmatrix}\Theta_1&\ast\\\Theta_2&\Theta_3\end{bmatrix}\begin{bmatrix}x_o\\d\end{bmatrix}\geq0\tag{18} [ x o d ] T [ Θ 1 Θ 2 ∗ Θ 3 ] [ x o d ] ≥ 0 ( 1 8 )
여기서 A o = E − L C A_o=E-LC A o = E − L C D o = G − L H D_o=G-LH D o = G − L H Θ 1 = ( 1 − θ ) P o − A o T P o A o \Theta_1=(1-\theta)P_o-A_o^TP_oA_o Θ 1 = ( 1 − θ ) P o − A o T P o A o Θ 2 = − D o T P o A o \Theta_2=-D_o^TP_oA_o Θ 2 = − D o T P o A o Θ 3 = θ Q w − D o T P o D o \Theta_3=\theta Q_w-D_o^TP_oD_o Θ 3 = θ Q w − D o T P o D o x o , d x_o,d x o , d
[ Θ 1 ∗ Θ 2 Θ 3 ] ⪰ 0 (19) \begin{bmatrix}\Theta_1&\ast\\\Theta_2&\Theta_3\end{bmatrix}\succeq0\tag{19} [ Θ 1 Θ 2 ∗ Θ 3 ] ⪰ 0 ( 1 9 )
식 (19)에 Schur complement를 적용하면 식 (15) 형태의 LMI로 연결됨. 이 설계는 오차가 정확히 0이 된다는 주장이 아니라, 외란이 있어도 알려진 타원체 밖으로 발산하지 않도록 하는 조건임.
3.2 On-line refreshment of EES
오프라인에서 구한 타원체만 고정해서 쓰면 초기 오차가 큰 상황을 지나치게 보수적으로 처리함. V o ( k ) ≤ ς ( k ) V_o(k)\leq\varsigma(k) V o ( k ) ≤ ς ( k ) ς ( k ) ≥ 1 \varsigma(k)\geq1 ς ( k ) ≥ 1
V o ( k + 1 ) ≤ V o ( k ) − θ V o ( k ) + θ ∥ d ( k ) ∥ Q w 2 ≤ 1 + ( 1 − θ ) [ V o ( k ) − 1 ] (20) V_o(k+1)\leq V_o(k)-\theta V_o(k)+\theta\|d(k)\|_{Q_w}^{2}\leq1+(1-\theta)[V_o(k)-1]\tag{20} V o ( k + 1 ) ≤ V o ( k ) − θ V o ( k ) + θ ∥ d ( k ) ∥ Q w 2 ≤ 1 + ( 1 − θ ) [ V o ( k ) − 1 ] ( 2 0 )
0 < θ < 1 0<\theta<1 0 < θ < 1 V o V_o V o
min ς ( k + 1 ) , κ 1 , κ 2 ς ( k + 1 ) s.t. κ 1 , κ 2 ≥ 0 , [ ς ( k + 1 ) − κ 1 − κ 2 ς ( k ) ∗ ∗ 0 Λ 22 ∗ 0 Λ 32 Λ 33 ] ⪰ 0 (21) \begin{aligned}\min_{\varsigma(k+1),\kappa_1,\kappa_2}\;&\varsigma(k+1)\\ \text{s.t. }&\kappa_1,\kappa_2\geq0,\quad\begin{bmatrix}\varsigma(k+1)-\kappa_1-\kappa_2\varsigma(k)&\ast&\ast\\0&\Lambda_{22}&\ast\\0&\Lambda_{32}&\Lambda_{33}\end{bmatrix}\succeq0\end{aligned}\tag{21} ς ( k + 1 ) , κ 1 , κ 2 min s.t. ς ( k + 1 ) κ 1 , κ 2 ≥ 0 , ⎣ ⎢ ⎡ ς ( k + 1 ) − κ 1 − κ 2 ς ( k ) 0 0 ∗ Λ 2 2 Λ 3 2 ∗ ∗ Λ 3 3 ⎦ ⎥ ⎤ ⪰ 0 ( 2 1 )
A o = E − L C A_o=E-LC A o = E − L C D o = G − L H D_o=G-LH D o = G − L H P ˉ o \bar P_o P ˉ o Λ 22 = κ 1 Q w − D o T P ˉ o D o \Lambda_{22}=\kappa_1Q_w-D_o^T\bar P_oD_o Λ 2 2 = κ 1 Q w − D o T P ˉ o D o Λ 32 = D o T P ˉ o A o \Lambda_{32}=D_o^T\bar P_oA_o Λ 3 2 = D o T P ˉ o A o Λ 33 = κ 2 P ˉ o − A o T P ˉ o A o \Lambda_{33}=\kappa_2\bar P_o-A_o^T\bar P_oA_o Λ 3 3 = κ 2 P ˉ o − A o T P ˉ o A o κ 1 , κ 2 \kappa_1,\kappa_2 κ 1 , κ 2 다음 시점의 오차가 새 경계 안에 있다는 조건을 직접 검사하면 다음 식임.
ς ( k + 1 ) − x o ( k + 1 ) T P ˉ o x o ( k + 1 ) − κ 1 [ 1 − d ( k ) T Q w d ( k ) ] − κ 2 [ ς ( k ) − x o ( k ) T P ˉ o x o ( k ) ] ≥ 0 (22) \varsigma(k+1)-x_o(k+1)^T\bar P_ox_o(k+1)-\kappa_1[1-d(k)^TQ_wd(k)]-\kappa_2[\varsigma(k)-x_o(k)^T\bar P_ox_o(k)]\geq0\tag{22} ς ( k + 1 ) − x o ( k + 1 ) T P ˉ o x o ( k + 1 ) − κ 1 [ 1 − d ( k ) T Q w d ( k ) ] − κ 2 [ ς ( k ) − x o ( k ) T P ˉ o x o ( k ) ] ≥ 0 ( 2 2 )
식 (13)을 넣은 후에는 다음의 동등한 압축형 표현이 됨. 원문 식 (23)은 두 제곱항을 전개해 네 이차항으로 적은 형태임.
ς ( k + 1 ) − ∥ A o x o ( k ) + D o d ( k ) ∥ P ˉ o 2 − κ 1 [ 1 − d ( k ) T Q w d ( k ) ] − κ 2 [ ς ( k ) − x o ( k ) T P ˉ o x o ( k ) ] ≥ 0 (23) \varsigma(k+1)-\|A_ox_o(k)+D_od(k)\|_{\bar P_o}^{2}-\kappa_1[1-d(k)^TQ_wd(k)]-\kappa_2[\varsigma(k)-x_o(k)^T\bar P_ox_o(k)]\geq0\tag{23} ς ( k + 1 ) − ∥ A o x o ( k ) + D o d ( k ) ∥ P ˉ o 2 − κ 1 [ 1 − d ( k ) T Q w d ( k ) ] − κ 2 [ ς ( k ) − x o ( k ) T P ˉ o x o ( k ) ] ≥ 0 ( 2 3 )
이를 [ 1 , d T , x o T ] T [1,d^T,x_o^T]^T [ 1 , d T , x o T ] T
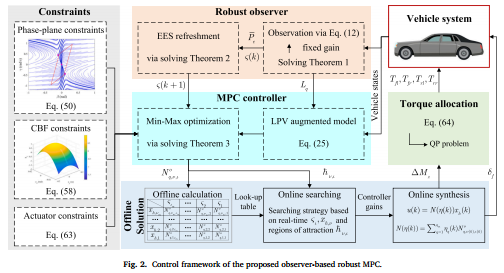
Algorithm 1은 식 (15)의 관측기 이득을 오프라인에서 계산하고, 식 (12)의 상태 추정과 식 (21)의 오차집합 갱신을 온라인에서 수행하는 순서임.
추정 상태를 이용한 LPV 상태 피드백을 꼭짓점 이득의 가중합으로 정의함.
u ( c ∣ k ) = N ( η ( k ) ) x ^ ( c ∣ k ) = ∑ q = 1 q m η q ( k ) N q ( k ) x ^ ( c ∣ k ) (24) u(c|k)=N(\eta(k))\hat x(c|k)=\sum_{q=1}^{q_m}\eta_q(k)N_q(k)\hat x(c|k)\tag{24} u ( c ∣ k ) = N ( η ( k ) ) x ^ ( c ∣ k ) = q = 1 ∑ q m η q ( k ) N q ( k ) x ^ ( c ∣ k ) ( 2 4 )
c c c k k k N q N_q N q ξ = [ x ^ T , x o T ] T \xi=[\hat x^T,x_o^T]^T ξ = [ x ^ T , x o T ] T
ξ ( c + 1 ∣ k ) = Π ( c , k ) ξ ( c ∣ k ) + Ξ ( c , k ) d ( k + c ) , c ≥ 0 (25) \xi(c+1|k)=\Pi(c,k)\xi(c|k)+\Xi(c,k)d(k+c),\qquad c\geq0\tag{25} ξ ( c + 1 ∣ k ) = Π ( c , k ) ξ ( c ∣ k ) + Ξ ( c , k ) d ( k + c ) , c ≥ 0 ( 2 5 )
Π = [ E + F N L C 0 E − L C ] \Pi=\begin{bmatrix}E+FN&LC\\0&E-LC\end{bmatrix} Π = [ E + F N 0 L C E − L C ] Ξ = [ L H G − L H ] \Xi=\begin{bmatrix}LH\\G-LH\end{bmatrix} Ξ = [ L H G − L H ] 저자의 min–max 문제는 허용 LPV 행렬과 외란의 최악 조건에서 성능 상계 Υ \Upsilon Υ
min Υ , S , N q max [ E ∣ F ∣ G ∣ C ∣ H ] ( η ) ∈ Q , ∥ d ( k + c ) ∥ Q w 2 ≤ 1 Υ (26) \min_{\Upsilon,S,N_q}\ \max_{[E|F|G|C|H](\eta)\in\mathcal Q,\ \|d(k+c)\|_{Q_w}^{2}\leq1}\ \Upsilon\tag{26} Υ , S , N q min [ E ∣ F ∣ G ∣ C ∣ H ] ( η ) ∈ Q , ∥ d ( k + c ) ∥ Q w 2 ≤ 1 max Υ ( 2 6 )
Q \mathcal Q Q
ξ ( k ) ∈ ψ S − 1 , S = diag ( S 1 , S 2 ) , S 1 , S 2 ≻ 0 (27) \xi(k)\in\psi_{S^{-1}},\qquad S=\operatorname{diag}(S_1,S_2),\quad S_1,S_2\succ0\tag{27} ξ ( k ) ∈ ψ S − 1 , S = d i a g ( S 1 , S 2 ) , S 1 , S 2 ≻ 0 ( 2 7 )
S S S
∥ ξ ( c ∣ k ) ∥ S − 1 2 ≥ 1 ⟹ ∥ ξ ( c ∣ k ) ∥ S − 1 2 − ∥ ξ ( c + 1 ∣ k ) ∥ S − 1 2 ≥ ∥ z ( c ∣ k ) ∥ T 2 + ∥ u ( c ∣ k ) ∥ U 2 Υ (28) \|\xi(c|k)\|_{S^{-1}}^{2}\geq1\ \Longrightarrow\ \|\xi(c|k)\|_{S^{-1}}^{2}-\|\xi(c+1|k)\|_{S^{-1}}^{2}\geq\frac{\|z(c|k)\|_T^2+\|u(c|k)\|_U^2}{\Upsilon}\tag{28} ∥ ξ ( c ∣ k ) ∥ S − 1 2 ≥ 1 ⟹ ∥ ξ ( c ∣ k ) ∥ S − 1 2 − ∥ ξ ( c + 1 ∣ k ) ∥ S − 1 2 ≥ Υ ∥ z ( c ∣ k ) ∥ T 2 + ∥ u ( c ∣ k ) ∥ U 2 ( 2 8 )
T , U T,U T , U Υ \Upsilon Υ
− u max ≤ u ( c ∣ k ) ≤ u max (29) -u_{\max}\leq u(c|k)\leq u_{\max}\tag{29} − u m a x ≤ u ( c ∣ k ) ≤ u m a x ( 2 9 ) − χ max ≤ Φ x ( c + 1 ∣ k ) ≤ χ max (30) -\chi_{\max}\leq\Phi x(c+1|k)\leq\chi_{\max}\tag{30} − χ m a x ≤ Φ x ( c + 1 ∣ k ) ≤ χ m a x ( 3 0 )
u max u_{\max} u m a x Φ \Phi Φ χ max \chi_{\max} χ m a x Φ , χ max \Phi,\chi_{\max} Φ , χ m a x
3.4 Robust MPC design
Theorem 3은 식 (26)–(30)의 조건을 LMI로 바꿈. 설계변수는 S 1 , S 2 S_1,S_2 S 1 , S 2 W q W_q W q Y , Z Y,Z Y , Z Υ \Upsilon Υ ϑ , ϖ \vartheta,\varpi ϑ , ϖ
min ϖ , ϑ , Υ , W q , S 1 , S 2 , Z , Y Υ (31) \min_{\varpi,\vartheta,\Upsilon,W_q,S_1,S_2,Z,Y}\ \Upsilon\tag{31} ϖ , ϑ , Υ , W q , S 1 , S 2 , Z , Y min Υ ( 3 1 )
첫 LMI 쌍은 현재 추정 상태와 식 (21)의 오차경계를 하나의 종단집합에 넣음.
[ ϑ ( k ) ς ( k ) P ˉ o ∗ I S 2 ] ⪰ 0 , [ 1 − ϑ ( k ) ∗ x ^ ( k ) S 1 ] ⪰ 0 (32) \begin{bmatrix}\dfrac{\vartheta(k)}{\varsigma(k)}\bar P_o&\ast\\I&S_2\end{bmatrix}\succeq0,\qquad\begin{bmatrix}1-\vartheta(k)&\ast\\\hat x(k)&S_1\end{bmatrix}\succeq0\tag{32} ⎣ ⎢ ⎡ ς ( k ) ϑ ( k ) P ˉ o I ∗ S 2 ⎦ ⎥ ⎤ ⪰ 0 , [ 1 − ϑ ( k ) x ^ ( k ) ∗ S 1 ] ⪰ 0 ( 3 2 )
ϑ ( k ) \vartheta(k) ϑ ( k )
∑ q = 1 q m η q ( k + c ) X q ⪰ 0 , X q = [ ( 1 − ϖ ) S ∗ ∗ ∗ ∗ 0 ϖ Q w ∗ ∗ ∗ Γ 1 Γ 2 S ∗ ∗ T 1 / 2 C [ S 1 , S 2 ] T 1 / 2 H 0 Υ I ∗ U 1 / 2 W q 0 0 0 Υ I ] ⪰ 0 (33) \begin{gathered}\sum_{q=1}^{q_m}\eta_q(k+c)X_q\succeq0,\\ X_q=\begin{bmatrix}(1-\varpi)S&\ast&\ast&\ast&\ast\\0&\varpi Q_w&\ast&\ast&\ast\\\Gamma_1&\Gamma_2&S&\ast&\ast\\T^{1/2}C[S_1,S_2]&T^{1/2}H&0&\Upsilon I&\ast\\U^{1/2}W_q&0&0&0&\Upsilon I\end{bmatrix}\succeq0\end{gathered}\tag{33} q = 1 ∑ q m η q ( k + c ) X q ⪰ 0 , X q = ⎣ ⎢ ⎢ ⎢ ⎢ ⎢ ⎡ ( 1 − ϖ ) S 0 Γ 1 T 1 / 2 C [ S 1 , S 2 ] U 1 / 2 W q ∗ ϖ Q w Γ 2 T 1 / 2 H 0 ∗ ∗ S 0 0 ∗ ∗ ∗ Υ I 0 ∗ ∗ ∗ ∗ Υ I ⎦ ⎥ ⎥ ⎥ ⎥ ⎥ ⎤ ⪰ 0 ( 3 3 )
여기서 Γ 1 = [ E q S 1 + F q W q L q C S 2 0 E q S 2 − L q C S 2 ] \Gamma_1=\begin{bmatrix}E_qS_1+F_qW_q&L_qCS_2\\0&E_qS_2-L_qCS_2\end{bmatrix} Γ 1 = [ E q S 1 + F q W q 0 L q C S 2 E q S 2 − L q C S 2 ] Γ 2 = [ L q H G q − L q H ] \Gamma_2=\begin{bmatrix}L_qH\\G_q-L_qH\end{bmatrix} Γ 2 = [ L q H G q − L q H ] ϖ \varpi ϖ
물리적 입력 한계는 다음 LMI와 Y Y Y
[ S 1 ∗ ∗ 0 S 2 ∗ W q 0 Y ] ⪰ 0 , Y p p ≤ ( u max p ) 2 (34) \begin{bmatrix}S_1&\ast&\ast\\0&S_2&\ast\\W_q&0&Y\end{bmatrix}\succeq0,\qquad Y_{pp}\leq(u_{\max}^{p})^2\tag{34} ⎣ ⎢ ⎡ S 1 0 W q ∗ S 2 0 ∗ ∗ Y ⎦ ⎥ ⎤ ⪰ 0 , Y p p ≤ ( u m a x p ) 2 ( 3 4 )
p p p W q = N q S 1 W_q=N_qS_1 W q = N q S 1 N q = W q S 1 − 1 N_q=W_qS_1^{-1} N q = W q S 1 − 1 Z Z Z Φ \Phi Φ
[ S 1 ∗ ∗ ∗ 0 S 2 ∗ ∗ 0 0 Q w ∗ 2 Φ ( E q S 1 + F q W q ) 2 Φ E q S 2 2 Φ G q Z ] ⪰ 0 , Z s s ≤ ( χ max s ) 2 (35) \begin{bmatrix}S_1&\ast&\ast&\ast\\0&S_2&\ast&\ast\\0&0&Q_w&\ast\\\sqrt2\Phi(E_qS_1+F_qW_q)&\sqrt2\Phi E_qS_2&\sqrt2\Phi G_q&Z\end{bmatrix}\succeq0,\qquad Z_{ss}\leq(\chi_{\max}^{s})^2\tag{35} ⎣ ⎢ ⎢ ⎢ ⎡ S 1 0 0 2 Φ ( E q S 1 + F q W q ) ∗ S 2 0 2 Φ E q S 2 ∗ ∗ Q w 2 Φ G q ∗ ∗ ∗ Z ⎦ ⎥ ⎥ ⎥ ⎤ ⪰ 0 , Z s s ≤ ( χ m a x s ) 2 ( 3 5 )
s s s 증명은 종단집합 조건을 추정 상태와 관측 오차의 합으로 먼저 분해함.
ξ ( k ) T S − 1 ξ ( k ) = x ^ ( k ) T S 1 − 1 x ^ ( k ) + x o ( k ) T S 2 − 1 x o ( k ) ≤ 1 (36) \xi(k)^TS^{-1}\xi(k)=\hat x(k)^TS_1^{-1}\hat x(k)+x_o(k)^TS_2^{-1}x_o(k)\leq1\tag{36} ξ ( k ) T S − 1 ξ ( k ) = x ^ ( k ) T S 1 − 1 x ^ ( k ) + x o ( k ) T S 2 − 1 x o ( k ) ≤ 1 ( 3 6 )
식 (32)의 왼쪽은 오차 부분을 ϑ \vartheta ϑ 1 − ϑ 1-\vartheta 1 − ϑ
∥ ξ ( c ∣ k ) ∥ S − 1 2 ≥ ∥ d ( k + c ) ∥ Q w 2 ⟹ ∥ ξ ( c ∣ k ) ∥ S − 1 2 − ∥ ξ ( c + 1 ∣ k ) ∥ S − 1 2 − ∥ z ( c ∣ k ) ∥ T 2 + ∥ u ( c ∣ k ) ∥ U 2 Υ ≥ 0 (37) \|\xi(c|k)\|_{S^{-1}}^2\geq\|d(k+c)\|_{Q_w}^2\ \Longrightarrow\ \|\xi(c|k)\|_{S^{-1}}^2-\|\xi(c+1|k)\|_{S^{-1}}^2-\frac{\|z(c|k)\|_T^2+\|u(c|k)\|_U^2}{\Upsilon}\geq0\tag{37} ∥ ξ ( c ∣ k ) ∥ S − 1 2 ≥ ∥ d ( k + c ) ∥ Q w 2 ⟹ ∥ ξ ( c ∣ k ) ∥ S − 1 2 − ∥ ξ ( c + 1 ∣ k ) ∥ S − 1 2 − Υ ∥ z ( c ∣ k ) ∥ T 2 + ∥ u ( c ∣ k ) ∥ U 2 ≥ 0 ( 3 7 )
비음수 승수 ϖ \varpi ϖ
∥ ξ c ∥ S − 1 2 − ∥ ξ c + 1 ∥ S − 1 2 − ∥ z c ∥ T 2 + ∥ u c ∥ U 2 Υ ≥ ϖ ( ∥ ξ c ∥ S − 1 2 − ∥ d c ∥ Q w 2 ) (38) \|\xi_c\|_{S^{-1}}^2-\|\xi_{c+1}\|_{S^{-1}}^2-\frac{\|z_c\|_T^2+\|u_c\|_U^2}{\Upsilon}\geq\varpi\bigl(\|\xi_c\|_{S^{-1}}^2-\|d_c\|_{Q_w}^2\bigr)\tag{38} ∥ ξ c ∥ S − 1 2 − ∥ ξ c + 1 ∥ S − 1 2 − Υ ∥ z c ∥ T 2 + ∥ u c ∥ U 2 ≥ ϖ ( ∥ ξ c ∥ S − 1 2 − ∥ d c ∥ Q w 2 ) ( 3 8 ) ( 1 − ϖ ) ∥ ξ c ∥ S − 1 2 + ϖ ∥ d c ∥ Q w 2 − ∥ ξ c + 1 ∥ S − 1 2 − ∥ z c ∥ T 2 + ∥ u c ∥ U 2 Υ ≥ 0 (39) (1-\varpi)\|\xi_c\|_{S^{-1}}^2+\varpi\|d_c\|_{Q_w}^2-\|\xi_{c+1}\|_{S^{-1}}^2-\frac{\|z_c\|_T^2+\|u_c\|_U^2}{\Upsilon}\geq0\tag{39} ( 1 − ϖ ) ∥ ξ c ∥ S − 1 2 + ϖ ∥ d c ∥ Q w 2 − ∥ ξ c + 1 ∥ S − 1 2 − Υ ∥ z c ∥ T 2 + ∥ u c ∥ U 2 ≥ 0 ( 3 9 )
아래에서 ξ c = ξ ( c ∣ k ) \xi_c=\xi(c|k) ξ c = ξ ( c ∣ k ) d c = d ( k + c ) d_c=d(k+c) d c = d ( k + c ) [ ξ c T , d c T ] T [\xi_c^T,d_c^T]^T [ ξ c T , d c T ] T
[ ξ c d c ] T [ ∇ 11 ∇ 12 ∇ 21 ∇ 22 ] [ ξ c d c ] ≥ 0 (40) \begin{bmatrix}\xi_c\\d_c\end{bmatrix}^{\!T}\begin{bmatrix}\nabla_{11}&\nabla_{12}\\\nabla_{21}&\nabla_{22}\end{bmatrix}\begin{bmatrix}\xi_c\\d_c\end{bmatrix}\geq0\tag{40} [ ξ c d c ] T [ ∇ 1 1 ∇ 2 1 ∇ 1 2 ∇ 2 2 ] [ ξ c d c ] ≥ 0 ( 4 0 )
∇ 11 = ( 1 − ϖ ) S − 1 − Π T S − 1 Π − Υ − 1 ( C T T C + N q T U N q ) \nabla_{11}=(1-\varpi)S^{-1}-\Pi^TS^{-1}\Pi-\Upsilon^{-1}(C^TTC+N_q^TUN_q) ∇ 1 1 = ( 1 − ϖ ) S − 1 − Π T S − 1 Π − Υ − 1 ( C T T C + N q T U N q ) Ξ , H \Xi,H Ξ , H diag ( S , I ) \operatorname{diag}(S,I) d i a g ( S , I )
[ ∇ 11 ′ ∇ 12 ′ ∇ 21 ′ ∇ 22 ′ ] ⪰ 0 (41) \begin{bmatrix}\nabla'_{11}&\nabla'_{12}\\\nabla'_{21}&\nabla'_{22}\end{bmatrix}\succeq0\tag{41} [ ∇ 1 1 ′ ∇ 2 1 ′ ∇ 1 2 ′ ∇ 2 2 ′ ] ⪰ 0 ( 4 1 )
식 (41)의 블록은 식 (40)의 행렬을 diag ( S , I ) \operatorname{diag}(S,I) d i a g ( S , I )
X ^ q = [ ( 1 − ϖ ) S ∗ ∗ ∗ ∗ 0 ϖ Q w ∗ ∗ ∗ Π S Ξ S ∗ ∗ T 1 / 2 C S T 1 / 2 H 0 Υ I ∗ U 1 / 2 N q S 1 0 0 0 Υ I ] ⪰ 0 (42) \hat X_q=\begin{bmatrix}(1-\varpi)S&\ast&\ast&\ast&\ast\\0&\varpi Q_w&\ast&\ast&\ast\\\Pi S&\Xi&S&\ast&\ast\\T^{1/2}CS&T^{1/2}H&0&\Upsilon I&\ast\\U^{1/2}N_qS_1&0&0&0&\Upsilon I\end{bmatrix}\succeq0\tag{42} X ^ q = ⎣ ⎢ ⎢ ⎢ ⎢ ⎢ ⎡ ( 1 − ϖ ) S 0 Π S T 1 / 2 C S U 1 / 2 N q S 1 ∗ ϖ Q w Ξ T 1 / 2 H 0 ∗ ∗ S 0 0 ∗ ∗ ∗ Υ I 0 ∗ ∗ ∗ ∗ Υ I ⎦ ⎥ ⎥ ⎥ ⎥ ⎥ ⎤ ⪰ 0 ( 4 2 )
W q = N q S 1 W_q=N_qS_1 W q = N q S 1 Γ 1 = Π S \Gamma_1=\Pi S Γ 1 = Π S Γ 2 = Ξ \Gamma_2=\Xi Γ 2 = Ξ e p e_p e p p p p
max c ≥ 0 ∣ e p u ( c ∣ k ) ∣ 2 ≤ max c ≥ 0 ∥ e p [ N , 0 ] S 1 / 2 ∥ 2 ∥ S − 1 / 2 ξ ( c ∣ k ) ∥ 2 ≤ ∥ e p [ N , 0 ] S 1 / 2 ∥ 2 (43) \max_{c\geq0}|e_pu(c|k)|^2\leq\max_{c\geq0}\|e_p[N,0]S^{1/2}\|^2\,\|S^{-1/2}\xi(c|k)\|^2\leq\|e_p[N,0]S^{1/2}\|^2\tag{43} c ≥ 0 max ∣ e p u ( c ∣ k ) ∣ 2 ≤ c ≥ 0 max ∥ e p [ N , 0 ] S 1 / 2 ∥ 2 ∥ S − 1 / 2 ξ ( c ∣ k ) ∥ 2 ≤ ∥ e p [ N , 0 ] S 1 / 2 ∥ 2 ( 4 3 ) Y − [ N , 0 ] [ S 1 0 0 S 2 ] [ N , 0 ] T ⪰ 0 , Y p p ≤ ( u max p ) 2 (44) Y-[N,0]\begin{bmatrix}S_1&0\\0&S_2\end{bmatrix}[N,0]^T\succeq0,\qquad Y_{pp}\leq(u_{\max}^{p})^2\tag{44} Y − [ N , 0 ] [ S 1 0 0 S 2 ] [ N , 0 ] T ⪰ 0 , Y p p ≤ ( u m a x p ) 2 ( 4 4 )
식 (44)에 W q = N q S 1 W_q=N_qS_1 W q = N q S 1 b s b_s b s s s s
max c ≥ 0 ∥ b s Φ x ( c + 1 ∣ k ) ∥ 2 ≤ 2 max c ≥ 0 ∥ b s Φ [ I , I ] [ Π , Ξ ] diag ( S 1 1 / 2 , S 2 1 / 2 , Q w 1 / 2 ) ∥ 2 (45) \max_{c\geq0}\|b_s\Phi x(c+1|k)\|^2\leq2\max_{c\geq0}\left\|b_s\Phi[I,I][\Pi,\Xi]\operatorname{diag}(S_1^{1/2},S_2^{1/2},Q_w^{1/2})\right\|^2\tag{45} c ≥ 0 max ∥ b s Φ x ( c + 1 ∣ k ) ∥ 2 ≤ 2 c ≥ 0 max ∥ ∥ ∥ ∥ b s Φ [ I , I ] [ Π , Ξ ] d i a g ( S 1 1 / 2 , S 2 1 / 2 , Q w 1 / 2 ) ∥ ∥ ∥ ∥ 2 ( 4 5 ) Z − 2 Φ [ I , I ] [ Π , Ξ ] diag ( S 1 , S 2 , Q w − 1 ) [ Π , Ξ ] T [ I , I ] T Φ T ⪰ 0 , Z s s ≤ ( χ max s ) 2 (46) Z-2\Phi[I,I][\Pi,\Xi]\operatorname{diag}(S_1,S_2,Q_w^{-1})[\Pi,\Xi]^T[I,I]^T\Phi^T\succeq0,\qquad Z_{ss}\leq(\chi_{\max}^{s})^2\tag{46} Z − 2 Φ [ I , I ] [ Π , Ξ ] d i a g ( S 1 , S 2 , Q w − 1 ) [ Π , Ξ ] T [ I , I ] T Φ T ⪰ 0 , Z s s ≤ ( χ m a x s ) 2 ( 4 6 )
b s b_s b s b s b_s b s Q w 1 / 2 Q_w^{1/2} Q w 1 / 2 Q w − 1 Q_w^{-1} Q w − 1 W q = N q S 1 W_q=N_qS_1 W q = N q S 1
3.5 On-line and off-line solution
Algorithm 1은 관측기의 오프라인 설계와 온라인 추정·EES 갱신 절차임. Algorithm 2는 Theorem 2와 Theorem 3을 매 시점 온라인에서 풀어 제어이득을 얻는 방식임.
Algorithm 3은 관측 상태와 오차경계의 대표값 조합에 대해 Theorem 3의 해를 미리 계산한 조회표를 구성함. 온라인에서는 현재 스케줄링 가중치와 조회표의 상태·오차경계 구간을 이용해 이득을 선택함.
오프라인 방식에서도 ς ( k ) > 1 \varsigma(k)>1 ς ( k ) > 1
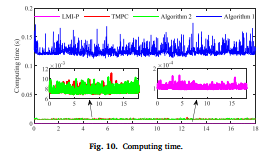
원문 Table 3에는 Algorithm 1이 0.1251 s, Algorithm 2가 0.0076 s로 표기됨. 그러나 3.5절의 알고리즘 제목은 Algorithm 1=관측기, Algorithm 2=온라인 MPC, Algorithm 3=오프라인 MPC로 되어 있어 표와 5.1절의 알고리즘 번호 설명이 일치하지 않음. 계산시간은 원문 표의 값으로 제시하되 방법별 번호 대응은 유보할 필요가 있음.
제어이득을 미리 계산해도 관측 오차의 현재 크기는 매 시점 다시 측정해야 하는 구조임. 그 크기에 맞는 이득을 조회표에서 선택하므로 오차경계 갱신이 실시간 구현의 일부로 남음.
4. Stability and dynamic envelopes
4.1 Closed-loop system stability
명목계(d = 0 d=0 d = 0 Υ \Upsilon Υ
∥ ξ n ( c ∣ k ) ∥ S − 1 2 − ∥ ξ n ( c + 1 ∣ k ) ∥ S − 1 2 ≥ ∥ z n ( c ∣ k ) ∥ T 2 + ∥ u n ( c ∣ k ) ∥ U 2 Υ (47) \|\xi_n(c|k)\|_{S^{-1}}^2-\|\xi_n(c+1|k)\|_{S^{-1}}^2\geq\frac{\|z_n(c|k)\|_T^2+\|u_n(c|k)\|_U^2}{\Upsilon}\tag{47} ∥ ξ n ( c ∣ k ) ∥ S − 1 2 − ∥ ξ n ( c + 1 ∣ k ) ∥ S − 1 2 ≥ Υ ∥ z n ( c ∣ k ) ∥ T 2 + ∥ u n ( c ∣ k ) ∥ U 2 ( 4 7 )
ξ n , z n , u n \xi_n,z_n,u_n ξ n , z n , u n
J ∞ ( k ) = ∑ c = 0 ∞ [ ∥ z n ( c ∣ k ) ∥ T 2 + ∥ u n ( c ∣ k ) ∥ U 2 ] ≤ Υ ( k ) (48) \mathcal J_\infty(k)=\sum_{c=0}^{\infty}[\|z_n(c|k)\|_T^2+\|u_n(c|k)\|_U^2]\leq\Upsilon(k)\tag{48} J ∞ ( k ) = c = 0 ∑ ∞ [ ∥ z n ( c ∣ k ) ∥ T 2 + ∥ u n ( c ∣ k ) ∥ U 2 ] ≤ Υ ( k ) ( 4 8 )
J ∞ \mathcal J_\infty J ∞
V n ( k ) − V n ( k + 1 ) > ∥ z n ( 0 ∣ k ) ∥ T 2 + ∥ u n ( 0 ∣ k ) ∥ U 2 Υ ≥ 0 (49) V_n(k)-V_n(k+1)>\frac{\|z_n(0|k)\|_T^2+\|u_n(0|k)\|_U^2}{\Upsilon}\geq0\tag{49} V n ( k ) − V n ( k + 1 ) > Υ ∥ z n ( 0 ∣ k ) ∥ T 2 + ∥ u n ( 0 ∣ k ) ∥ U 2 ≥ 0 ( 4 9 )
V n = ξ n T S − 1 ξ n V_n=\xi_n^TS^{-1}\xi_n V n = ξ n T S − 1 ξ n 재귀적 실행 가능성 주장은 종단집합의 강건 양의 불변성, 종단 제어기의 제약 만족, 초기 시점 최적화의 실행 가능성을 전제로 함. 따라서 특정 HIL 결과만으로 모든 초기상태의 실행 가능성이 입증되는 것은 아님.
4.2 Phase-plane
4.2.1 Phase-plane
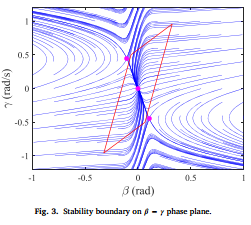
차량 횡방향 안정성은 β \beta β γ \gamma γ
− Ψ 1 ≤ ℵ 1 β + φ 1 γ ≤ Ψ 1 , − Ψ 2 ≤ ℵ 2 β + φ 2 γ ≤ Ψ 2 (50) -\Psi_1\leq \aleph_1\beta+\varphi_1\gamma\leq\Psi_1,\qquad -\Psi_2\leq \aleph_2\beta+\varphi_2\gamma\leq\Psi_2 \tag{50} − Ψ 1 ≤ ℵ 1 β + φ 1 γ ≤ Ψ 1 , − Ψ 2 ≤ ℵ 2 β + φ 2 γ ≤ Ψ 2 ( 5 0 )
이 경계는 타이어가 포화되는 불안정 영역으로 상태가 진입하지 못하도록 하는 동역학적 안전봉투임.
식 (50)의 평행사변형 안정영역을 상태벡터에 작용하는 행렬로 먼저 씀.
− Ψ ≤ Ω x ≤ Ψ , Ω = [ 0 0 ℵ 1 φ 1 0 0 ℵ 2 φ 2 ] , Ψ = [ Ψ 1 Ψ 2 ] (51) -\Psi\leq\Omega x\leq\Psi,\qquad\Omega=\begin{bmatrix}0&0&\aleph_1&\varphi_1\\0&0&\aleph_2&\varphi_2\end{bmatrix},\quad\Psi=\begin{bmatrix}\Psi_1\\\Psi_2\end{bmatrix}\tag{51} − Ψ ≤ Ω x ≤ Ψ , Ω = [ 0 0 0 0 ℵ 1 ℵ 2 φ 1 φ 2 ] , Ψ = [ Ψ 1 Ψ 2 ] ( 5 1 )
Ω \Omega Ω x = [ e y , e φ , β , γ ] T x=[e_y,e_\varphi,\beta,\gamma]^T x = [ e y , e φ , β , γ ] T β , γ \beta,\gamma β , γ
{ Ω 1 x = ℵ 1 β + φ 1 γ ≤ Ψ 1 , − Ω 1 x ≤ Ψ 1 , Ω 2 x = ℵ 2 β + φ 2 γ ≤ Ψ 2 , − Ω 2 x ≤ Ψ 2 (52) \begin{cases}\Omega_1x=\aleph_1\beta+\varphi_1\gamma\leq\Psi_1,\\-\Omega_1x\leq\Psi_1,\\\Omega_2x=\aleph_2\beta+\varphi_2\gamma\leq\Psi_2,\\-\Omega_2x\leq\Psi_2\end{cases}\tag{52} ⎩ ⎪ ⎪ ⎪ ⎪ ⎨ ⎪ ⎪ ⎪ ⎪ ⎧ Ω 1 x = ℵ 1 β + φ 1 γ ≤ Ψ 1 , − Ω 1 x ≤ Ψ 1 , Ω 2 x = ℵ 2 β + φ 2 γ ≤ Ψ 2 , − Ω 2 x ≤ Ψ 2 ( 5 2 )
Ω i \Omega_i Ω i Ω \Omega Ω i i i
Φ P P B x ≤ χ max P P B , Φ P P B = [ 0 0 ℵ 1 φ 1 0 0 − ℵ 1 − φ 1 0 0 ℵ 2 φ 2 0 0 − ℵ 2 − φ 2 ] , χ max P P B = [ Ψ 1 Ψ 1 Ψ 2 Ψ 2 ] (53) \Phi_{\mathrm{PPB}}x\leq\chi_{\max}^{\mathrm{PPB}},\quad\Phi_{\mathrm{PPB}}=\begin{bmatrix}0&0&\aleph_1&\varphi_1\\0&0&-\aleph_1&-\varphi_1\\0&0&\aleph_2&\varphi_2\\0&0&-\aleph_2&-\varphi_2\end{bmatrix},\quad\chi_{\max}^{\mathrm{PPB}}=\begin{bmatrix}\Psi_1\\\Psi_1\\\Psi_2\\\Psi_2\end{bmatrix}\tag{53} Φ P P B x ≤ χ m a x P P B , Φ P P B = ⎣ ⎢ ⎢ ⎢ ⎡ 0 0 0 0 0 0 0 0 ℵ 1 − ℵ 1 ℵ 2 − ℵ 2 φ 1 − φ 1 φ 2 − φ 2 ⎦ ⎥ ⎥ ⎥ ⎤ , χ m a x P P B = ⎣ ⎢ ⎢ ⎢ ⎡ Ψ 1 Ψ 1 Ψ 2 Ψ 2 ⎦ ⎥ ⎥ ⎥ ⎤ ( 5 3 )
Φ P P B \Phi_{\mathrm{PPB}} Φ P P B ℵ i , φ i , Ψ i \aleph_i,\varphi_i,\Psi_i ℵ i , φ i , Ψ i
4.3 CBF-based dynamic safety envelope
4.3.1 Safety set and CBF
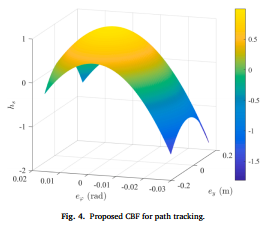
위상평면이 차량의 동역학 안정성을 제한한다면, CBF는 추종 오차가 허용 범위를 벗어나지 않도록 제한함. 안전집합은 e y e_y e y e φ e_\varphi e φ
h s ( x ) = 1 − e y 2 e y m 2 − e φ 2 e φ m 2 (54) h_s(x)=1-\frac{e_y^2}{e_{ym}^2}-\frac{e_\varphi^2}{e_{\varphi m}^2} \tag{54} h s ( x ) = 1 − e y m 2 e y 2 − e φ m 2 e φ 2 ( 5 4 )
h s > 0 h_s>0 h s > 0 h s = 0 h_s=0 h s = 0 h s < 0 h_s<0 h s < 0
4.3.2 Discrete-Time CBF condition
이산시간 안전집합의 전방 불변성을 위해 제어 장벽 함수의 한 단계 변화량에 조건을 둠.
Δ h s ( k ) ≥ − α ( h s ( k ) ) (55) \Delta h_s(k)\geq-\alpha(h_s(k))\tag{55} Δ h s ( k ) ≥ − α ( h s ( k ) ) ( 5 5 )
Δ h s ( k ) = h s ( k + 1 ) − h s ( k ) \Delta h_s(k)=h_s(k+1)-h_s(k) Δ h s ( k ) = h s ( k + 1 ) − h s ( k ) α \alpha α K \mathcal K K α ( h s ) = b r T s h s \alpha(h_s)=b_rT_sh_s α ( h s ) = b r T s h s
h s ( k + 1 ) − h s ( k ) ≥ − b r T s h s ( k ) (56) h_s(k+1)-h_s(k)\geq-b_rT_sh_s(k)\tag{56} h s ( k + 1 ) − h s ( k ) ≥ − b r T s h s ( k ) ( 5 6 ) h s ( k + 1 ) ≥ ( 1 − b r T s ) h s ( k ) (57) h_s(k+1)\geq(1-b_rT_s)h_s(k)\tag{57} h s ( k + 1 ) ≥ ( 1 − b r T s ) h s ( k ) ( 5 7 )
T s T_s T s b r b_r b r b s ≥ 0 b_s\geq0 b s ≥ 0
h s ( k + 1 ) ≥ ( 1 − b r T s ) [ h s ( k ) − b s ] (58) h_s(k+1)\geq(1-b_rT_s)[h_s(k)-b_s]\tag{58} h s ( k + 1 ) ≥ ( 1 − b r T s ) [ h s ( k ) − b s ] ( 5 8 )
b s > 0 b_s>0 b s > 0 h s ≥ 0 h_s\geq0 h s ≥ 0
4.3.3 Dynamic safety envelope definition
시점 k k k E ( k ) = { x : h s ( x ( k ) ) ≥ 0 } \mathcal{E}(k)=\{x:h_s(x(k))\geq0\} E ( k ) = { x : h s ( x ( k ) ) ≥ 0 }
현재 추종 오차와 b r , b s b_r,b_s b r , b s
4.3.4 Linearized CBF integration into robust MPC
타원형 CBF 조건은 두 추종 오차가 결합된 비선형 부등식임. 원문은 이를 각 오차의 상한으로 나누어 선형 상태 제약에 넣음.
∣ e y ∣ ≤ e y m e f f ( k ) , ∣ e φ ∣ ≤ e φ m e f f ( k ) (59) |e_y|\leq e_{ym}^{\mathrm{eff}}(k),\qquad |e_\varphi|\leq e_{\varphi m}^{\mathrm{eff}}(k)\tag{59} ∣ e y ∣ ≤ e y m e f f ( k ) , ∣ e φ ∣ ≤ e φ m e f f ( k ) ( 5 9 )
e y m e f f , e φ m e f f e_{ym}^{\mathrm{eff}},e_{\varphi m}^{\mathrm{eff}} e y m e f f , e φ m e f f R ( k ) R(k) R ( k )
e y m e f f ( k ) = e y m R ( k ) , e φ m e f f ( k ) = e φ m R ( k ) , R ( k ) = 1 − ( 1 − b r T s ) ( 1 − e y ( k ) 2 e y m 2 − e φ ( k ) 2 e φ m 2 − b s ) (60) \begin{aligned}e_{ym}^{\mathrm{eff}}(k)&=e_{ym}\sqrt{R(k)},\qquad e_{\varphi m}^{\mathrm{eff}}(k)=e_{\varphi m}\sqrt{R(k)},\\R(k)&=1-(1-b_rT_s)\left(1-\frac{e_y(k)^2}{e_{ym}^2}-\frac{e_\varphi(k)^2}{e_{\varphi m}^2}-b_s\right)\end{aligned}\tag{60} e y m e f f ( k ) R ( k ) = e y m R ( k ) , e φ m e f f ( k ) = e φ m R ( k ) , = 1 − ( 1 − b r T s ) ( 1 − e y m 2 e y ( k ) 2 − e φ m 2 e φ ( k ) 2 − b s ) ( 6 0 )
R ( k ) R(k) R ( k )
Φ C B F x ( k ) ≤ χ max C B F ( k ) , Φ C B F = [ 1 0 0 0 0 1 0 0 − 1 0 0 0 0 − 1 0 0 ] , χ max C B F = [ e y m R e φ m R e y m R e φ m R ] (61) \Phi_{\mathrm{CBF}}x(k)\leq\chi_{\max}^{\mathrm{CBF}}(k),\quad\Phi_{\mathrm{CBF}}=\begin{bmatrix}1&0&0&0\\0&1&0&0\\-1&0&0&0\\0&-1&0&0\end{bmatrix},\quad\chi_{\max}^{\mathrm{CBF}}=\begin{bmatrix}e_{ym}\sqrt R\\e_{\varphi m}\sqrt R\\e_{ym}\sqrt R\\e_{\varphi m}\sqrt R\end{bmatrix}\tag{61} Φ C B F x ( k ) ≤ χ m a x C B F ( k ) , Φ C B F = ⎣ ⎢ ⎢ ⎢ ⎡ 1 0 − 1 0 0 1 0 − 1 0 0 0 0 0 0 0 0 ⎦ ⎥ ⎥ ⎥ ⎤ , χ m a x C B F = ⎣ ⎢ ⎢ ⎢ ⎡ e y m R e φ m R e y m R e φ m R ⎦ ⎥ ⎥ ⎥ ⎤ ( 6 1 )
Φ C B F \Phi_{\mathrm{CBF}} Φ C B F
추종 오차에 대한 CBF 제약과 횡슬립각·요레이트에 대한 위상평면 제약을 하나의 상태제약으로 합침.
Φ t o t a l x ( k ) ≤ χ max t o t a l ( k ) , Φ t o t a l = [ Φ C B F Φ P P B ] , χ max t o t a l = [ χ max C B F ( k ) χ max P P B ] (62) \Phi_{\mathrm{total}}x(k)\leq\chi_{\max}^{\mathrm{total}}(k),\quad\Phi_{\mathrm{total}}=\begin{bmatrix}\Phi_{\mathrm{CBF}}\\\Phi_{\mathrm{PPB}}\end{bmatrix},\quad\chi_{\max}^{\mathrm{total}}=\begin{bmatrix}\chi_{\max}^{\mathrm{CBF}}(k)\\\chi_{\max}^{\mathrm{PPB}}\end{bmatrix}\tag{62} Φ t o t a l x ( k ) ≤ χ m a x t o t a l ( k ) , Φ t o t a l = [ Φ C B F Φ P P B ] , χ m a x t o t a l = [ χ m a x C B F ( k ) χ m a x P P B ] ( 6 2 )
Φ t o t a l \Phi_{\mathrm{total}} Φ t o t a l
{ − δ ˉ f ≤ δ f ≤ δ ˉ f , − Δ M ˉ z ≤ Δ M z ≤ Δ M ˉ z (63) \begin{cases}-\bar\delta_f\leq\delta_f\leq\bar\delta_f,\\-\Delta\bar M_z\leq\Delta M_z\leq\Delta\bar M_z\end{cases}\tag{63} { − δ ˉ f ≤ δ f ≤ δ ˉ f , − Δ M ˉ z ≤ Δ M z ≤ Δ M ˉ z ( 6 3 )
δ ˉ f \bar\delta_f δ ˉ f Δ M ˉ z \Delta\bar M_z Δ M ˉ z
4.5 Torque allocation design
상위 제어기가 요구한 Δ M z \Delta M_z Δ M z
min J = ∑ τ = 1 4 ζ τ + ϕ 1 4 ∑ τ = 1 4 ( ζ τ − 1 4 ∑ j = 1 4 ζ j ) 2 (64) \min J=\sum_{\tau=1}^{4}\zeta_\tau+\phi\sqrt{\frac14\sum_{\tau=1}^{4}\left(\zeta_\tau-\frac14\sum_{j=1}^{4}\zeta_j\right)^2}\tag{64} min J = τ = 1 ∑ 4 ζ τ + ϕ 4 1 τ = 1 ∑ 4 ( ζ τ − 4 1 j = 1 ∑ 4 ζ j ) 2 ( 6 4 )
ζ τ = ( F x τ 2 + F y τ 2 ) / ( μ F z τ ) 2 \zeta_\tau=(F_{x\tau}^2+F_{y\tau}^2)/(\mu F_{z\tau})^2 ζ τ = ( F x τ 2 + F y τ 2 ) / ( μ F z τ ) 2 τ \tau τ ϕ \phi ϕ
Δ M z = t w 2 ( − F x f l cos δ f + F x f r cos δ f − F x r l + F x r r ) + l f ( F x f l + F x f r ) sin δ f (65) \Delta M_z=\frac{t_w}{2}(-F_{xfl}\cos\delta_f+F_{xfr}\cos\delta_f-F_{xrl}+F_{xrr})+l_f(F_{xfl}+F_{xfr})\sin\delta_f\tag{65} Δ M z = 2 t w ( − F x f l cos δ f + F x f r cos δ f − F x r l + F x r r ) + l f ( F x f l + F x f r ) sin δ f ( 6 5 )
t w t_w t w F x f l , F x f r , F x r l , F x r r F_{xfl},F_{xfr},F_{xrl},F_{xrr} F x f l , F x f r , F x r l , F x r r
max ( − T max r ω , − ( μ F z τ ) 2 − F y τ 2 ) ≤ F x τ ≤ min ( T max r ω , ( μ F z τ ) 2 − F y τ 2 ) (66) \max\!\left(-\frac{T_{\max}}{r_\omega},-\sqrt{(\mu F_{z\tau})^2-F_{y\tau}^{2}}\right)\leq F_{x\tau}\leq\min\!\left(\frac{T_{\max}}{r_\omega},\sqrt{(\mu F_{z\tau})^2-F_{y\tau}^{2}}\right)\tag{66} max ( − r ω T m a x , − ( μ F z τ ) 2 − F y τ 2 ) ≤ F x τ ≤ min ( r ω T m a x , ( μ F z τ ) 2 − F y τ 2 ) ( 6 6 )
T max T_{\max} T m a x r ω r_\omega r ω μ \mu μ
5. Test and analysis
5.1 HIL experiment
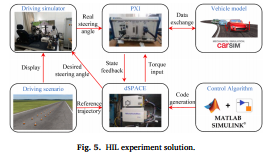
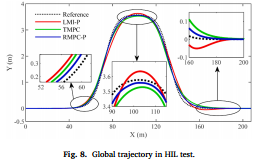
dSPACE MicroAutoBox에서 제어기를 실행하고 NI PXI의 CarSim 차량모델과 연결한 HIL 환경을 사용함. 샘플링 시간은 0.01 s이며, 마찰계수 μ = 0.8 \mu=0.8 μ = 0 . 8
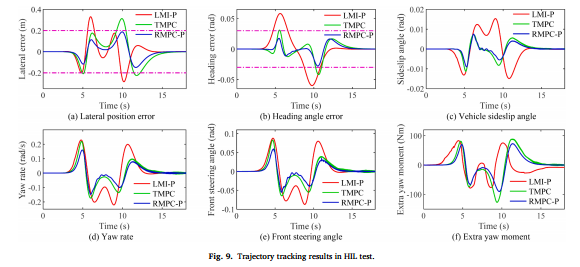
비교 대상은 LMI 기반 preview 제어기(LMI-P), 오프라인 tube MPC(TMPC), 제안한 RMPC-P임. 추종 오차 한계는 e y m = 0.2 e_{ym}=0.2 e y m = 0 . 2 e φ m = 0.03 e_{\varphi m}=0.03 e φ m = 0 . 0 3
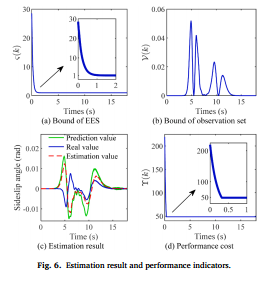
EES는 약 1 s 안에 ς ( k ) = 1 \varsigma(k)=1 ς ( k ) = 1 Υ ( k ) = 48.57 \Upsilon(k)=48.57 Υ ( k ) = 4 8 . 5 7
초기 구간에서 CarSim과 예측모델의 mismatch로 추정 편차와 일부 반대 방향 추세가 나타남. 저자들은 이를 숨기지 않고 관측기 재튜닝, 모델 정밀도 향상, 적응 보상의 필요성을 한계로 제시함.
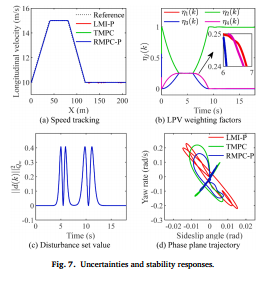
외란은 실험 전체에서 ∥ d ( k ) ∥ Q w 2 ≤ 1 \lVert d(k)\rVert_{Q_w}^2\leq1 ∥ d ( k ) ∥ Q w 2 ≤ 1
RMPC-P는 세 제어기 중 횡방향·헤딩 오차가 가장 작고 0.2 0.2 0 . 2
원문 Table 3의 평균 계산시간은 LMI-P 0.0001 s, TMPC 0.0089 s, Algorithm 2 0.0076 s, Algorithm 1 0.1251 s임. 표와 본문의 알고리즘 번호 대응에는 앞서 설명한 불일치가 있지만, 0.0076 s 방식은 0.01 s 제어주기 안에 들어오고 0.1251 s 방식은 들어오지 못함.
5.2 Real vehicle test
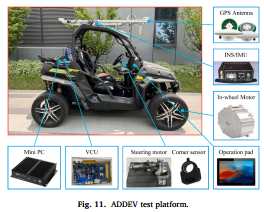
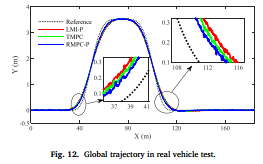
네 개의 인휠모터와 EPS를 갖춘 ADDEV 시험차에 GPS/INS, IMU, VCU, ROS 기반 mini PC를 탑재함. 평탄하고 건조한 아스팔트에서 DLC 시험을 수행함.
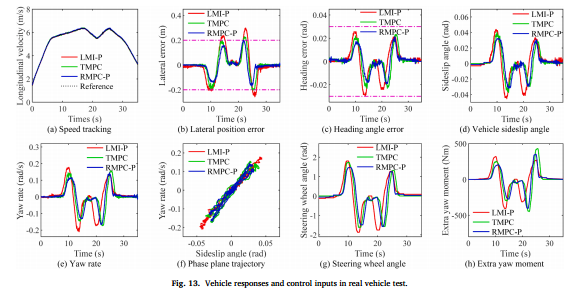
세 제어기 모두 주행을 완료했으나 RMPC-P가 가장 작은 횡방향·헤딩 오차를 보였고, CBF에 의해 횡방향 오차가 안전경계 안에 제한됨.
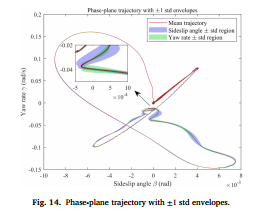
RMPC-P의 β \beta β γ \gamma γ
HIL에서 RMPC-P의 RMS 값은 e y = 0.0684 e_y=0.0684 e y = 0 . 0 6 8 4 e φ = 0.0082 e_\varphi=0.0082 e φ = 0 . 0 0 8 2 β = 0.0025 \beta=0.0025 β = 0 . 0 0 2 5 γ = 0.0529 \gamma=0.0529 γ = 0 . 0 5 2 9
실차 기준으로 RMPC-P는 두 비교기보다 RMS 횡방향 오차를 최소 17.19%, RMS 횡슬립각을 최소 4.67%, RMS 요레이트를 최소 8.77% 줄였음.
다섯 번의 독립 HIL 반복시험에서 RMS 횡방향 오차는 0.0686 ± 7.0103 × 1 0 − 4 0.0686\pm7.0103\times10^{-4} 0 . 0 6 8 6 ± 7 . 0 1 0 3 × 1 0 − 4 0.0082 ± 5.7890 × 1 0 − 5 0.0082\pm5.7890\times10^{-5} 0 . 0 0 8 2 ± 5 . 7 8 9 0 × 1 0 − 5
반복시험의 좁은 신뢰구간은 동일한 HIL 조건에서 결과의 재현성이 높다는 증거임. 다만 이는 다양한 노면·고속 조건 전체에 대한 일반화 증거는 아니며, 논문도 고속 실차시험을 향후 과제로 남김.
6. Conclusion
제안 구조는 관측 오차를 경계 짓는 관측기, 그 최악값을 고려하는 강건 MPC, 동역학 안정성을 제한하는 위상평면, 추종 안전성을 제한하는 CBF를 하나의 LMI 기반 제어기에 통합함.
논문이 보고한 핵심 성과는 성능 상계의 샘플당 평균 4.63% 감소, 횡방향 오차의 0.2 m 안전경계 유지, LMI-P 대비 최대 요레이트 20.95% 감소와 최대 횡슬립각 29.67% 감소, 평균 온라인 계산시간 0.0076 s임.
이 결과는 단순 추종 정확도 향상보다 “추정 오차와 모델 불확실성이 있어도 안전·안정 제약을 함께 보장하면서 실시간 실행이 가능한가”라는 질문에 대한 실험적 답변임.
7. Future work
현재 실차 시험장은 안전상의 이유로 저속 시험만 허용함. 따라서 고속·고동특성 조건에서 제안한 안전봉투와 관측 오차 보장이 유지되는지는 아직 검증되지 않음.
고속 전용 시험장에서 공격적인 주행 조건을 검증하는 것이 후속 과제로 제시됨.
Appendix A
LPV 모델의 A 0 ∼ A 7 A_0\sim A_7 A 0 ∼ A 7 B 0 , B 1 , B 5 , D 7 B_0,B_1,B_5,D_7 B 0 , B 1 , B 5 , D 7
Appendix B
Theorem 1의 S-procedure가 모든 외란에 적용될 조건을 확인함. 증명 대상인 quadratic boundedness 함의는 다음과 같음.
V o ( k ) ≥ ∥ d ( k ) ∥ Q w 2 ⟹ V o ( k ) − V o ( k + 1 ) ≥ 0 (B.1) V_o(k)\geq\|d(k)\|_{Q_w}^2\quad\Longrightarrow\quad V_o(k)-V_o(k+1)\geq0\tag{B.1} V o ( k ) ≥ ∥ d ( k ) ∥ Q w 2 ⟹ V o ( k ) − V o ( k + 1 ) ≥ 0 ( B . 1 )
V o = x o T P o x o V_o=x_o^TP_ox_o V o = x o T P o x o ∥ d ∥ Q w 2 = d T Q w d \|d\|_{Q_w}^2=d^TQ_wd ∥ d ∥ Q w 2 = d T Q w d
f 0 ( x o , d ) = V o ( k ) − V o ( k + 1 ) (B.2) f_0(x_o,d)=V_o(k)-V_o(k+1)\tag{B.2} f 0 ( x o , d ) = V o ( k ) − V o ( k + 1 ) ( B . 2 ) f 1 ( x o , d ) = V o ( k ) − ∥ d ( k ) ∥ Q w 2 (B.3) f_1(x_o,d)=V_o(k)-\|d(k)\|_{Q_w}^2\tag{B.3} f 1 ( x o , d ) = V o ( k ) − ∥ d ( k ) ∥ Q w 2 ( B . 3 )
f 1 ≥ 0 f_1\geq0 f 1 ≥ 0 f 0 ≥ 0 f_0\geq0 f 0 ≥ 0 θ \theta θ
f 0 ( x o , d ) − θ f 1 ( x o , d ) ≥ 0 for all x o , d , θ ≥ 0 (B.4) f_0(x_o,d)-\theta f_1(x_o,d)\geq0\quad\text{for all }x_o,d,\qquad\theta\geq0\tag{B.4} f 0 ( x o , d ) − θ f 1 ( x o , d ) ≥ 0 for all x o , d , θ ≥ 0 ( B . 4 )
원문은 d ˉ = 0 \bar d=0 d ˉ = 0 x ˉ o ≠ 0 \bar x_o\ne0 x ˉ o = 0
f 1 ( x ˉ o , 0 ) = x ˉ o T P o x ˉ o > 0 (B.5) f_1(\bar x_o,0)=\bar x_o^TP_o\bar x_o>0\tag{B.5} f 1 ( x ˉ o , 0 ) = x ˉ o T P o x ˉ o > 0 ( B . 5 )
P o ≻ 0 P_o\succ0 P o ≻ 0
[ V o ( k ) − V o ( k + 1 ) ] − θ [ V o ( k ) − ∥ d ( k ) ∥ Q w 2 ] ≥ 0 (B.6) [V_o(k)-V_o(k+1)]-\theta[V_o(k)-\|d(k)\|_{Q_w}^2]\geq0\tag{B.6} [ V o ( k ) − V o ( k + 1 ) ] − θ [ V o ( k ) − ∥ d ( k ) ∥ Q w 2 ] ≥ 0 ( B . 6 ) ( 1 − θ ) V o ( k ) + θ ∥ d ( k ) ∥ Q w 2 − V o ( k + 1 ) ≥ 0 (B.7) (1-\theta)V_o(k)+\theta\|d(k)\|_{Q_w}^2-V_o(k+1)\geq0\tag{B.7} ( 1 − θ ) V o ( k ) + θ ∥ d ( k ) ∥ Q w 2 − V o ( k + 1 ) ≥ 0 ( B . 7 )
식 (B.7)이 본문 식 (17)과 식 (15)의 출발점임. 0 < θ < 1 0<\theta<1 0 < θ < 1 ( 1 − θ ) P o (1-\theta)P_o ( 1 − θ ) P o
Appendix C
튜닝은 물리·안전 파라미터 초기화, 관측기 θ \theta θ T , U T,U T , U b r , b s b_r,b_s b r , b s ϖ \varpi ϖ
관측이 불안정하면 θ \theta θ T T T U U U
안전 개입이 늦으면 b r b_r b r b s b_s b s
Appendix D
논문에서 사용한 라틴·그리스 기호의 단위와 의미를 표로 정리함. 특히 ς ( k ) \varsigma(k) ς ( k ) Υ \Upsilon Υ b r b_r b r b s b_s b s
이 논문의 가장 중요한 메시지는 관측, 강건 제어, 안정성 영역, 안전 장벽을 별개 모듈로 단순 연결한 것이 아니라, 관측 오차경계와 두 종류의 안전 제약을 MPC의 최적화 조건 안에서 함께 계산했다는 점임. 반면 CBF의 결합 타원 제약을 독립 선형 제약으로 근사한 보수성, 고차원 시스템에서 증가하는 오프라인 계산량, 저속 실차시험에 한정된 검증 범위는 적용 전에 함께 고려할 한계임.