S. V. Raković, D. Q. Mayne
Imperial College London, United Kingdom
Proceedings of the 16th IFAC World Congress, Prague, Czech Republic, 2005
Abstract 요약
이 논문은 유계 외란을 받는 제약 선형 이산시간 시스템을 위한 단순하고 계산 효율적인 튜브 기반 강건 모델 예측 제어기를 제안함. 제어정책은 불확실성이 존재해도 실제 궤적을 미리 설계한 튜브 안에 가두며, 온라인 강건 최적제어 문제를 결정론적 MPC보다 복잡도가 조금 증가한 표준 이차계획법 문제로 구성함. 저자들은 튜브 단면을 최적화하는 방법과 적절한 튜브 종단집합의 구성법을 제시하고, 불확실 시스템에서 원점 역할을 하는 강건 제어 불변집합의 강건 지수 안정성과 확장된 흡인영역을 증명함.
이 글의 핵심 질문
유계 외란 때문에 실제 상태가 하나의 명목 궤적을 그대로 따라갈 수 없을 때, 온라인 계산량을 크게 늘리지 않으면서 모든 가능한 상태를 제약 안에 유지하는 방법이 무엇인지가 핵심 질문임. 논문은 실제 상태를 명목 중심과 유계 오차로 분해하고, 오차는 오프라인에서 설계한 불변 단면에 가두며, 온라인에서는 중심만 최적화하는 순서로 답을 구성함.
1. INTRODUCTION
- 불확실성이 존재하는 모델 예측 제어에서는 미래 제어입력 수열보다 상태에 반응하는 제어정책을 최적화하는 편이 외란에 대한 궤적 퍼짐을 줄이는 데 유리함.
- 그러나 일반적인 피드백 MPC의 결정변수는 π={θ0(⋅),θ1(⋅),…,θN−1(⋅)}와 같은 제어법칙의 수열이므로, 이를 직접 구하는 문제는 계산적으로 매우 어려움.
- 외란이 존재하면 개루프 MPC와 피드백 MPC 모두 하나의 예측 궤적이 아니라 가능한 상태들의 연속인 튜브를 만듦. 피드백은 외란이 만든 상태 편차를 매 시각 보정하므로 튜브의 단면을 더 작게 만들 수 있음.
- 이 논문은 튜브의 각 단면을 동일한 강건 제어 불변집합 R의 평행이동으로 제한하고, 튜브 중심만 명목 MPC로 최적화하는 단순한 매개변수화를 사용함.
- 주요 설계 대상은 튜브 단면 R, 튜브 종단집합, 비용함수이며, 최종 온라인 문제는 다면체 제약을 갖는 표준 QP로 환원됨.
핵심 직관
실제 상태를 x=z+e로 분해하면 z는 외란이 없는 명목 궤적, e는 외란 때문에 생긴 오차임. 명목 MPC는 z를 원점으로 이동시키고, 별도의 피드백 ν(e)는 오차를 불변집합 R 안에 유지함. 따라서 전체 문제를 중심의 이동과 단면의 억제로 분리하는 2자유도 구조임.
2. PRELIMINARIES
-
이 절의 목적은 이후 튜브를 만들기 위해 실제 시스템·명목 시스템·집합 불변성의 역할을 분리하는 것임. 실제 시스템에는 외란이 작용하고, 명목 시스템은 튜브의 중심을 생성하며, RCI/RPI 조건은 오차 단면이 외란에도 커지지 않도록 만드는 장치임.
-
제어 대상은 다음의 선형 시불변 이산시간 시스템임.
x+=Ax+Bu+w(2.1)
- 여기서 x∈Rn은 상태, u∈Rm은 제어입력, w∈W는 알려지지 않았지만 콤팩트 볼록집합 W에 포함된 지속 외란임. (A,B)는 제어 가능하다고 가정함.
- 외란이 없는 명목 시스템은 다음과 같음.
z+=Az+Bv(2.2)
- 실제 시스템에는 다면체 상태 제약과 폴리토프 입력 제약이 적용됨.
(x,u)∈X×U(2.3)
- 강건 MPC는 상태집합의 수열 X={X0,X1,…,XN}과 제어정책 π를 결정하며, 다음의 포함 조건을 모든 예측 시각에 만족해야 함.
x∈X0,Xi⊆X,XN⊆Xf⊆X(2.4)
θi(y)∈U,∀y∈Xi(2.5)
Ay+Bθi(y)⊕W⊆Xi+1,∀y∈Xi(2.6)
- 강건 양의 불변집합(RPI)은 외란을 포함한 자율 시스템에서 모든 다음 상태가 계속 집합 안에 남는 집합임. 강건 제어 불변집합(RCI)은 집합 안의 각 상태에서 모든 외란에 대해 다음 상태를 집합 안에 유지하는 허용 입력이 적어도 하나 존재하는 집합임.
- Proposition 1은 Ω가 RCI이고 ν가 이를 RPI로 만드는 피드백이라면, x∈z⊕Ω와 u=v+ν(x−z)에서 다음 상태도 x+∈z+⊕Ω에 포함됨을 보임.
- 이 성질을 이용해 튜브와 정책을 다음처럼 매개변수화함.
Xi≜zi⊕R,i∈NN(2.7)
θi(y)≜vi+ν(y−zi),y∈Xi(2.8)
- zi는 튜브 중심, vi는 피드포워드 입력, ν(y−zi)는 외란 편차를 억제하는 피드백 항임. R을 적절한 RCI 집합으로 선택하면 모든 단면이 동일한 형상을 갖는 단순 튜브가 됨.
3. CONSTRUCTION OF A SIMPLE TUBE
왜 단면을 먼저 설계하는가
튜브 단면은 외란으로 인해 명목 궤적 주변에 생길 수 있는 모든 오차를 담는 집합임. 단면이 너무 크면 원래 상태·입력 제약에서 많은 여유를 빼야 하므로 제어가능 영역이 줄어듦. 따라서 강건 불변성을 유지하면서 단면과 보정 입력의 크기를 함께 줄이는 오프라인 설계가 필요함.
3.1 Optimized tube cross-section
- 보수성을 줄이려면 외란에 대한 불변성을 유지하면서 튜브 단면 R의 크기를 작게 만들어야 함.
- k≥n과 행렬 수열 Mk=(M0,…,Mk−1)에 대해 후보 RCI 집합을 다음과 같이 정의함.
Rk(Mk)≜i=0⨁k−1Di(Mk)W(3.1)
D0(Mk)≜I,Di(Mk)≜Ai+j=0∑i−1Ai−1−jBMj(3.2)
- 행렬 수열은 외란의 효과가 k 스텝 뒤 소거되도록 다음 조건을 만족해야 함.
Dk(Mk)=0(3.3)
Mk≜{Mk∣Dk(Mk)=0}(3.4)
- (A,B)의 제어 가능성으로 인해 모든 k≥n에서 이러한 행렬 수열이 존재함. Theorem 1은 임의의 Mk∈Mk에 대해 Rk(Mk)를 RCI로 만드는 피드백 법칙이 존재함을 보임.
- 상태 x∈Rk를 만들 수 있는 외란 수열의 집합과 피드백 법칙은 다음과 같음.
U(x)≜MkW(x)(3.5)
W(x)≜{w∣w∈Wk, Dw=x}(3.6)
ν(x)≜Mkw0(x),w0(x)≜argwmin{∥w∥2∣w∈W(x)}(3.7)
- w0(x)는 매개변수 QP의 해이므로 조각별 아핀 함수이고, ν(x) 역시 조각별 아핀 피드백이 됨.
- 튜브 단면과 피드백 입력의 크기를 함께 줄이는 오프라인 최적화는 다음과 같음.
Pˉk:(Mk0,α0,β0,δ0)=argMk,α,β,δmin{δ∣(Mk,α,β,δ)∈Ωˉ}(3.8)
- 제약집합 Ωˉ는 Rk(Mk)⊆αX, 피드백 입력집합 U(Mk)⊆βU, (α,β)∈[0,1]2, qαα+qββ≤δ를 요구함.
U(Mk)≜i=0⨁k−1MiW(3.10)
- 가중치 qα,qβ는 상태 튜브 단면과 피드백 입력 여유 중 어느 쪽을 더 강하게 축소할지 결정함. 최적해는 Rk0⊆α0X와 ν0(x)∈β0U를 보장함.
3.2 Tube Terminal Set
종단집합이 필요한 이유
유한 예측구간 끝에서 단순히 계산을 멈추면 그 이후에도 제약을 만족할 수 있는지 알 수 없음. 종단집합은 예측구간이 끝난 뒤에도 명목 중심과 오차 단면이 각각 불변 영역 안에 남을 수 있음을 보증하여 재귀적 실행 가능성과 폐루프 안정성을 연결하는 역할임.
- 튜브 종단조건은 하나의 상태집합이 아니라 Φ={z⊕R∣z∈Zf}처럼 동일한 단면을 갖는 집합들의 모음으로 구성됨.
- set robust control invariant(SRCI)는 이 모음 안의 임의의 집합에서 출발했을 때, 모든 외란에 대해 다음 상태집합도 다시 같은 모음 안에 포함되도록 하는 개념임.
- Assumption A1은 R이 축소 제약 (αX,βU) 아래의 RCI이고, ν가 R을 RPI로 유지한다는 조건임.
- 명목 상태·입력에 적용할 축소 제약은 Pontryagin 차집합으로 정의됨.
Uν≜{ν(x)∣x∈R},Z≜X⊖R,V≜U⊖Uν(3.12)
- Assumption A2는 Zf가 축소 제약 (Z,V) 아래에서 명목 시스템의 제어 불변집합이고, 명목 종단 제어법칙 φ가 Zf를 양의 불변으로 유지한다는 조건임.
- Theorem 2는 A1과 A2가 성립하면 Φ={z⊕R∣z∈Zf}가 원래 불확실 시스템의 SRCI임을 보임. 명목 부분은 Zf 안에, 오차 부분은 R 안에 각각 남으므로 두 집합의 Minkowski 합도 불변성을 유지함.
- 최종 튜브 종단집합은 다음과 같음.
Xf≜Zf⊕R(3.13)
- 단순히 Xf=R로 두는 방식보다 명목 종단집합 Zf를 추가하므로 흡인영역을 확대할 수 있음.
4. SIMPLE TUBE CONTROLLER
-
앞 절에서 오차 단면과 종단집합을 오프라인으로 준비했으므로, 온라인 문제에서는 축소된 제약 안에서 명목 중심과 피드포워드 입력만 계산하면 됨. 이것이 일반적인 피드백 정책 전체를 최적화하지 않고도 강건성을 얻는 계산 효율성의 근거임.
-
최적화된 단면 R=Rk(Mk0)와 피드백 입력집합을 이용해 명목 제약을 다음처럼 축소함.
Z≜X⊖R,V≜U⊖U(Mk0)(4.1)
- 현재 실제 상태 x를 포함하고 종단에 Zf로 도달하는 명목 상태·입력 쌍의 집합은 다음과 같음.
VN(x)≜{(v,z)∣(ϕˉ(k;z,v),vk)∈Z×V, ϕˉ(N;z,v)∈Zf, x∈z⊕R}(4.2)
VN(v,z)≜i=0∑N−1ℓ(zi,vi)+Vf(zN)(4.3)
ℓ(x,u)≜∥Qx∥p+∥Ru∥p,p∈{1,2,∞}(4.4a)
Vf(x)≜∥Px∥p,p∈{1,2,∞}(4.4b)
- 종단비용은 Vf(Az+Bφ(z))+ℓ(z,φ(z))≤Vf(z)를 만족한다고 가정함. p=2이고 가중행렬이 양의 정부호이면 온라인 문제는 다면체 제약을 갖는 QP가 됨.
PN(x):VN0(x)≜v,zmin{VN(v,z)∣(v,z)∈VN(x)}(4.5)
(v0(x),z0(x))≜argv,zmin{VN(v,z)∣(v,z)∈VN(x)}(4.6)
- 값함수가 정의되는 제어가능 집합은 다음과 같음.
XN≜{x∣VN(x)=∅}(4.7)
- 최적해가 만드는 상태 튜브와 정책은 다음과 같음.
Xi0(x)=zi0(x)⊕R(4.8)
θi0(y;x)=vi0(x)+ν(y−zi0(x)),y∈Xi0(x)(4.9)
- Proposition 2는 모든 허용 외란 수열에 대해 실제 상태가 각 Xi0 안에 머물고 상태·입력 제약과 종단 제약을 만족함을 보장함.
- 실제로 적용되는 receding-horizon 제어법칙은 첫 명목 입력과 현재 오차에 대한 피드백의 합임.
κN0(x)≜v00(x)+ν(x−z0(x))(4.10)
- Proposition 3은 x∈R에서 최적 명목 상태·입력이 0이고 제어기가 ν(x)로 환원됨을 보임. 또한 다음 상태에서 최적비용이 현재 단계비용만큼 감소함.
VN0(x+)≤VN0(x)−ℓ(z0(x),v00(x))(4.11)
- Theorem 3은 XN이 유계이면 R이 불확실 닫힌루프 시스템의 강건 지수 안정집합이고, 그 흡인영역이 XN임을 보임.
X00(x(i))=z0(x(i))⊕R(4.12)
- 명목 중심 z0(x(i))가 원점으로 지수 수렴하므로 실제 튜브 X00(x(i))도 Hausdorff 거리의 의미에서 R로 지수 수렴함.
불확실 시스템에서의 원점
지속 외란이 존재하면 실제 상태를 정확히 원점에 고정할 수 없는 경우가 일반적임. 따라서 이 논문은 단일 원점 대신 최소한의 오차를 담는 RCI 집합 R을 안정화 대상으로 정의하며, 이를 불확실 시스템의 원점으로 해석함.
5. NUMERICAL EXAMPLE
예제가 확인하려는 것
이중 적분기 예제는 단순한 추종 성능만 보여주는 것이 아니라, 예측구간과 종단집합 선택이 제어가능 영역을 어떻게 넓히는지, 실제 상태가 이동하는 튜브 단면 안에 남는지, 그리고 전체 튜브가 RCI 집합으로 수렴하는지를 확인하기 위한 구성임.
x+=[1011]x+[11]u+w(5.1)
- 외란집합은 W={w∈R2∣∥w∥∞≤0.5}이고, 상태 제약은 X={x∈R2∣x12≤1.85, x22≤2}, 입력 제약은 U={u∣∣u∣≤2.4}임.
- 비용 가중치는 Q=100I, R=100이고, 종단비용은 명목 시스템의 무제약 최적제어 문제에서 얻는 Vf(x)=21xTPfx임. 예측구간은 N=21임.
- 튜브 단면 최적화에는 k=5, qα=qβ=1을 사용하며, 이 경우 오프라인 문제 Pˉk는 선형계획법이 됨.
Mk0=[−0.3833−1000.1500.233000]T(5.2)
- 이 행렬로 R=Rk(Mk0)를 만들고, 축소 제약 Z=X⊖R과 V=U⊖U(Mk0) 아래에서 명목 종단집합 Zf를 계산함.
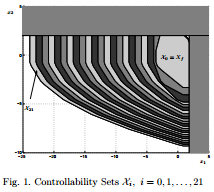
- Fig. 1은 예측구간이 길어질수록 제어가능 집합이 단조 증가하는 Xi⊆Xi+1의 관계와, Xf=Zf⊕R를 사용한 확장된 흡인영역을 보여줌.
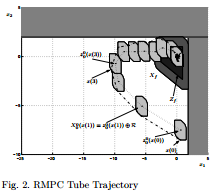
- Fig. 2에서 일점쇄선은 특정 외란 실현에 따른 실제 상태 궤적이고, 점선은 각 시각에 다시 최적화된 명목 초기 상태 z00(x(i))의 수열임.
- 실제 상태는 항상 이동하는 단면 z00(x(i))⊕R 안에 포함되며, 명목 중심이 원점으로 접근함에 따라 전체 튜브가 종단 RCI 집합 R로 수렴함.
6. CONCLUSIONS
- 제안 제어기는 유계 외란 아래에서 실제 궤적을 최적화된 단순 튜브 안에 유지하고, RCI 집합 R의 강건 지수 안정성을 보장함.
- 온라인 강건 최적제어 문제는 명목 튜브 중심과 피드포워드 입력만 최적화하므로 기존 결정론적 MPC보다 복잡도가 조금 증가한 표준 QP로 구현 가능함.
- 조각별 아핀 피드백 ν와 최적화된 RCI 단면을 사용하므로 기존의 단순 선형 피드백 기반 방법보다 작은 튜브 단면을 얻을 수 있음.
- 종단집합을 Xf=Zf⊕R로 구성하면 Xf=R만 사용하는 경우보다 흡인영역이 확대됨.
- 결과적으로 오프라인 단계에서는 튜브 단면과 종단집합을 설계하고, 온라인 단계에서는 축소 제약을 적용한 명목 QP만 반복해서 푸는 명확한 역할 분리가 성립함.
핵심 의의
이 논문은 강건 MPC의 어려운 정책 최적화를 작은 불변 오차집합과 명목 궤적 최적화의 결합으로 바꾼 것임. 이후 튜브 MPC에서 널리 사용되는 x=z+e, u=v+ν(e), Z=X⊖R, V=U⊖Uν 구조를 계산 가능한 형태로 정리하고 강건 지수 안정성까지 연결한 연구임.