D. Q. Mayne, E. C. Kerrigan, E. J. van Wyk, P. Falugi
Department of Electrical and Electronic Engineering, Imperial College London, U.K.
International Journal of Robust and Nonlinear Control, Vol. 21, pp. 1341–1353, 2011
DOI: 10.1002/rnc.1758
Abstract 요약
이 논문은 선형 시스템에서 발전한 튜브 기반 모델 예측 제어(tube-based MPC)를 가산 외란이 존재하는 비선형 시스템으로 확장함. 먼저 외란이 없는 명목 최적제어 문제를 풀어 튜브의 중심이 되는 기준 궤적을 생성함. 선형 튜브 MPC에서 사용하는 국소 선형 피드백 제어기 대신 별도의 보조 모델 예측 제어기(ancillary MPC)를 두어, 외란을 받는 실제 상태가 기준 궤적 주변의 튜브 안에 머물도록 함. 이에 따라 제약을 갖는 불확실 비선형 시스템에서도 구현 가능한 강건 피드백 MPC를 구성하며, 기존 비선형 피드백 MPC보다 온라인 계산 복잡도를 낮추면서 외란 감쇠 성능을 독립적으로 조정할 수 있는 2자유도 구조를 제공함.
이 글의 핵심 질문
선형 시스템에서는 고정 피드백 이득으로 실제 상태를 명목 궤적 주변에 가둘 수 있지만, 비선형 시스템에서는 하나의 고정 이득으로 전체 운전영역을 다루기 어려움. 논문은 고정 피드백을 별도의 보조 MPC로 대체하고, 그 값함수의 레벨셋을 시간가변 튜브 단면으로 해석하여 이 문제를 해결함.
1. INTRODUCTION
- 제어 대상은 다음의 이산시간 비선형 시스템이며, 는 원점을 포함하는 콤팩트 볼록집합 에 속하는 가산 외란임.
- 여기서 은 상태, 은 제어입력, 는 다음 시각의 상태, 는 두 번 연속 미분 가능한 비선형 함수임.
- 제어 목적은 모든 허용 가능한 외란 수열에 대해 상태·입력 제약 , 를 만족하면서 초기 상태를 명목 평형점 의 근방으로 이동시키는 것임. 이때 핵심 과제는 모든 외란에 대한 강건 안정성과 충분한 강건 성능의 동시 확보임.
- 기존 명목 MPC의 값함수가 Lipschitz 연속이면 작은 외란에 대한 강건 안정성을 얻을 수 있지만, 상태 제약이 존재하면 값함수의 Lipschitz 연속성이 일반적으로 보장되지 않음. 시간에 따라 점차 강해지는 제약 축소 방법도 재귀적 실행 가능성과 입력-상태 안정성을 제공할 수 있으나 외란이 충분히 작다는 조건이 필요함.
- 선형 튜브 MPC는 형태의 피드백 정책을 사용함. 여기서 와 는 명목 시스템의 상태와 입력이며, 는 실제 상태를 명목 궤적으로 끌어당기는 피드백 항임. 이는 명목 궤적을 정하는 자유도와 외란 감쇠를 조정하는 자유도를 분리하는 2자유도 구조임.
- 그러나 비선형 시스템에서는 고정 이득 를 이용한 아핀 제어법칙이 충분하지 않을 수 있고, 일반적인 비선형 피드백 법칙을 오프라인에서 구하는 작업도 현실적으로 매우 어려움. 시간가변 선형 이득을 매 시각 구하는 방법 역시 큰 행렬 차분방정식을 반복해서 풀어야 함.
- 논문의 핵심 아이디어는 피드백 법칙 자체를 미리 설계하는 대신, MPC의 철학에 따라 매 시각 온라인 최적화로 피드백 동작을 생성하는 것임. 외부 루프의 명목 MPC가 중심 경로를 만들고, 보조 MPC가 실제 상태를 그 경로로 끌어당기는 구조임.
직관적 해석
선형 튜브 MPC에서 튜브 중심은 명목 궤적이고 튜브의 단면은 고정 피드백 이득과 외란 집합으로 결정됨. 이 논문에서는 비선형성 때문에 단순한 고정 단면을 쓰지 않고, 보조 MPC의 값함수 레벨셋을 시간에 따라 변하는 튜브 단면으로 사용한다는 점이 핵심임.
2. THE NOMINAL OR REFERENCE TRAJECTORY
-
첫 번째 자유도인 명목 MPC는 외란을 직접 보상하는 제어기가 아니라, 제약 경계에서 충분한 여유를 둔 중심 경로를 만드는 역할임. 이 여유가 다음 절의 보조 MPC가 실제 상태 편차를 수정할 공간이 됨.
-
외란을 제거한 명목 시스템은 다음과 같음.
- 여기서 는 명목 상태, 는 명목 제어입력임. 는 초기 상태 와 입력 수열 에 의해 생성되는 시점의 명목 상태를 의미함.
- 기준 궤적은 명목 시스템의 실행 가능한 궤적이면서 원래 제약 , 의 경계에서 충분히 떨어져 있어야 함. 그래야 보조 MPC가 실제 상태와 입력의 편차를 보상할 여유가 생김.
- 예측구간 에 대한 명목 비용함수는 다음과 같음.
- 여기서 는 를 만족하는 평형점 쌍이고, 는 양의 정부호 2차 단계비용임.
- 축소된 명목 제약집합을 , 로 두고, 종단 등식 제약 를 적용함. 실행 가능한 명목 입력 수열의 집합은 다음과 같음.
- 이에 따른 명목 최적제어 문제는 다음과 같음.
- 최적 입력 수열과 상태 수열을 평형 입력·상태로 무한히 연장해 중심 경로를 정의함.
- 실제 불확실 시스템의 초기 상태 를 명목 문제의 초기 상태로 사용하여 와 를 생성함. 목표 평형점이 바뀌면 현재 실제 상태를 새로운 로 설정하고 기준 궤적을 다시 계산함.
3. MODEL PREDICTIVE CONTROLLER
두 MPC가 같은 일을 반복하지 않는 이유
명목 MPC는 목표까지의 큰 움직임과 원래 제약의 계획을 담당하고, 보조 MPC는 현재 상태가 기준 궤적에서 벗어난 양만 줄이는 국소 문제를 담당함. 두 문제의 목적이 다르므로 가중치·예측시간·샘플링 주기를 독립적으로 설정할 수 있으며, 이것이 2자유도 구조의 핵심임.
- 보조 MPC의 목적은 실제 불확실 시스템의 상태를 앞 절에서 생성한 기준 궤적 가까이에 유지하는 것임. 실제 시스템은 다음과 같이 다시 표현됨.
- 보조 MPC를 설계할 때는 예측모델에서 외란 를 생략하고, 결과 제어기의 안정화 성질을 이용해 실제 궤적과 중심 경로의 편차를 제한함.
- 현재 시각 에서 실제 상태·입력 궤적과 기준 상태·입력 궤적의 차이를 측정하는 비용은 다음과 같음.
- 여기서 는 종단비용이며, 는 외란을 제외한 예측모델 로 계산한 상태임. 명목 MPC와 보조 MPC는 서로 다른 단계비용, 샘플링 주기, 예측 스텝 수를 사용할 수 있으므로 외란 감쇠 성능과 계산량을 별도로 조정할 수 있음.
- 보조 최적제어 문제는 다음과 같음.
- 이 문제에는 입력 제약만 있고 상태 제약과 종단 제약은 없음. 상태 제약은 명목 궤적에 적용되는 축소 집합 와 튜브의 불변성을 결합해 보장함.
- 최적 입력 수열의 첫 번째 원소 를 실제 시스템에 적용함. 실제 상태가 기준 상태와 정확히 일치하면 최적 입력도 기준 입력과 일치하고 값함수 은 0이 됨.
2자유도 구조의 의미
명목 MPC는 큰 범위의 목표 이동과 제약을 담당하고, 보조 MPC는 기준 궤적 주변의 외란 억제를 담당함. 두 최적화 문제의 가중치와 실행 주기를 다르게 설정할 수 있으므로, 전체 응답 속도와 국소 외란 감쇠를 한 제어기 안에서 분리 조정할 수 있는 구조임.
4. PRELIMINARY ANALYSIS
-
이 절에서는 보조 MPC의 값함수가 단순한 최적 비용을 넘어 기준 궤적과의 거리처럼 동작함을 보임. 값함수의 상·하한, 감소성, Lipschitz 연속성을 확보해야 다음 절에서 그 레벨셋을 강건 불변 튜브로 사용할 수 있음.
-
평형점 에서 를 선형화하고 그 선형화가 안정화 가능하다고 가정함. 그러면 형태의 제어 Lyapunov 함수와 제어 불변 종단집합 를 선택할 수 있음.
-
종단비용을 로 두고 를 충분히 크게 선택하면, 보조 MPC에 명시적 종단 제약을 넣지 않아도 최적 예측의 마지막 상태가 에 들어가도록 만들 수 있음.
-
Proposition 1은 값함수의 부분수준집합 안에서 종단 상태가 에 도달하도록 하는 충분히 큰 의 존재성을 제시함.
-
Proposition 2는 보조 MPC의 최적 값함수가 기준 궤적과의 거리의 상·하한이 되며, 외란이 없는 닫힌루프에서 매 스텝 감소함을 보임. 특히 어떤 에 대해 다음 형태의 수축성이 성립함.
- 상태 제약과 종단 제약을 보조 문제에서 제거한 결과, 은 관심 있는 콤팩트 집합에서 상태 에 대해 Lipschitz 연속임. Proposition 3은 어떤 에 대해 가 성립함을 보임.
- 이 Lipschitz 성질을 외란 항과 결합하면 Corollary 1의 ISS형 부등식을 얻음.
- 즉 값함수는 외란이 없을 때 기하급수적으로 감소하고, 외란이 존재할 때는 외란 크기에 비례하는 잔여항을 가짐.
5. A TUBE FOR THE UNCERTAIN NONLINEAR SYSTEM
- 기준 궤적 위에서 이므로, 값함수의 부분수준집합은 기준 궤적을 둘러싸는 시간가변 이웃집합이 됨.
- Proposition 4는 가 외란 크기와 Lipschitz 상수로 정해지는 임계값 이상이면 다음 두 성질이 성립함을 보임. 첫째, 상태가 큰 부분수준집합 안이지만 튜브 밖에 있으면 값함수가 매 스텝 최소 만큼 감소함. 둘째, 상태가 안에 있으면 모든 허용 외란에 대해 다음 상태도 다음 시각의 안에 남음.
- 최소 강건 불변 수준은 다음 형태로 주어짐.
- 여기서 이고, 는 값함수의 Lipschitz 상수, 는 외란이 없을 때의 값함수 수축률임.
- 상태 튜브 와 이에 대응하는 제어 튜브 는 닫힌루프 불확실 시스템에 대해 불변임. 외란 집합 가 원점으로 수축하면 도 0으로 수렴하므로 상태·입력 튜브가 각각 기준 궤적으로 수축함.
왜 값함수 레벨셋이 튜브가 되는가
은 현재 상태가 기준 궤적에서 얼마나 벗어났는지를 미래 최적 비용으로 측정함. 따라서 동일한 값함수 상한을 갖는 상태들의 집합은 기준 궤적 주변의 비선형적인 단면을 형성하며, Proposition 4의 불변성으로 인해 실제 상태가 이 단면들의 연속인 튜브 밖으로 빠져나가지 않는 구조임.
6. STABILITY ANALYSIS
증명의 결론을 먼저 보면
튜브 내부에서는 모든 허용 외란에도 다음 상태가 다음 튜브 안에 남고, 튜브 밖이지만 더 큰 유효 영역 안에서는 값함수가 감소하여 다시 튜브로 복귀함. 따라서 제약 만족, 유한시간 튜브 진입, 이후 불변성이라는 세 단계가 하나의 안정성 논리로 연결됨.
- Assumption 1은 의 미분 가능성, 의 콤팩트성, 비용함수의 양의 정부호성, 평형점 선형화의 안정화 가능성, 적절한 값함수 수준과 종단비용 가중치, 그리고 튜브가 원래 상태 제약 안에 포함된다는 조건을 모은 것임.
- 이 가운데 가장 중요한 실용 조건은 모든 고려 대상 초기·목표 상태와 시각에 대해 가 성립하도록 축소 집합 를 선택하는 것임. 비선형 시스템에서는 선형 시스템처럼 이를 간단한 대수식으로 정확히 계산하기 어려우므로, 외란이 충분히 작고 설계가 적절하다는 가정이 필요함.
- 기준 궤적은 에서 와 로 고정됨. 따라서 이후에는 값함수, 제어법칙, 부분수준집합이 시간과 초기 상태에 무관한 평형점 중심 객체로 바뀜.
- Theorem 1은 Assumption 1 아래에서 모든 실제 상태·입력 궤적이 각 튜브 안에 머물러 원래 제약을 만족하고, 상태가 시간 까지 평형점 주변 집합 에 도달한 뒤 계속 그 안에 남음을 보장함.
- Proposition 5는 평형점 주변에서 값함수의 국소 Lipschitz 상수가 더 작다면, 상태가 더 작은 불변집합 로 유한 시간 안에 진입함을 제시함.
- 모델에 포함되지 않은 일시적 외란이나 모델 오차로 상태가 튜브 밖으로 벗어나더라도 더 큰 영역 안에 남아 있으면 값함수가 감소하므로 다시 튜브로 복귀하는 강건성도 확보됨.
7. DETERMINATION OF Z AND V
-
이론에서는 값함수 레벨셋으로 정확한 튜브를 정의하지만, 실제 비선형 고차원 시스템에서 그 형상을 계산하기는 어려움. 따라서 이 절은 원래 제약을 상수 비율로 축소하고 Monte Carlo 시뮬레이션으로 여유를 조정하는 실용적 근사 절차를 제시함.
-
비선형 시스템에서 값함수 레벨셋으로 정의된 실제 튜브 형상을 정확히 계산하는 문제는 고차원 전역 최적화를 요구하므로 현실적으로 어려움.
-
논문은 단순한 대안으로 , 와 같이 원래 제약을 두 상수 로 축소하는 방법을 제안함. 각 상태·입력 제약을 개별적으로 축소하면 보수성을 줄일 수 있음.
-
축소량은 다양한 초기·목표 상태와 다수의 외란 수열을 사용한 Monte Carlo 닫힌루프 시뮬레이션으로 조정함. 특정 제약 변수의 전체 분산 폭이 이면 해당 명목 제약 경계에 대략 의 여유를 두는 방식임.
-
상태 제약이 조금 위반되더라도 공정제어처럼 상태 제약이 소프트한 상황에서는 허용 가능할 수 있지만, 가 지나치게 크면 실제 입력이 자주 포화되어 보조 MPC의 외란 감쇠 능력이 약해질 수 있음.
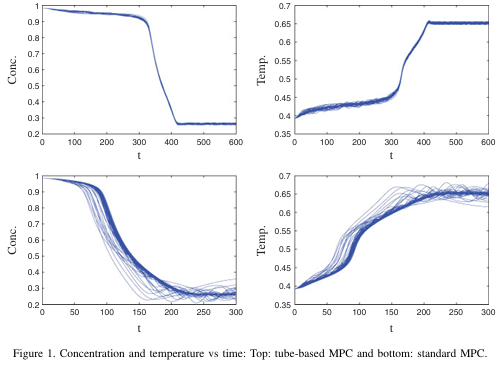
- Figure 1에서 튜브 기반 MPC는 표준 MPC보다 외란에 따른 상태 궤적의 퍼짐을 작게 유지하는 설계 목표를 보여줌.
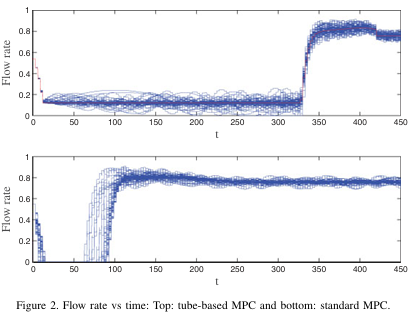
- Figure 2는 명목 입력의 하한을 원래 제약보다 높게 두어 보조 MPC가 음의 방향 외란에도 대응할 수 있는 입력 여유를 확보한 결과를 보여줌. 예제에서는 입력 궤적의 분산 폭이 약 이므로 원래 하한 0을 명목 문제에서 0.12로 축소함.
- 저자들은 이러한 Monte Carlo 절차가 오차를 포함할 수 있음을 인정하지만, 샘플 수와 분산 감소 기법으로 오차를 줄일 수 있고 제안 제어기 자체도 일정 수준의 설계 오차에 강건하다고 설명함.
8. POSSIBLE MODIFICATIONS
- 기준 궤적은 목표 상태가 정해지면 기본적으로 개루프로 생성되며, 목표 상태가 바뀔 때 다시 계산됨. 그러나 현재 실제 상태에서 시작하는 명목 경로의 비용이 기존 기준 상태에서 시작하는 경로보다 작다면 기준 상태를 실제 상태로 재설정하는 부분 피드백을 추가할 수 있음.
- 이 경우 시각을 0으로 재설정하고 새로운 , 를 생성함. 이후 더 좋은 기준 경로가 발견될 때마다 같은 절차를 반복함.
- 명목 문제와 보조 문제의 모든 파라미터는 서로 다르게 설정할 수 있음. 특히 보조 MPC의 샘플링 주기를 더 짧게 설정하면 명목 경로의 동특성을 바꾸지 않으면서 빠른 외란을 더 효과적으로 억제할 수 있음.
9. ILLUSTRATIVE EXAMPLES
예제를 읽는 관점
선형 예제는 제안 구조가 기존 선형 튜브 MPC와 일관됨을 확인하는 역할이며, CSTR 예제는 비선형·불안정 평형점·입력 제약이 겹친 조건에서 보조 MPC가 궤적 퍼짐을 줄일 수 있는지를 확인하는 역할임.
9.1. Linear systems
- 보조 문제의 입력 제약을 제거하고 무한 예측구간을 사용하면 보조 MPC의 값함수와 제어법칙은 일반적인 LQR 결과로 환원됨.
- 이때 이고 이므로 튜브 단면은 타원체가 됨. 선형 튜브 MPC의 다면체 단면이 타원체로 바뀐 것을 제외하면 기존 선형 튜브 제어기와 본질적으로 동일함.
- 명목 제약은 원칙적으로 Pontryagin 차집합을 사용해 , 로 계산할 수 있음.
9.2. Continuous stirred tank reactor
- 비선형 연속 교반 탱크 반응기(CSTR) 모델은 다음과 같음.
- 여기서 은 생성물 농도, 는 온도, 는 냉각수 유량임. 사용 파라미터는 , , , , , 임.
- 제약집합은 , , 임.
- 제어기는 국소 안정 평형점 에서 국소 불안정 평형점 의 근방으로 시스템을 이동시킴. 최종 평형점이 불안정하고 빠른 응답을 위해 입력이 제약 경계 가까이 머물러야 하므로 외란 감쇠와 응답 속도가 충돌하는 까다로운 문제임.
- 명목 제어기는 , 전체 예측시간 , 샘플링 주기 를 사용함. 명목 단계비용은 , 종단집합은 임.
- 상태 제약은 활성화되지 않아 를 사용하지만, 입력은 외란 보상 여유를 위해 로 축소함. 비교 대상인 표준 MPC는 명목 제어기와 같은 비용, 종단제약, 샘플링 주기, 예측구간을 사용함.
- 기본 설정에서 튜브 기반 MPC는 과도구간의 궤적 퍼짐을 표준 MPC보다 줄이지만, 명목 입력 하한을 0.12로 높였기 때문에 응답은 다소 느려짐.
- 외란 억제를 강화한 비교에서는 명목·표준 MPC에 를 사용하고, 보조 MPC에는 상태 편차를 훨씬 강하게 벌점화하는 를 사용함. 그 결과 튜브 기반 MPC는 과도·정상상태 모두에서 궤적 퍼짐을 크게 줄이지만 응답 속도와의 절충이 발생함.
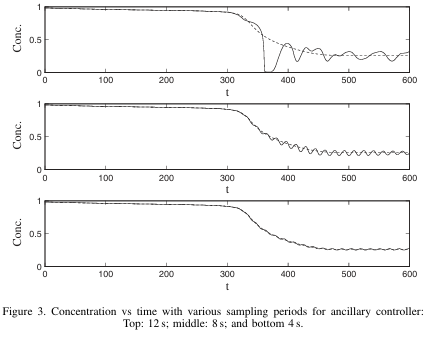
- Figure 3에서는 명목 제어기의 샘플링 주기를 로 유지하고 보조 제어기의 샘플링 주기만 , , 로 줄임. 전체 예측시간은 모두 이며 외란은 임.
- 보조 MPC의 샘플링 주기가 짧을수록 농도 변동 폭이 감소하므로, 2자유도 구조가 빠른 외란 억제 성능을 독립적으로 높일 수 있음을 확인함.
10. CONCLUSION
- 논문은 가산 유계 외란을 받는 비선형 시스템을 위한 구현 가능한 강건 피드백 MPC 구조를 제시함.
- 명목 MPC는 제약을 만족하는 중심 경로를 생성하고, 보조 MPC는 실제 상태가 그 주변의 값함수 레벨셋 튜브 안에 머물도록 함.
- 기존 비선형 피드백 MPC처럼 제어정책 전체를 온라인 최적화할 필요가 없으므로 계산 복잡도가 일반적인 MPC와 비슷한 수준으로 감소함.
- 적절히 축소한 명목 제약과 튜브 불변성을 결합해 모든 허용 외란에 대한 상태·입력 제약 만족과 평형점 주변 불변집합으로의 수렴을 보장함.
- 명목 제어기와 보조 제어기의 비용함수·샘플링 주기·예측구간을 독립적으로 조정할 수 있어 큰 범위의 목표 추종과 국소 외란 감쇠를 분리해서 설계할 수 있음.
- 정확한 비선형 튜브와 제약 축소량의 계산은 어렵기 때문에 Monte Carlo 기반 오프라인 튜닝과 충분한 검증이 필요함. 저자들은 이를 단점으로 인정하면서도, 제약·불확실성·비선형성을 동시에 다루는 제어기 설계에서 그러한 검증은 일반적으로 불가피하다고 결론지음.
핵심 의의
이 연구의 가장 중요한 기여는 선형 튜브 MPC의 고정 피드백 보정기를 보조 MPC로 치환했다는 점임. 이를 통해 비선형 피드백 법칙을 직접 구하는 난제를 피하면서도, 값함수의 감소성과 Lipschitz 연속성을 이용해 튜브 불변성과 강건 수렴을 증명하는 연결고리를 마련함.