논문 정보
Dan Shen (Aptiv Corporation), Yaobin Chen·Lingxi Li (Purdue University Indianapolis), Jianghai Hu (Purdue University West Lafayette)
IFAC PapersOnLine, 58-10 (2024), pp. 94–101
DOI: 10.1016/j.ifacol.2024.07.324
Abstract 요약
본 논문은 행렬 부등식과 하이브리드·스위칭 시스템 이론에 기반한 강건 모델 예측 제어(RMPC) 궤적 추종 기법을 제안함. 유계 모델 불확실성과 노름 유계 외란을 반영하고, 시변 종방향 속도를 유한 꼭짓점 다면체로 표현한 선형 파라미터 가변(LPV) 횡방향 차량 모델을 구성함. Lyapunov 안정성과 무한 예측 구간의 최악 경우 이차 비용으로부터 행렬 부등식을 유도하고, 매 시각 이를 풀어 Min-Max 상태 피드백 제어 법칙을 산출함. 직선 및 곡선 도로 수치 모의실험을 통해 종방향 속도가 변하는 조건에서도 횡방향 궤적 추종 성능을 확인함.
이 글을 읽기 위한 핵심 질문
이 논문이 풀려는 문제는 “속도가 계속 변하고 모델도 정확하지 않으며 외란까지 존재할 때, 차량이 경로를 벗어나지 않도록 조향 입력을 어떻게 계산할 것인가”임. 해결 과정은 ① 속도에 따라 변하는 차량을 LPV 다면체로 표현하고, ② 불확실성과 외란을 포함한 최악의 경우를 정의하며, ③ Lyapunov 함수로 안정성과 비용 상계를 동시에 만들고, ④ 이를 행렬 부등식 최적화 문제로 바꾸는 순서임. 아래에서는 수식의 번역보다 각 단계가 왜 필요하며 다음 단계로 어떻게 이어지는지를 중심으로 설명함.
1. INTRODUCTION
- 경로 추종 제어기는 “조향하면 차량이 얼마나 회전하고 옆으로 움직이는가”를 모델로 예측함. 그러나 실제 차량에서는 속도가 달라질 때 횡방향 응답도 달라지고, 타이어 강성이나 노면 상태도 정확히 알 수 없으므로 하나의 고정 선형 모델만으로는 전체 주행 조건을 설명하기 어려움.
- 이때 LPV 모델은 차량 모델을 완전히 비선형인 채로 다루는 대신, 현재 속도처럼 측정 가능한 값을 스케줄링 파라미터로 삼아 선형 모델이 운전 조건에 따라 변하도록 구성하는 방법임.
- 다만 LPV 모델만 사용하면 속도 변화는 표현할 수 있어도 모델 오차와 외란에 대한 보장은 남지 않음. 따라서 논문은 LPV 모델과 Min-Max 강건 MPC를 결합하여 허용된 불확실성 중 가장 불리한 경우에도 안정성과 입력 제약을 만족시키는 방향을 선택함.
- 기존의 LPV-MPC, LPV H∞, Takagi–Sugeno MPC, 스위칭 제어가 각각 속도 변화나 비선형성을 다뤘다면, 본 연구의 초점은 속도 변화·모델 불확실성·외란을 하나의 최적화 조건 안에서 동시에 다루는 데 있음.
- 전체 기여를 제어 문제의 흐름에 따라 정리하면 다음과 같음.
- 종방향 속도와 그 역수를 스케줄링 파라미터로 두고, 네 꼭짓점의 다면체 LPV 횡방향 모델을 구성함.
- 모델 불확실성과 노름 유계 외란을 포함한 Min-Max RMPC를 행렬 부등식으로 정식화함.
- Lyapunov–Krasovskii 함수와 강건 양의 불변 집합을 이용해 안정성, 비용 상계, 조향 입력 제약을 함께 보장함.
- 직선·곡선 도로에서 속도가 변하는 두 시나리오로 제어 성능을 평가함.
2. SYSTEM MODEL
- 제어기를 설계하려면 먼저 속도에 따라 달라지는 차량을 계산 가능한 형태로 바꿔야 함. 논문은 횡방향 모델에 Vx와 1/Vx가 동시에 나타난다는 점을 이용하여 두 값을 스케줄링 파라미터로 선택하고, 연속적으로 변하는 모든 속도 조건을 네 개의 꼭짓점 모델로 감싸는 방법을 사용함.
왜 Vx와 1/Vx를 모두 사용하는가
자전거 모델의 일부 항은 속도 Vx에 비례하지만, 타이어 횡력과 요 운동을 나타내는 다른 항은 1/Vx에 비례함. 따라서 Vx 하나만 보간하면 원래 모델의 속도 의존성을 정확히 나타낼 수 없으며, 두 스케줄링 변수의 상·하한 조합으로 네 꼭짓점을 만드는 이유가 됨.
2.1 Vehicle Dynamic Model and Analysis
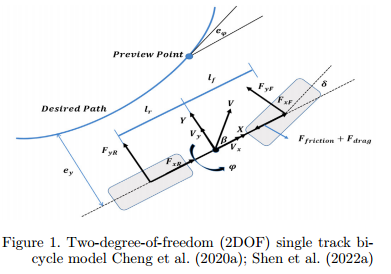
- 롤·피치·수직 운동을 무시한 2자유도 단일 트랙 자전거 모델을 사용하며, 좌표계 원점은 차량 무게중심(COG)에 둠.
ㅁㅁㅁX˙Y˙V˙yϕ¨=Vxcosϕ−Vysinϕ,=Vxsinϕ+Vycosϕ,=m2Cfδ−mVx2(Cf+Cr)Vy−(Vx+mVx2(Cflf−Crlr))ϕ˙,=Iz2Cflfδ−IzVx2(Cflf−Crlr)Vy−IzVx2(Cflf2+Crlr2)ϕ˙(1)
- X,Y는 전역 종·횡 위치, Vx,Vy는 종·횡 속도, ϕ는 요각, δ는 전륜 조향각을 의미함.
- m과 Iz는 차량 질량과 요 관성모멘트, lf,lr은 COG에서 전·후 차축까지의 거리, Cf,Cr은 전·후륜 코너링 강성을 의미함.
- 식 (1)의 핵심은 조향 입력 δ가 횡가속도 V˙y와 요가속도 ϕ¨를 동시에 만든다는 점임. 또한 두 방정식의 여러 계수가 Vx에 따라 변하므로, 같은 조향을 입력해도 저속과 고속에서 차량 응답이 달라지는 이유를 수식으로 확인할 수 있음.
- Vxmin≤Vx≤Vxmax를 가정하고 경계값과 역수 경계값을 다음과 같이 정의함.
Vxmax=γ1,Vxmin=γ2,Vxmin1=ε1,Vxmax1=ε2(2)
Ω=Co{Γi}i=1N={i=1∑NαiΓi:αi≥0, i=1∑Nαi=1}(3)
- Ω는 가능한 스케줄링 파라미터를 포함하는 볼록 포(convex hull), Γi는 꼭짓점 행렬, αi는 볼록 결합 계수임.
- 식 (3)은 실제 운전점의 시스템 행렬이 꼭짓점 행렬들의 가중평균으로 표현됨을 의미함. 가중치가 모두 0 이상이고 합이 1이므로, 현재 모델은 언제나 다면체 내부에 존재함.
Vx=j=1∑2Λj(t)γj,Vx1=j=1∑2Φj(t)εj(4)
Λ1(t)Φ1(t)=γ1−γ2γ1−Vx,=ε1−ε2ε1−1/Vx,Λ2(t)Φ2(t)=γ1−γ2Vx−γ2,=ε1−ε21/Vx−ε2(5)
S1=Λ1Φ1,S2=Λ1Φ2,S3=Λ2Φ1,S4=Λ2Φ2(6)
- Λj,Φj는 각 경계점의 가중치이며, Sj는 Vx와 1/Vx의 조합으로 생기는 네 꼭짓점의 가중치임.
- 식 (4)–(6)은 현재 속도가 각 경계값에 얼마나 가까운지를 계산하는 보간식임. 예를 들어 Vx가 상한에 가까우면 상한 꼭짓점에 대응하는 가중치가 커지고, 네 Sj의 합은 1이 되어 현재 차량 모델을 네 꼭짓점 모델의 볼록 결합으로 복원함.
x˙lat(t)=j=1∑4Sj(t)[Aj(ρ)x(t)+Bu(t)+Ep(t)](7)
xlat(k+1)=j=1∑4Sj(k)[Adj(ρ)x(k)+Bdu(k)+Edp(k)](8)
- xlat은 횡방향 상태, u는 조향 입력, p는 노름 유계이며 예측 가능한 외란, ρ={Vx,1/Vx}는 스케줄링 파라미터임.
Adj=I+TsAj,Bd=TsB,Ed=TsE,Cd=C(9)
- Ts는 샘플링 시간이며, 논문은 1차 Euler 근사로 연속시간 모델을 이산화함.
- MPC는 샘플 시각마다 다음 상태를 예측하므로 연속시간 식 (7)을 그대로 사용할 수 없음. 식 (8)–(9)은 Ts초 뒤의 상태를 계산하는 이산 모델로 바꾸는 단계이며, 이후의 모든 최적화 조건은 이 이산 모델을 기준으로 구성됨.
xlat(k+1)=j=1∑4Sj(k)[Aˉdj(ρ)x(k)+Bˉdu(k)+Edp(k)](10)
Aˉdj(ρ)=Adj(ρ)+ΥΠMAj,Bˉd=Bd+ΥΠMB(11)
- Adj,Bd는 명목 행렬, ΥΠMAj와 ΥΠMB는 모델 불확실성 항임.
- Υ는 항등행렬, MAj,MB는 상수 행렬이며, Lebesgue 가측 행렬 Π는 ΠTΠ≤I를 만족함.
- 여기서 명목 모델은 제어기가 알고 있는 예상 차량이고, 추가 항은 실제 차량과 명목 모델 사이의 오차를 나타냄. ΠTΠ≤I는 오차의 정확한 시간 변화는 몰라도 그 크기는 제한된다는 가정이며, 강건 제어기가 대비해야 할 불확실성의 범위를 정의함.
다면체 LPV 모델은 연속적으로 변하는 속도 의존 행렬을 몇 개의 꼭짓점 행렬의 볼록 결합으로 표현하는 방법임. 따라서 온라인 제어 문제에서는 모든 속도를 개별적으로 다루는 대신 네 꼭짓점 조건을 확인함으로써 전체 속도 구간에 대한 강건성을 확보하는 구조임.
3. CONTROL SYNTHESIS
- 모델이 준비되었으므로 이제 “어떤 조향 입력이 좋은가”와 “그 입력이 모든 불확실성에서도 안전한가”를 하나의 최적화 문제로 연결해야 함. 종방향 속도는 별도의 PI 제어기가 담당하고, 본 절은 횡방향 상태 피드백 u=Kx를 구하는 과정에 집중함.
3절의 유도 흐름
식 (12)–(13)에서 성능 목표와 제약을 정의하고, 식 (14)–(20)에서 비용을 직접 계산하는 대신 Lyapunov 함수의 상계 ξ를 최소화하도록 바꿈. 이어서 식 (21)–(42)에서 안정성·불확실성·입력 제한을 행렬 부등식으로 변환하며, 마지막 식 (43)이 온라인에서 실제로 푸는 최적화 문제가 됨.
J∞(k)=i=0∑∞[xT(k+i∣k)Wxx(k+i∣k)+uT(k+i∣k)Wuu(k+i∣k)+τpT(k+i∣k)p(k+i∣k)](12)
u(k+i∣k),i≥0min [Aˉdj,Bˉd]∈Ω,i≥0maxs.t.x(k+1)∥u(k+i∣k)∥ J∞(k)=j=1∑4Sj(k)[Aˉdjx(k)+Bˉdu(k)+Edp(k)],≤Umax,∥p∥≤γ(13)
- Wx≻0과 Wu⪰0는 상태와 입력 가중행렬, τ<0는 외란 항 계수, Umax는 물리적 조향 한계, γ는 외란 상계임.
- 목표는 최악의 모델 꼭짓점과 외란에서도 비용을 최소화하는 상태 피드백 u(k)=Kx(k)를 구하는 것임.
Min-Max의 의미
안쪽의 maximization은 허용된 모델과 외란 중 제어 성능을 가장 나쁘게 만드는 경우를 고르는 역할이며, 바깥쪽의 minimization은 그 최악의 비용을 가장 작게 만드는 조향 입력을 고르는 역할임. 평균적인 상황에서 가장 좋은 제어기보다, 예상 범위 안의 불리한 상황에서도 성능이 무너지지 않는 제어기를 구하는 구조임.
3.2 Robust MPC Design
J∞(k)≤ξ,∥u(k+i∣k)∥≤Umax(∀i≥0, k≥0)(14)
V(x(k))=xT(k)Pdx(k),Pd=PdT≻0(15)
V(x(k+i+1∣k))−V(x(k+i∣k))≤−l(k+i∣k)(16)
−V(x(k∣k))≤−J∞(x(k∣k))(17)
[Aˉdj,Bˉd]∈ΩmaxJ∞(x(k∣k))≤V(x(k∣k))≤ξ(k)(18)
XRPI={x:maxxTPdx≤ξ}(19)
- ξ는 무한 예측 구간 비용의 상계이며, Pd는 Lyapunov 행렬임.
- 식 (16)의 감소 조건을 무한 구간에 합산하면 식 (17)–(18)이 얻어지고, V의 준위집합은 강건 양의 불변(RPI) 집합이 됨.
왜 무한 구간 비용 대신 상계를 최소화하는가
매 샘플마다 무한히 먼 미래의 상태와 입력을 직접 계산하는 것은 불가능함. 대신 현재 상태에서 시작한 Lyapunov 함수가 매 단계 비용보다 더 빠르게 감소하도록 만들면, 앞으로 누적될 전체 비용은 현재 Lyapunov 값보다 커질 수 없음. 따라서 계산 가능한 ξ를 최소화하면서도 무한 구간 성능을 간접적으로 보장할 수 있음.
ξ1xT(k+1)Pdx(k+1)−ξ1−λmaxxTPdx−ρ2λpTp≤0,0≤λ≤1(20)
- Lemma 3.1은 식 (20)이 성립하면 다음 상태도 RPI 집합 안에 남는다는 조건을 제시함.
RPI 집합의 직관
RPI 집합은 차량 상태가 한 번 그 안에 들어오면 허용된 모든 외란과 모델 오차가 작용해도 다음 상태가 다시 집합 안에 남는 안전 영역임. 즉 한 시점의 안정성만 확인하는 것이 아니라, 제어를 반복 적용했을 때 상태가 계속 허용 영역에 머무는지를 보장하는 장치임.
⎣⎢⎢⎢⎢⎢⎢⎢⎢⎢⎡−X0AdjX+BdYQXRYMAjX+MBY0∗τξIξE0000∗∗−X000ϵI∗∗∗−ξQ000∗∗∗∗−ξR00∗∗∗∗∗−ϵI0∗∗∗∗∗0−ϵI⎦⎥⎥⎥⎥⎥⎥⎥⎥⎥⎤⪯0,j=1,2,3,4(21)
- Theorem 3.2는 X=XT≻0, Y, Q≻0, R≻0, τ<0, ξ, ϵ>0에 대해 식 (21)이 성립하면 V(x(k∣k))가 J∞(k)의 상계가 됨을 보임.
ΔV=κT(k)(ΛTPdΛ−Θ1)κ(k),κ=[xp], Λ=[Ac Ed](22)
l(k+i∣k)=κT(k)Θ2κ(k),Θ2=diag(Wx+KTWuK,τI)(23)
[−Pd+Wx+KTWuK00τI]+[AcTEdT]Pd[Ac Ed]⪯0(24)
⎣⎢⎢⎢⎢⎢⎡−ξX−10AcWxWuK∗τξIE00∗∗−ξ−1X00∗∗∗−Wx0∗∗∗∗−Wu⎦⎥⎥⎥⎥⎥⎤≺0(25)
⎣⎢⎢⎢⎢⎢⎡−X−10AcWxWuK∗τξIξE00∗∗−X00∗∗∗−ξWx0∗∗∗∗−ξWu⎦⎥⎥⎥⎥⎥⎤≺0(26)
⎣⎢⎢⎢⎢⎢⎡−X0AcXWxXWuKX∗τξIξE00∗∗−X00∗∗∗−ξWx0∗∗∗∗−ξWu⎦⎥⎥⎥⎥⎥⎤≺0(27)
⎣⎢⎢⎢⎢⎢⎢⎢⎢⎢⎡−X0AdjX+BdYQXRYMAjX+MBY0∗τξIξE0000∗∗−X000I∗∗∗−ξQ000∗∗∗∗−ξR00∗∗∗∗∗−ϵI0∗∗∗∗∗0−ϵ−1I⎦⎥⎥⎥⎥⎥⎥⎥⎥⎥⎤≺0(28)
⎣⎢⎢⎢⎢⎢⎢⎢⎢⎢⎡−X0AdjX+BdYQXRYMAjX+MBY0∗τξIξE0000∗∗−X000ϵI∗∗∗−ξQ000∗∗∗∗−ξR00∗∗∗∗∗−ϵI0∗∗∗∗∗0−ϵI⎦⎥⎥⎥⎥⎥⎥⎥⎥⎥⎤⪯0(29)
- 식 (24)에 X=ξPd−1와 Y=KX를 대입하고 Schur complement 및 불확실성 보조정리를 적용하면 계산 가능한 식 (29)가 얻어짐.
식 (21)–(29)을 읽는 방법
큰 블록 행렬의 각 대각 블록은 서로 다른 요구사항을 담당함. −X와 −ξQ, −ξR 블록은 Lyapunov 감소와 상태·입력 비용을 반영하고, MAjX+MBY 블록은 모델 불확실성을 포함하며, ϵ 블록은 미지의 Π를 직접 최적화하지 않고도 그 영향을 제한하기 위한 완화 변수임. 여러 식은 새로운 제어 법칙을 차례로 추가하는 것이 아니라, 원래 비선형 부등식을 계산 가능한 LMI로 바꾸는 동치·충분조건 변환 과정임.
[1x(k)xT(k)X]⪰0(30)
ξ,Pdmin ξs.t.xT(k)Pdx(k)≤ξ(31)
ξ,Xmin ξs.t.[1x(k)xT(k)X]⪰0,X≻0(32)
- Theorem 3.3은 Schur complement를 이용해 비용 상계 ξ(k)의 최소화 문제를 식 (30)–(32)의 LMI로 바꿈.
- 식 (30)은 현재 상태 x(k)가 X로 정의되는 타원체 안에 포함된다는 조건이며, 이 타원체의 크기와 비용 상계 ξ를 함께 최적화하는 역할을 함.
⎣⎢⎢⎢⎢⎢⎡γ(λ−1)X0AdjX+BdYMAjX+MBYσΥT∗−λ/γ2E00∗∗−X00∗∗∗−σI40∗∗∗∗−σI4⎦⎥⎥⎥⎥⎥⎤⪯0(33)
[HYTYX]⪰0,Hkk≤Umax2(34)
- Theorem 3.4는 식 (33)의 강건 불변 조건과 식 (34)의 입력 제약 조건을 제시함.
- 안정성만 만족시키는 큰 조향 명령은 실제 차량에서 실행할 수 없으므로, 식 (34)는 피드백 이득 K=YX−1가 만들어 내는 조향 입력을 Umax 이하로 제한함.
κTdiag(γ(λ−1)X−1,−ρ2λ)κ+κTΛTX−1Λκ≤0(35)
diag(γ(λ−1)X−1,−ρ2λ)+ΛTX−1Λ⪯0(36)
⎣⎢⎡γ(λ−1)X−10Acj∗−λ/γ2IE∗∗−X⎦⎥⎤⪯0(37)
⎣⎢⎡γ(λ−1)X0AcjX∗−λ/γ2IE∗∗−X⎦⎥⎤⪯0(38)
⎣⎢⎡γ(λ−1)X0(Adj+BdK)X∗−λ/γ2IE∗∗−X⎦⎥⎤+⎣⎢⎡00Υ⎦⎥⎤Π[MAjX+MBY 0 0]+∗⪯0(39)
⎣⎢⎢⎢⎢⎢⎡γ(λ−1)X0AdjX+BdYMAjX+MBYΥT∗−λ/ρ2IE00∗∗−X00∗∗∗−σI40∗∗∗∗−σ−1I4⎦⎥⎥⎥⎥⎥⎤⪯0(40)
i≥0max∥u(k+i∣k)∥22=i≥0max∥YX−1x(k+i∣k)∥22≤Umax2(41)
[Umax2IYTYX]⪰0(42)
- 식 (35)–(40)은 불확실성을 포함한 RPI 조건을 행렬 부등식으로 변환하는 과정이며, 식 (41)–(42)는 전체 예측 구간에서 조향 입력의 Euclidean 노름을 제한하는 조건임.
Y=KX라는 변수 치환은 미지수 K와 X의 곱으로 생기는 비선형성을 줄여 반정의계획 문제로 다룰 수 있게 하는 핵심 단계임. 다만 식 (33)은 λX 항 때문에 BMI이며, 논문은 첫 반복에서 구한 λ∗를 이후 반복에 고정해 온라인 계산 부담을 줄임.
3.3 Robust MPC Algorithm
ξ,X,Y,λ,ϵ,σ,τmin ξs.t.(29),(30),(33),(34)(43)
- Algorithm 1의 실행 절차는 다음과 같음.
- 현재 상태 x(k)를 측정함.
- 상태와 제어 입력의 가중행렬 Q,R을 선택함.
- ξ,X,Y,λ,ϵ,σ,τ를 초기화함.
- 네 행렬 부등식을 포함하는 반정의계획을 풀어 변수 값을 구함.
- K=YX−1로 상태 피드백 이득을 계산함.
- 각 다면체 꼭짓점의 Kj를 구하고 u(k)=∑j=14Sj(k)Kjx(k)를 적용함.
- k←k+1로 갱신하고 과정을 반복함.
결과적으로 온라인 제어기의 입력은 행렬 부등식 자체가 아니라 K=YX−1로부터 계산되는 조향 명령임. 행렬 부등식은 이 K가 비용, 안정성, 불확실성, 입력 한계를 동시에 만족하도록 만드는 설계 도구임.
4. EVALUATION RESULTS
- 이 절의 목적은 단순히 경로 그림이 비슷하게 보이는지를 확인하는 것이 아니라, 앞서 포함한 세 요소인 속도 변화, 모델 불확실성, 외란이 동시에 존재할 때도 폐루프가 안정적으로 추종하는지를 확인하는 것임.
- 차량 파라미터는 m=1575kg, Iz=2875kg/m2, Cf=Cr=20000N/rad, lf=1.2m, lr=1.6m로 설정함.
- 명목 행렬의 5%를 모델 불확실성으로 두어 MA=0.05A, MB=0.05B로 설정하고, Π=sink, E=[0.01,0.01,0.1,0]T를 사용함.
- Wx=diag(5,5,5,5), Wu=1, τ=−1, p(k)=10−6sink로 두고, 입력을 ∥u(k)∥≤0.8727rad로 제한함.
- 샘플링 시간은 0.01s이며, 직선 도로와 곡선 도로 모두에서 종방향 속도를 변화시켜 평가함.
Straight Road Case
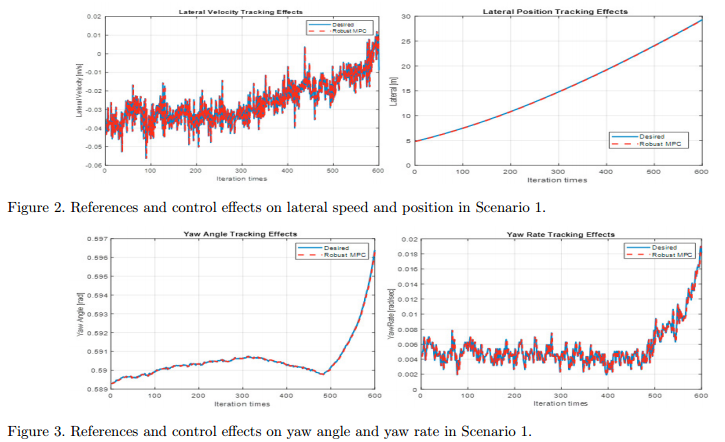
- 시나리오 1은 직선 도로에서 속도가 4.4m/s에서 약 9.7m/s까지 증가하는 조건임.
- 횡속도, 횡위치, 요각, 요레이트가 기준 궤적을 안정적으로 추종하며, 속도 변화와 불확실성·외란에도 횡방향 안정성이 유지됨.
| 성능 지표 | Scenario 1 RMSE |
|---|
| RMSEX (m) | 0.0663 |
| RMSEY (m) | 1.0421×10⁻⁶ |
| RMSEθ (deg) | 4.1032×10⁻⁸ |
| RMSEv (m/s) | 0.0147 |
| RMSEω (deg/s) | 8.9783×10⁻⁸ |
| RMSEpath (m) | 0.1041 |
Curved Road Case
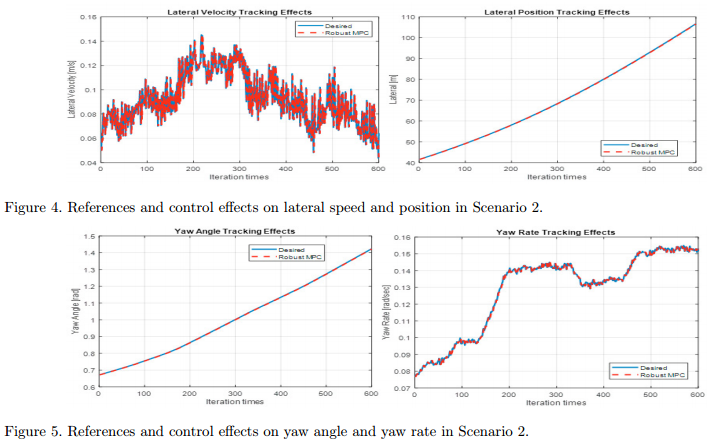
- 시나리오 2는 곡선 도로에서 속도가 11.2m/s에서 약 14.8m/s까지 증가하는 조건임.
- 곡률 변화가 있는 조건에서도 횡위치와 자세 상태가 기준을 추종하며, 제안 제어기의 강건한 궤적 추종 능력을 확인함.
| 성능 지표 | Scenario 2 RMSE |
|---|
| RMSEX (m) | 0.0646 |
| RMSEY (m) | 8.862×10⁻⁷ |
| RMSEθ (deg) | 4.3007×10⁻⁸ |
| RMSEv (m/s) | 0.0254 |
| RMSEω (deg/s) | 6.8738×10⁻⁸ |
| RMSEpath (m) | 0.1440 |
- 두 시나리오 모두 작은 상태 RMSE를 보이며, 경로 RMSE는 직선 0.1041m, 곡선 0.1440m로 보고됨.
결과는 제안 제어기가 해당 모의실험 설정에서 효과적임을 보여주는 수치 검증임. 실차 일반화나 다른 제어기 대비 우월성을 단독으로 입증하는 결과는 아니며, 논문도 향후 더 포괄적인 차량 모델과 예측 불가능한 외란을 고려할 필요성을 제시함.
결과를 해석하는 관점
곡선 시나리오의 경로 RMSE가 직선보다 큰 것은 곡률이 존재하고 속도 범위도 더 높아 횡방향 동역학이 더 강하게 나타나는 조건과 일치함. 다만 두 수치의 차이만으로 제어기의 상대적 우수성을 판단할 수는 없으며, 논문에 동일 조건의 기준 제어기 비교나 실차 검증이 제시되지 않았다는 한계도 함께 고려해야 함.
5. CONCLUSION
- 본 논문은 모델 불확실성, 외란, 시변 종방향 속도를 함께 고려하는 다면체 LPV 기반 Min-Max RMPC 궤적 추종 기법을 제안함.
- Lyapunov 안정성과 최악 경우 무한 구간 비용으로부터 행렬 부등식을 유도하고, 매 시각 상태 피드백 법칙을 계산함.
- 직선 및 곡선 도로 모의실험에서 속도가 변해도 정확한 횡방향 추종 성능을 확인함.
- 향후 과제로 더 포괄적인 차량 모델, 예측 불가능한 외란, 종·횡방향 결합 제어의 고려를 제시함.
핵심 이해
본 논문의 핵심은 새로운 차량 모델 하나를 제안한 것이 아니라, 속도에 따라 변하는 LPV 모델을 다면체로 감싸고, 모델 오차와 외란을 최악 경우 문제로 포함하며, 그 결과를 Lyapunov 기반 행렬 부등식으로 풀 수 있게 연결한 설계 절차임. 이 절차 덕분에 매 시각 얻는 상태 피드백 이득은 단순한 추종 성능뿐 아니라 안정성과 조향 한계까지 함께 고려하게 됨.
출처: D. Shen, Y. Chen, L. Li, and J. Hu, “Trajectory Tracking for Autonomous Vehicles Using Robust Model Predictive Control,” IFAC PapersOnLine, vol. 58, no. 10, pp. 94–101, 2024. DOI: 10.1016/j.ifacol.2024.07.324.